
La visualisation de champs scalaires bidimensionnels constitue l’un des piliers méthodologiques de l’analyse computationnelle moderne. Qu’il s’agisse de cartographier des gradients thermiques en mécanique des fluides, de modéliser des surfaces de potentiel d’énergie libre en chimie quantique ou d’estimer des densités de probabilité multivariées en statistique inférentielle, la transposition visuelle de fonctions continues à deux variables indépendantes impose une rigueur géométrique et sémiotique absolue. Dans l’écosystème scientifique du langage Python, la bibliothèque Matplotlib s’est imposée comme le standard d’excellence pour convertir des structures de données discrètes matricielles en représentations graphiques publiables répondant aux critères stricts des revues internationales à comité de lecture.
Le tracé de contour, hérité des techniques topographiques traditionnelles développées pour la cartographie orographique au dix-huitième siècle, repose sur une modélisation mathématique précise : l’extraction et l’affichage d’ensembles de niveau. Ces structures géométriques unissent l’ensemble des points d’un plan spatial pour lesquels une fonction donnée prend une valeur scalaire invariante. Contrairement à une idée reçue répandue, l’élaboration d’un graphique de contour scientifiquement irréprochable ne se limite pas à l’exécution machinale d’une fonction logicielle standard ; elle requiert une compréhension profonde de la discrétisation spatiale, des algorithmes d’approximation polygonale tels que le Marching Squares, de la théorie de l’échantillonnage de Nyquist-Shannon ainsi que de la psychophysique des palettes perceptuellement uniformes.
Le présent traité propose une déconstruction exhaustive, théorique et appliquée, des mécanismes de génération de tracés de contour via Matplotlib. À travers une progression méthodique en douze sections structurées, nous examinerons la topologie sous-jacente des courbes d’isovaleurs, les techniques de maillage numérique sous NumPy et SciPy, l’exploitation avancée des moteurs de rendu filaire et de remplissage zonal, la manipulation de la colorimétrie dynamique, la normalisation non linéaire des échelles scalaires ainsi que les impératifs d’optimisation computationnelle et de reproductibilité graphique pour l’édition scientifique de pointe.
1. 1. Fondements théoriques et mathématiques des tracés de contour
1.1 1.1 Définition et géométrie des courbes de niveau
D’un point de vue analytique, une courbe de niveau — ou ligne d’isovaleur — correspond à la projection orthogonale, sur le plan de référence défini par les coordonnées spatiales X et Y, de l’intersection géométrique entre une hypersurface tridimensionnelle Z égale à f(X, Y) et un plan sécant horizontal d’équation invariante Z égale à c, où c représente une constante arbitraire appartenant au codomaine de la fonction scalaire f. Mathématiquement, cet ensemble de points forme le lieu géométrique régulier défini par l’ensemble L(c) égal à l’ensemble des couples (x, y) appartenant à l’espace euclidien bidimensionnel pour lesquels f(x, y) est rigoureusement égal à la valeur scalaire c. Lorsque la fonction f est différentiable et que son gradient est strictement non nul en tout point de cette intersection, le théorème des fonctions implicites garantit que la courbe de niveau locale constitue une sous-variété différentiable unidimensionnelle, lisse et orientable.
Les propriétés topologiques des courbes de niveau découlent directement de cette formulation. Deux lignes d’isovaleurs distinctes, associées à des constantes scalaires différentes, ne peuvent intrinsèquement jamais se croiser dans un milieu continu régulier ; toute intersection traduirait une discontinuité multivoque inadmissible où une fonction univoque assignerait simultanément deux valeurs distinctes à une même coordonnée spatiale. De surcroît, la densité spatiale de ces lignes — c’est-à-dire la proximité euclidienne relative séparant deux courbes consécutives pour un incrément d’isovaleur delta c constant — est inversement proportionnelle à la norme locale du vecteur gradient. Ainsi, un resserrement notable des contours indique une pente abrupte ou un taux de variation spatial extrêmement élevé, tandis qu’un espacement élargi matérialise des plateaux à faible variation ou des zones d’invariance scalaire.
Les applications de ces entités topologiques sont prépondérantes dans une multitude de domaines quantitatifs. En modélisation statistique avancée, les contours permettent d’illustrer la structure interne des distributions de probabilité bivariées et d’isoler les régions de confiance multivariées à densités conjointes identiques. En génie chimique et en thermodynamique industrielle, l’analyse des surfaces de réponse par courbes de niveau permet d’identifier graphiquement les plages opérationnelles optimales en révélant la présence de points selles, de crêtes de compromis et de minima énergétiques locaux qui guident les stratégies d’optimisation expérimentale ou numérique.
1.2 1.2 Utilité comparative des représentations 2D par rapport aux rendus 3D
L’exploration visuelle de fonctions à deux dimensions spatiales confronte fréquemment le chercheur à un arbitrage sémiotique fondamental : l’usage d’une projection tridimensionnelle perspective de type maillage surfacique filaire ou texturé par rapport à l’utilisation d’une cartographie plane bidimensionnelle articulée autour d’ensembles d’isovaleurs. Bien que les rendus tridimensionnels possèdent un impact visuel initial saisissant, ils introduisent de sévères biais perceptifs inhérents au raccourcissement projectif et à l’angle de vue azimutal. Les structures topographiques situées au premier plan physique occultent invariablement les concavités, les dépressions ou les structures complexes positionnées en arrière-plan géométrique, induisant une distorsion cognitive majeure dans l’appréciation quantitative des volumes et des étendues spatiales.
En contrepoint, le tracé de contour bidimensionnel opère une planarisation sans occlusion de l’espace d’étude. Chaque coordonnée cartésienne (x, y) conserve une relation métrique directe, fidèle et mesurable avec les axes orthonormés du repère de référence. L’absence d’ambiguïté perspective autorise une lecture quantitative instantanée et rigoureuse des gradients locaux : l’orientation du vecteur gradient demeure en tout point rigoureusement orthogonale à la tangente de la courbe de niveau locale, orientée vers les valeurs croissantes du champ scalaire. Cette propriété canonique rend l’identification des optima locaux, des bassins d’attraction et des points col infiniment plus précise et vérifiable par rapport à une manipulation approximative de caméras virtuelles dans un volume tridimensionnel interactif.
Enfin, les contraintes imposées par l’édition scientifique académique renforcent de façon décisive la prévalence des représentations 2D. Qu’il s’agisse de supports imprimés sur papier physique ou de formats numériques vectoriels fixes intégrés au sein de manuscrits au format PDF, l’espace d’affichage statique requiert une lisibilité universelle indépendante de toute manipulation dynamique. Les tracés d’isovaleurs respectent scrupuleusement la sémiologie graphique en facilitant l’intégration de repères dimensionnels calibrés, d’étiquettes de données numériques explicites et de barres d’échelle chromatique étalonnées, répondant sans compromis aux critères d’exhaustivité et de concision requis par les comités de lecture des revues savantes.
1.3 1.3 Vue d’ensemble des modules Matplotlib dédiés aux surfaces
L’architecture interne de Matplotlib organise la génération des surfaces et des champs d’isovaleurs autour de modules spécialisés articulés avec précision. L’interface principale de manipulation repose sur le sous-module conventionnel matplotlib.pyplot, qui agit comme une couche d’abstraction procédurale hautement optimisée orchestrant la hiérarchie orientée objet sous-jacente composée des instances Figure, Axes, Axis et Collection. Lorsqu’un tracé d’isovaleurs est invoqué, Matplotlib ne se contente pas de dessiner des segments primitifs ; il instancie des structures de données matricielles et vectorielles avancées capables d’encoder la continuité spatiale et les métadonnées géométriques associées aux calculs d’interpolation topologique.
Sur le plan opérationnel, deux fonctions fondamentales se partagent le traitement des champs scalaires continus à deux dimensions : la fonction plt.contour et la fonction plt.contourf. La première opère un tracé strictement filaire, matérialisant les transitions d’isovaleurs sous forme de courbes d’épaisseur variable et de textures discrètes, idéalement conçues pour se superposer à d’autres flux de données sans occulter l’information sous-jacente. La seconde — où le suffixe f désigne le remplissage spatial polygonal — transforme les intervalles compris entre les courbes successives en plages ou isozones colorées régulières, offrant une cartographie thermique continue de l’intensité scalaire sur l’intégralité du domaine d’échantillonnage.
L’efficience remarquable de ces modules repose sur leur intégration organique avec les fondations du calcul matriciel en Python, incarnées par les bibliothèques NumPy et SciPy. Matplotlib délègue l’allocation des coordonnées, la gestion de la mémoire contiguë et les opérations arithmétiques lourdes aux structures ndarray multidimensionnelles de NumPy. De plus, il s’interface nativement avec les algorithmes de triangulation de Delaunay et d’interpolation splines issus de SciPy pour traiter les maillages non structurés, garantissant une flexibilité algorithmique totale depuis l’acquisition brute des coordonnées expérimentales jusqu’au rendu graphique vectoriel le plus raffiné.
2. 2. Préparation et structuration rigoureuse des données avec NumPy
2.1 2.1 Construction du maillage avec numpy.meshgrid
L’application rigoureuse des algorithmes de contour impose préalablement la discrétisation du domaine spatial bidimensionnel continu en une grille d’échantillonnage cartésienne structurée. Cette opération matricielle est traditionnellement amorcée par la génération de deux vecteurs unidimensionnels orthogonaux définissant les coordonnées des axes directeurs à l’aide de la fonction numpy.linspace. En spécifiant explicitement les bornes extrêmes inférieure et supérieure ainsi que le nombre total de pas d’échantillonnage, le chercheur s’assure d’une densité linéaire parfaitement équidistante et contrôlée sur les axes horizontal et vertical du repère.
Toutefois, la vectorisation d’une fonction mathématique bivariée f(x, y) nécessite que chaque point nodal du réseau cartésien reçoive une paire ordonnée complète de coordonnées spatiales. C’est précisément le rôle dévolu à la fonction numpy.meshgrid, qui prend en arguments d’entrée les vecteurs linéaires unidimensionnels précédents et génère en retour deux matrices bidimensionnelles synchronisées, généralement désignées sous les variables X et Y. La matrice X réplique les coordonnées d’abscisse le long de ses lignes successives à travers toutes les ordonnées, tandis que la matrice Y clone les coordonnées d’ordonnée le long de ses colonnes pour l’ensemble des abscisses. Cette duplication géométrique matricielle permet d’évaluer de manière purement vectorisée les relations spatiales sans recourir à des boucles itératives lentes en langage Python pur.
Le paramétrage de la résolution spatiale au sein de cette étape conditionne directement la validité analytique et l’esthétique du tracé final. Une granularité spatiale trop lâche — caractérisée par un maillage grossier de faible dimension — engendre des artefacts de facettage polygonal où les courbes de niveau perdent leur lissage différentiable naturel pour former des segments linéaires brisés et anguleux. Inversement, un sur-échantillonnage disproportionné accroît l’empreinte mémoire de manière quadratique et impose une charge de calcul inutile à l’algorithme d’interpolation sans apporter de gain de lisibilité perceptible à l’œil nu, compte tenu des résolutions physiques de rastérisation des périphériques de sortie.
2.2 2.2 Évaluation des fonctions scalaires et création de la matrice Z
Une fois le maillage cartésien formellement instancié par les matrices X et Y, l’étape suivante réside dans l’évaluation du champ scalaire sous la forme d’une matrice bidimensionnelle dépendante, conventionnellement désignée sous le symbole matriciel Z. Grâce aux capacités de diffusion et d’arithmétique vectorisée de NumPy, cette matrice est calculée directement en injectant les matrices X et Y comme arguments au sein d’expressions polynomiales, transcendantes ou trigonométriques complexes. Chaque élément individuel Z[i, j] de cette matrice contiendra rigoureusement la valeur de la fonction scalaire calculée au point spatial exact correspondant aux coordonnées X[i, j] et Y[i, j].
Une contrainte architecturale absolue réside dans l’homogénéité dimensionnelle stricte unissant ces trois structures de données. Si la matrice X possède des dimensions de taille M par N — où M représente le nombre d’éléments le long de l’axe des ordonnées et N le nombre d’éléments le long de l’axe des abscisses —, la matrice Y ainsi que la matrice résultante Z doivent impérativement présenter des dimensions matricielles rigoureusement identiques de M lignes par N colonnes. Toute divergence de dimensionnalité, toute permutation accidentelle d’axes ou toute inadéquation d’alignement mémoire générera une exception logicielle bloquante de type dimension mismatch ou, pire encore, un écrasement spatial asymétrique de la topologie de la surface étudiée.
L’élaboration de la matrice Z nécessite en outre une vigilance méthodologique aiguë quant à la gestion des singularités analytiques, des indéterminations mathématiques et des divisions par zéro potentielles. L’évaluation de fonctions rationnelles présentant des pôles réels ou de fonctions logarithmiques aux bornes négatives peut introduire des valeurs indéterminées sous forme de marqueurs NaN — signifiant Not a Number — ou des divergences vers l’infini positif ou négatif. Matplotlib dispose de routines pour intercepter ces indéterminations, mais il incombe au praticien de conditionner préalablement ses données à l’aide de masques booléens ou de seuillages analytiques stricts pour garantir que le moteur de contour opère sur des intervalles de nombres réels finis et continus.
2.3 2.3 Interpolation de données éparses ou non régulières
Dans la pratique scientifique empirique, qu’elle soit géophysique, météorologique ou expérimentale en laboratoire, les données acquises ne se conforment que rarement à la régularité idéale d’un maillage cartésien orthogonal précalculé. Le chercheur dispose fréquemment d’un ensemble de triplets dispersés (x, y, z) provenant de stations de mesure distribuées de manière aléatoire, de capteurs in situ hétérogènes ou de simulations par éléments finis basées sur des maillages non structurés. La tentative d’application directe des fonctions plt.contour ou plt.contourf sur ces nuages de données éparses échoue systématiquement, les algorithmes de contour standard exigeant une topologie matricielle régulière d’éléments ordonnés.
Pour surmonter cette limitation géométrique, le recours aux algorithmes d’interpolation surfacique du module scipy.interpolate s’avère indispensable, en particulier via la fonction structurante scipy.interpolate.griddata. Cette routine mathématique de haut niveau prend en compte les coordonnées désordonnées des points d’observation initiaux et leurs valeurs scalaires respectives pour projeter, par estimation topologique locale, l’information continue sur un maillage régulier synthétique préalablement généré par numpy.meshgrid. Cette passerelle algorithmique convertit ainsi l’hétérogénéité d’un relevé de terrain en un substrat matriciel dense et uniformisé parfaitement assimilable par les moteurs de rendu graphique.
Le choix de la méthode d’interpolation au sein de cette conversion exerce une influence déterminante sur la morphologie des courbes de niveau résultantes. L’interpolation par le plus proche voisin génère des discontinuités en damier artificielles incompatibles avec la modélisation de phénomènes continus réguliers. L’interpolation linéaire — basée sur une triangulation de Delaunay sous-jacente — préserve la fidélité aux valeurs extrêmes locales mais introduit des gradients discontinus aux arêtes des triangles élémentaires, engendrant des contours aux angles cassés. Enfin, l’interpolation par splines cubiques bidimensionnelles fournit des surfaces deux fois continûment différentiables, garantissant des courbes d’isovaleurs d’une fluidité géométrique irréprochable, bien qu’elle puisse induire de légers phénomènes d’oscillations numériques parasites — ou phénomène de Runge — à proximité des variations abruptes de relief.
3. 3. Déploiement fondamental de la fonction plt.contour()
3.1 3.1 Syntaxe fondamentale et premier tracé monochrome
L’instanciation primordiale d’une cartographie filaire s’effectue via l’invocation de la méthode standard plt.contour, à laquelle sont assignés au minimum trois arguments positionnels consécutifs : les matrices coordonnées X et Y, et la matrice d’intensité scalaire Z. Dès l’exécution de cet appel fondamental, le moteur graphique analyse la matrice Z pour en déduire automatiquement les bornes d’amplitudes extrêmes et détermine un ensemble discret d’isovaleurs représentatives. L’algorithme déploie ensuite le calcul des coordonnées spatiales des lignes d’intersections et trace les polylignes vectorielles au sein de l’espace de coordonnées délimité par l’instance Axes active.
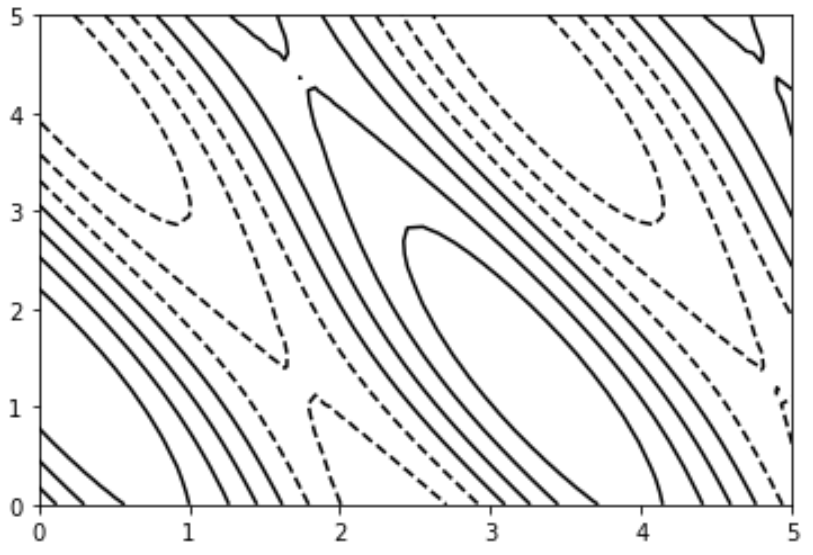
Une particularité sémiotique fondamentale de l’implémentation native de Matplotlib dans son mode monochrome par défaut réside dans la différenciation graphique du signe arithmétique des valeurs scalaires représentées. Par convention établie dans le code source de la bibliothèque, lorsque la couleur des lignes est restreinte à une nuance unique — par exemple par l’adjonction explicite de l’argument colors positionné sur une valeur chromatique uniforme comme le noir —, les courbes d’isovaleurs associées à des amplitudes strictement positives ou nulles sont restituées sous forme de traits vectoriels pleins et continus. À l’opposé, les lignes de niveau correspondant à des valeurs scalaires strictement négatives sont automatiquement représentées sous forme de segments pointillés ou de tirets réguliers, offrant une différenciation cognitive immédiate des polarités sans nécessiter l’apport de couleur.
Cette configuration minimale produit en sortie un objet spécialisé de haute technicité appartenant à la classe matplotlib.contour.QuadContourSet. Loin de constituer une simple image matricielle figée, cet objet encapsulateur retient l’intégralité de la géométrie vectorielle des chemins calculés, la liste exhaustive des seuils d’isovaleurs interceptés, ainsi que les références topologiques nécessaires à toute manipulation ultérieure, telle que l’apposition d’étiquettes typographiques quantitatives ou l’extraction programmatique des coordonnées des frontières d’iso-potentiel.
3.2 3.2 Paramétrage de la densité des courbes via l’argument ‘levels’
Le calibrage de la lisibilité d’un tracé filaire dépend intrinsèquement du nombre d’isovaleurs échantillonnées sur le spectre dynamique de la matrice Z. Si aucune directive explicite n’est fournie, Matplotlib sollicite un algorithme interne d’échantillonnage automatique hérité du localisateur MaxNLocator, qui sélectionne généralement entre sept et dix seuils équidistants positionnés sur des valeurs numériques perçues comme naturelles et ergonomiques pour l’esprit humain, telles que des multiples de deux, de cinq ou de dix.
Pour altérer ce comportement et moduler globalement la densité visuelle du rendu, le chercheur dispose de la liberté d’attribuer un nombre entier scalaire positif au paramètre nommé levels. En renseignant par exemple la valeur levels égale à vingt, l’utilisateur enjoint le compilateur graphique de subdiviser l’étendue totale des données en approximativement vingt intervalles distincts. Il convient cependant de souligner qu’il s’agit d’une suggestion directive adressée au localisateur automatique et non d’une contrainte rigide absolue ; l’algorithme sous-jacent privilégiera toujours un espacement numérique rationnel proche du nombre requis plutôt qu’une découpe arbitraire aboutissant à des seuils fractionnaires illisibles.
L’arbitrage concernant la valeur attribuée à ce paramètre implique une évaluation rigoureuse du compromis entre résolution analytique et saturation graphique. Une densité excessive de niveaux entraîne un agglomérat dense de segments filaires dans les régions à fort gradient, transformant des pans entiers de la figure en zones opaques indéchiffrables où l’œil ne parvient plus à dissocier les lignes individuelles. À l’inverse, un paramétrage trop parcimonieux oblitère les caractéristiques locales délicates, gommant les petites poches de fluctuation et les extrema secondaires qui peuvent renfermer la clé interprétative du phénomène modélisé.
3.3 3.3 Personnalisation des styles et épaisseurs de segments
Au-delà de la densité des lignes, la hiérarchisation visuelle des structures géométriques constitue un vecteur essentiel de communication scientifique. Matplotlib offre un contrôle paramétrique étendu sur les attributs typographiques des tracés vectoriels à travers les arguments linewidths et linestyles. Le paramètre linewidths accepte indifféremment une valeur scalaire unique en points typographiques — qui s’appliquera de manière homogène à l’ensemble des segments de la figure — ou une séquence itérable de nombres réels. Dans cette dernière configuration, les différentes épaisseurs sont appliquées de façon cyclique ou corrélée à la gradation des seuils d’isovaleurs, permettant par exemple d’accentuer structurellement les courbes majeures par rapport aux courbes intermédiaires secondaires.
La gestion des styles de tirets s’opère par l’entremise du paramètre linestyles. Bien que le moteur de rendu applique nativement des traits pleins aux valeurs positives et des tirets aux valeurs négatives en mode monochrome, l’utilisateur peut contraindre ce comportement de façon personnalisée. Les options textuelles standards telles que les segments continus, pointillés, tiretés ou une combinaison d’alternance point-tiret peuvent être spécifiées sous forme de chaînes de caractères ou de tuples décrivant les longueurs exactes d’allumage et d’extinction des pixels vectoriels, garantissant une flexibilité stylistique absolue adaptée aux chartes graphiques des éditeurs les plus exigeants.
Cette granularité de personnalisation trouve une application remarquable dans l’isolation graphique d’une valeur neutre de référence. Dans l’analyse d’instabilités mécaniques ou d’équilibres thermodynamiques, il est fréquent de vouloir faire ressortir spécifiquement l’isovaleur Z égale à zéro tout en maintenant les autres seuils dans une tonalité plus effacée. En combinant judicieusement des tableaux personnalisés d’épaisseurs et de styles passés conjointement aux arguments linewidths et linestyles, le praticien confère à la courbe de transition de phase une épaisseur double et un tracé continu gras, reléguant les fluctuations périphériques à des traits fins discrets qui soutiennent l’analyse sans la dominer.
4. 4. Visualisation surfacique avec la fonction plt.contourf()
4.1 4.1 Mécanique du remplissage polygonal par isozones
Alors que la fonction filaire trace le contour exact des frontières d’inflexion, la fonction plt.contourf déploie une approche surfacique continue en comblant l’espace topologique interstitiel séparant deux isovaleurs adjacentes par des polygones colorés homogènes. Cette technique génère une segmentation intégrale du plan spatial en isozones, où chaque polygone élémentaire est associé à un intervalle semi-ouvert de valeurs scalaires défini par un seuil plancher et un seuil plafond. L’assemblage ordonné de ces facettes polygonales engendre une cartographie en aplats chromatiques qui facilite la perception synoptique des distributions spatiales d’intensité.
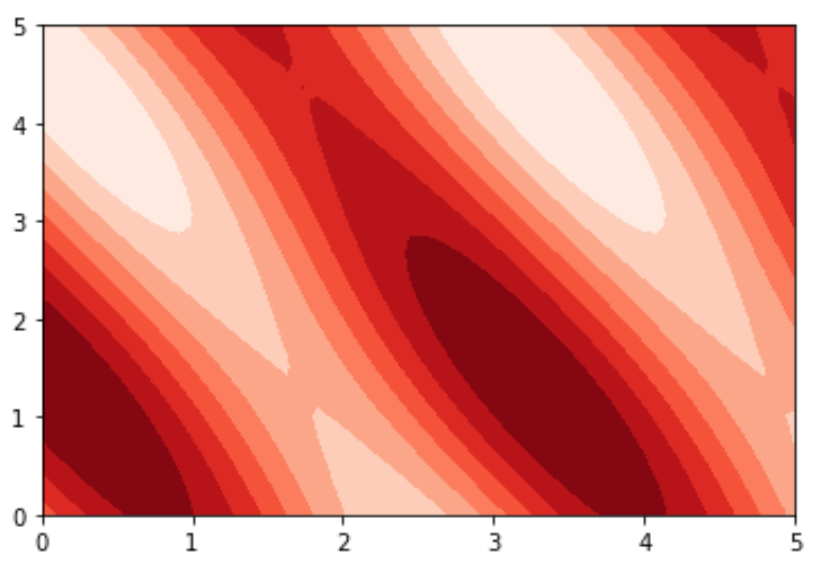
L’algorithme sous-jacent qui opère cette conversion géométrique repose sur une implémentation raffinée de la technique des Marching Squares. À l’intérieur de chaque cellule de la grille de discrétisation formée par quatre nœuds adjacents du maillage cartésien, l’algorithme évalue l’état scalaire de chaque sommet par rapport aux seuils de niveaux considérés. En interpolant linéairement les intersections potentielles le long des quatre arêtes du quadrilatère, il génère un ensemble exhaustif de polygones convexes fermés représentant la projection exacte de la tranche d’amplitude considérée. La fonction garantit une continuité topologique rigoureuse sans laisser d’interstice vide ni provoquer de chevauchement spatial entre les zones limitrophes.
D’un point de vue cognitif, le rendu par surfaces remplies présente une supériorité incontestable pour la caractérisation visuelle immédiate des bassins de rétention, des fronts de propagation et des concentrations de densité. L’œil humain traite plus rapidement les contrastes chromatiques surfaciques que les entrelacements de lignes filaires fines. Néanmoins, cette abondance d’aplats colorés peut saturer l’espace visuel ; c’est la raison pour laquelle une maîtrise rigoureuse des délimitations et de la gestion des frontières extrêmes s’avère indispensable pour éviter toute interprétation trompeuse de la dynamique des données.
4.2 4.2 Gestion des valeurs extrêmes et du paramètre ‘extend’
L’un des défis méthodologiques inhérents au découpage surfacique par isozones concerne le traitement graphique des valeurs scalaires de la matrice Z qui se situent en deçà du seuil minimal fixé ou au-delà du seuil maximal explicité dans le paramétrage des niveaux. Par défaut, l’instruction plt.contourf applique une politique d’occlusion sélective stricte : toutes les régions du maillage dont l’amplitude excède le domaine couvert par la liste des niveaux sont tout simplement laissées transparentes ou blanches, sans application de motif polygonal. Cette absence de rendu peut être méprise par le lecteur pour une absence de données — assimilation à des valeurs manquantes ou des NaN — plutôt que pour ce qu’elle est réellement : une saturation au-delà des bornes choisies.
Pour résoudre cette ambiguïté sémiotique fondamentale, Matplotlib introduit l’argument nommé extend, dont l’assignation structure profondément la gestion des débordements dynamiques. Ce paramètre accepte quatre valeurs textuelles exclusives : la directive par défaut neither qui maintient la non-représentation des valeurs hors bornes ; la modalité min qui incorpore l’ensemble des valeurs inférieures au seuil plancher dans la couleur de la zone la plus basse ; l’option max qui applique une logique similaire aux valeurs supérieures au seuil plafond ; et enfin la valeur both qui assure une couverture chromatique intégrale et exhaustive de l’ensemble de la matrice, indépendamment des amplitudes extrêmes atteintes.
L’adjonction de l’option extend modifie également la morphologie graphique de la barre d’échelle colorée associée au graphique. Lorsque cette fonctionnalité est sollicitée, les extrémités de la barre de couleur abandonnent leur découpe rectangulaire classique pour adopter des terminaisons triangulaires proéminentes orientées vers l’extérieur. Ces pointes d’extension signalent explicitement et conventionnellement au lecteur scientifique que la dynamique physique des grandeurs représentées se poursuit au-delà des graduations quantitatives annotées sur l’axe d’étalonnage, garantissant une intégrité déontologique parfaite dans la restitution des données expérimentales ou simulées.
4.3 4.3 Résolution des artefacts de bordure et anticrénelage
Lors de l’exportation de figures générées par plt.contourf vers des formats vectoriels haute définition tels que le PDF, l’EPS ou le SVG — formats omniprésents et requis par les éditeurs scientifiques —, un phénomène visuel indésirable se manifeste fréquemment sous la forme de fines lignes blanches interstitielles serpentant le long des frontières séparant les différentes isozones polygonales. Ces lignes parasites ne correspondent à aucune réalité physique ou mathématique dans les données brutes ; elles résultent de la manière dont les moteurs de rendu vectoriel traitent l’anticrénelage le long des arêtes adjacentes de polygones géométriquement contigus mais dessinés indépendamment.
Ce dysfonctionnement perceptif découle du calcul de fractionnement de couverture de pixel opéré par le rastériseur graphique de l’afficheur final : lors de la juxtaposition de deux polygones opaques partageant exactement la même arête frontière infinitésimale, le calcul de transparence locale sur les sous-pixels de bordure laisse transparaître une infime fraction de la couleur d’arrière-plan de la figure, produisant cet artefact d’effilochage blanc particulièrement disgracieux sur les fonds d’impression sombres ou denses. Une première tentative de résolution consiste à manipuler le paramètre booléen antialiased au sein de l’appel à plt.contourf en l’assignant à False. Cette directive supprime le lissage sur les arêtes polygonales et fait disparaître les craquelures blanches, mais au prix d’un crénelage en marches d’escalier inacceptable pour les tracés haute résolution.
La solution méthodologique la plus élégante et rigoureuse adoptée par les spécialistes de la visualisation de données consiste à superposer immédiatement sur le graphique rempli un tracé filaire utilisant la fonction plt.contour, en lui injectant exactement la même grille géométrique X et Y, la même matrice Z, la même collection de niveaux scalaires et la même palette chromatique. Les lignes vectorielles tracées par cette seconde fonction viendront se positionner avec une précision sub-pixel rigoureuse exactement à califourchon sur les jointures polygonales imparfaites du remplissage sous-jacent, masquant intégralement les lignes de couture blanches sans dégrader le lissage des contours et assurant un rendu visuel d’une pureté absolue lors de l’agrandissement vectoriel sous microscope numérique.
5. 5. Contrôle avancé et spécification manuelle des niveaux (Levels)
5.1 5.1 Définition d’intervalles non linéaires et personnalisés
Bien que l’échantillonnage arithmétique linéaire automatique — subdivisant l’amplitude scalaire en incréments delta z constants — convienne aux distributions uniformes, il s’avère profondément inadapté à la restitution de phénomènes physiques présentant de forts gradients localisés entourés de vastes étendues d’invariance relative. Dans de telles configurations, une subdivision régulière gaspille la majorité de la résolution chromatique sur les zones plates et échoue à cartographier la structure interne fine des singularités ou des fronts d’onde abrupts.
Pour s’affranchir de cette contrainte, Matplotlib permet de substituer à l’entier scalaire traditionnellement passé au paramètre levels une structure de données séquentielle explicite, qu’il s’agisse d’une liste Python standard ou d’un tableau numpy.ndarray unidimensionnel rigoureusement monotone et strictement croissant. En construisant manuellement ce vecteur de seuils, l’expérimentateur prend le contrôle total de la répartition spatiale de l’effort d’échantillonnage. Il devient alors possible de concentrer arbitrairement une succession dense de paliers d’isovaleurs au sein d’une fenêtre dynamique très restreinte afin de disséquer un comportement critique, tout en espaçant substantiellement les seuils sur le reste du domaine de mesure.
Cette approche non linéaire est particulièrement indispensable face à des distributions statistiques fortement asymétriques, présentant de longues traînes de distribution ou des lois de puissance. En concevant des intervalles qui évoluent de façon quadratique, exponentielle ou personnalisée en fonction des percentiles réels des données observées, le chercheur s’assure que chaque plage de couleur reflète une proportion équivalente d’information physique ou probabiliste, évitant ainsi le piège classique où quatre-vingt-dix pour cent de la surface visuelle se retrouve confinée dans une unique teinte indifférenciée.
5.2 5.2 Échantillonnage logarithmique des seuils
Dans de nombreuses disciplines scientifiques — telles que l’astrophysique lors de l’analyse de flux radiatifs, l’acoustique environnementale, la dynamique des populations microbiennes ou la sismologie computationnelle —, les grandeurs scalaires mesurées s’étendent sur plusieurs ordres de grandeur consécutifs. La représentation de telles échelles dynamiques étendues à l’aide d’une échelle linéaire classique aboutit inévitablement à l’écrasement total des détails de faible magnitude, complètement masqués par la prédominance des pics d’amplitude maximale.
La formalisation rigoureuse d’un tracé d’isovaleurs adapté à ces dynamiques extrêmes requiert l’établissement d’une grille de seuils structurée selon une progression géométrique. L’utilisation conjointe de la fonction numpy.logspace s’avère ici la méthode de référence. En spécifiant l’exposant de départ, l’exposant terminal et le nombre total d’échelons désirés dans une base logarithmique décimale, cette routine génère un vecteur de seuils dont les intervalles s’élargissent proportionnellement à la magnitude scalaire, maintenant une sensibilité relative constante à travers tous les ordres de grandeur du champ d’étude.
L’implémentation de ces seuils logarithmiques au sein de l’argument levels de plt.contour ou plt.contourf garantit que les transitions chromatiques matérialisent des multiplications par un facteur d’échelle constant — par exemple un doublement ou un décuplement de l’intensité — plutôt que de simples incréments additifs constants. Il est toutefois impératif de veiller à ce que l’ensemble du domaine d’échantillonnage de la matrice Z sous-jacente soit strictement confiné dans le domaine des nombres réels positifs non nuls, le logarithme d’une valeur nulle ou négative étant mathématiquement indéfini dans le corps des réels et déclenchant des avertissements de calculs invalides sous NumPy.
5.3 5.3 Isolement de seuils critiques uniques
L’investigation scientifique ne nécessite pas systématiquement la cartographie exhaustive d’un champ complet d’isozones continues ; elle vise fréquemment à tester une hypothèse binaire ou à matérialiser géométriquement l’existence d’une frontière de transition critique dans l’espace des phases. En mécanique de la rupture, il peut s’agir de tracer la ligne de contrainte mécanique admissible limite ; en écologie théorique, de délimiter l’isocline d’équilibre zéro pour la croissance d’une population ; ou en apprentissage automatique supervisé, de visualiser la frontière de décision complexe générée par un modèle de classification non linéaire opérant sur deux descripteurs continus.
Matplotlib permet de répondre à cette exigence d’isolation fonctionnelle avec une remarquable économie de moyens en passant au paramètre levels une séquence constituée d’une seule ou de deux valeurs numériques précises. Par exemple, l’injection de la liste constituée de l’unique élément zéro au sein d’un appel à plt.contour ordonnera au moteur d’ignorer la totalité du champ scalaire à l’exception stricte de l’isovaleur Z égale à zéro. L’algorithme des Marching Squares focalisera alors toute sa précision d’interpolation sur l’extraction de cette seule hypersurface de niveau, traçant avec netteté la courbe de démarcation séparant les régions spatiales de polarité opposée.
Cette méthodologie se prête admirablement à la classification de domaines spatiaux par masquage binaire. En combinant judicieusement un appel à plt.contourf configuré avec une liste de deux seuils consécutifs définissant un intervalle d’admissibilité réglementaire ou opérationnel, l’expérimentateur met en évidence une zone d’intérêt exclusive par un aplat teinté unique, laissant le reste du domaine cartographique en retrait neutre. Cette technique de réduction sélective de l’information focalise immédiatement l’attention cognitive du lecteur sur les régions géométriques satisfaisant rigoureusement aux critères scientifiques stipulés.
6. 6. Sélection rigoureuse et personnalisation des palettes chromatiques (Colormaps)
6.1 6.1 Typologie scientifique des colormaps dans Matplotlib
Le choix d’une table de correspondance de couleurs — ou palette chromatique désignée par l’anglicisme colormap — ne relève nullement d’une préférence cosmétique arbitraire mais répond aux impératifs rigoureux de la théorie de la communication visuelle et de la psychophysique. Matplotlib catégorise formellement ses palettes de couleurs en plusieurs familles fondamentales, parmi lesquelles les palettes séquentielles, divergentes et cycliques dominent la pratique scientifique expérimentale et théorique.
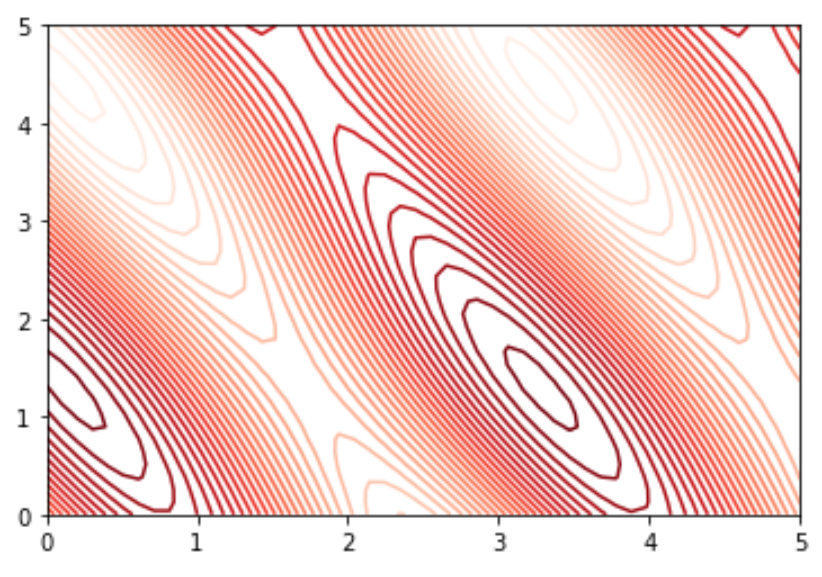
Les palettes séquentielles sont destinées à la représentation de grandeurs scalaires continues monotones, dépourvues de point d’inflexion ou de valeur médiane privilégiée, telles que la température absolue, l’altitude topographique ou la densité massique. Les étalons modernes de cette catégorie au sein de Matplotlib sont les palettes perceptuellement uniformes développées sous la direction de Nathaniel Smith et Stéfan van der Walt : Viridis, Plasma, Inferna et Magma. Ces palettes sont mathématiquement conçues pour garantir que la clarté lumineuse apparente perçue par le système visuel humain varie de manière strictement linéaire et monotone en fonction de l’accroissement de la variable scalaire sous-jacente, éliminant tout artefact d’illusion d’optique ou fausse discontinuité de gradient.
Les palettes divergentes, quant à elles — illustrées par des gradients canoniques tels que Coolwarm, RdBu ou Spectral —, sont spécifiquement étalonnées pour la mise en évidence d’écarts relatifs par rapport à une valeur pivot centrale neutre, fréquemment fixée au zéro algébrique, à la moyenne empirique d’un échantillon ou à un seuil d’équilibre thermodynamique. Elles déploient une progression symétrique de nuances chromatiques de part et d’autre d’une tonalité médiane désaturée, généralement blanche ou jaune clair, permettant au regard d’évaluer instantanément non seulement l’amplitude scalaire d’un phénomène mais également son sens de déviation positif ou négatif par rapport au point d’ancrage méthodologique.
6.2 6.2 Application et inversion des palettes de couleurs
L’intégration d’une palette chromatique spécifique au sein d’une figure de contour s’effectue simplement en renseignant l’argument nommé cmap lors de l’appel aux fonctions plt.contour ou plt.contourf. La valeur assignée peut consister en une chaîne de caractères référençant l’un des identifiants enregistrés au sein du registre global de Matplotlib — comme par exemple la chaîne de caractères Viridis — ou en une instance concrète de la classe matplotlib.colors.Colormap obtenue via le gestionnaire matplotlib.colormaps.
Une convention syntaxique puissante et hautement productive intégrée à Matplotlib concerne l’inversion immédiate de l’orientation du gradient de couleur. L’adjonction systématique du suffixe textuel _r — signifiant reversed — à n’importe quel identifiant standard de palette permet d’en inverser instantanément le sens de progression sans nécessiter de recompilation manuelle de la table d’interpolation. Ainsi, l’assignation de la palette Viridis_r convertira les valeurs numériques les plus faibles en nuances jaunes vives lumineuses et les amplitudes maximales en teintes pourpres foncées denses.
Néanmoins, l’inversion d’une échelle chromatique doit impérativement respecter les métaphores cognitives universellement partagées afin de préserver l’intelligibilité des publications. En cartographie bathymétrique, par exemple, il est universellement attendu que les profondeurs abyssales soient matérialisées par des nuances d’azur profond et les hauts-fonds par des tonalités claires. Inverser ce gradient sans justification théorique impérieuse induirait une charge cognitive parasite chez le relecteur scientifique, perturbant la lecture intuitive des gradients et des continuités géographiques.
6.3 6.3 Accessibilité visuelle et conformité daltonienne
L’éthique de la publication scientifique moderne impose de concevoir des figures accessibles à l’ensemble de la communauté internationale des chercheurs, sans exclusion des individus présentant des altérations congénitales de la vision des couleurs, telles que la deutéranopie, la protanopie ou la tritanopie, qui affectent une fraction significative de la population masculine et féminine mondiale. Dans cette perspective, l’emploi de palettes fondées sur l’opposition chromatique directe entre le rouge et le vert pur — ou l’usage de gradients spectraux non calibrés — est désormais formellement proscrit par les recommandations des plus grandes revues internationales.
Le cas de l’ancienne palette de référence Jet — dérivée du spectre arc-en-ciel traditionnel — constitue l’exemple le plus documenté de distorsion cognitive en imagerie scientifique. La palette Jet ne possède aucune uniformité perceptive : sa composante de luminance présente des pointes artificielles d’intensité lumineuse au niveau du jaune et du cyan, induisant chez l’observateur l’illusion d’une discontinuité brutale ou d’une crête de gradient là où les données sous-jacentes ne présentent en réalité qu’une transition parfaitement linéaire et douce. De surcroît, sa conversion en échelle de gris pure ou sa perception par un individu daltonien fusionne de multiples seuils distants en une teinte indiscernable identique, ruinant l’interprétabilité du tracé.
La validation de l’accessibilité visuelle d’un tracé de contour constitue une étape incontournable du protocole expérimental. Les palettes modernes telles que Viridis ou Cividis conservent une distinction tonale irréprochable sous n’importe quelle simulation de dyschromatopsie. Pour vérifier la robustesse d’une figure avant soumission, il est recommandé de convertir virtuellement le rendu final en une échelle de gris pure à cent pour cent ; si la gradation des intensités de gris reflète encore sans équivoque la hiérarchie quantitative des amplitudes de la matrice scalaire, le graphique satisfait sans ambiguïté aux standards internationaux d’inclusion et d’accessibilité visuelle universelle.
7. 7. Annotation quantitative et étiquetage via plt.clabel()
7.1 7.1 Implémentation et association d’étiquettes de contour
Bien que l’association d’une palette de couleurs et d’une barre d’échelle chromatique adjointe permette d’estimer l’ordre de grandeur qualitatif des valeurs représentées, la lecture quantitative précise et irréfutable des amplitudes imposées le long des courbes de niveau exige l’apposition directe d’étiquettes numériques sur le corps même des lignes d’isovaleurs. Cette fonctionnalité essentielle est assurée par la fonction dédiée plt.clabel, dont la syntaxe exige en premier argument positionnel la transmission explicite de l’instance d’objet QuadContourSet préalablement générée par une instruction plt.contour filaire.
Dès sa mise en œuvre, la méthode clabel interroge la structure topologique de l’objet de contour retourné, identifie les segments vectoriels constitutifs de chaque seuil et insère des annotations textuelles régulières le long de leur parcours géométrique. Un paramètre de configuration crucial au sein de cette routine est l’argument booléen inline, qui est par défaut généralement positionné sur True. Lorsqu’il est ainsi activé, cet argument commande au moteur de rastérisation de découper localement le segment vectoriel de la courbe de niveau sous l’étiquette typographique, ménageant une interruption blanche ou transparente sous les chiffres. Ce mécanisme élimine toute collision visuelle confuse entre le trait continu de la courbe et les caractères numériques, assurant une lisibilité sans faille des valeurs affichées.
Le contrôle typographique des étiquettes fait l’objet d’un paramétrage complet via les arguments usuels de gestion des textes dans Matplotlib. Le paramètre fontsize permet de contraindre l’encombrement dimensionnel des caractères pour éviter que des annotations surdimensionnées ne saturent des courbes trop rapprochées. De surcroît, le paramètre colors peut être utilisé pour assigner une nuance contrastée aux chiffres — par exemple une typographie noire unie sur des tracés filaires multicolores ou vice-versa —, garantissant une mise en valeur immédiate du contenu textuel par rapport aux éléments d’arrière-plan.
7.2 7.2 Formatage numérique et notation scientifique
L’affichage brut des nombres flottants générés par les calculs matriciels produit fréquemment des étiquettes excessivement longues et polluées par des décimales superflues ou des imprécisions d’arrondi numérique binaire. La standardisation de ces annotations requiert l’exploitation méthodique de l’argument fmt au sein de l’instruction plt.clabel. Cet argument accepte différentes formes d’expressions de formatage textuel, depuis les chaînes de formatage classiques héritées du langage C jusqu’aux syntaxes modernes de formateurs Python ou d’objets invocables personnalisés.
Dans sa forme la plus canonique, l’utilisation d’une chaîne telle que l’expression percent point two f permet de restreindre systématiquement la présentation des valeurs flottantes à deux décimales fixes après la virgule, standardisant la largeur visuelle des étiquettes le long du tracé. Pour les phénomènes couvrant des échelles physiques étendues ou infinitésimales, le recours à la notation scientifique via l’expression percent point one e s’impose de façon incontestable, contraignant le moteur d’affichage à formaliser les nombres sous forme d’une mantisse décimale normalisée accompagnée de sa puissance de dix associée, évitant ainsi l’étalement horizontal disgracieux d’interminables séquences de zéros.
Pour des impératifs d’édition formelle au sein d’articles de physique ou de mathématiques fondamentales, Matplotlib autorise l’interfaçage de l’argument fmt avec le moteur interne de composition typographique LaTeX. En encapsulant le modèle de formatage entre deux symboles de dollar et en combinant des fonctions d’évaluation dynamique ou de classes Formatter personnalisées, le scientifique peut enrichir ses étiquettes de symboles conventionnels grecs, d’unités physiques explicites intégrées directement à la ligne de cote, ou de notations fractionnaires élégantes, élevant le niveau de finition du document aux normes éditoriales les plus strictes.
7.3 7.3 Positionnement manuel versus placement automatisé
L’algorithme automatique de distribution spatiale intégré à plt.clabel s’efforce de répartir les étiquettes numériques de manière équilibrée le long des arcs géométriques les plus étendus, en évitant les zones de courbure excessive qui induiraient des rotations typographiques illisibles. Malgré cette sophistication algorithmique, la distribution automatique s’avère parfois perfectible dans les environnements topologiques complexes, positionnant occasionnellement deux étiquettes issues de courbes voisines dans une proximité géographique inconfortable ou au sein d’une zone d’intérêt scientifique focale que le chercheur souhaitait préserver de toute surcharge textuelle.
Pour remédier définitivement à ces collisions locales, Matplotlib intègre un mode de positionnement interactif ou manuel hautement configurable via l’argument booléen manual. Lorsque manual est initialisé à True au sein d’un environnement graphique interactif — tel qu’une fenêtre issue de l’environnement Qt ou du moteur d’affichage Tkinter standard —, l’exécution du script suspend momentanément son cours et invite l’opérateur à cliquer directement avec le curseur de sa souris sur les emplacements géométriques précis où il désire insérer individuellement chaque étiquette de cote, offrant une maîtrise ergonomique absolue sur la mise en page de la figure.
Dans le cadre d’une chaîne de traitement automatisée par script par lots (batch-processing), où aucune interaction humaine directe par périphérique de pointage n’est envisageable, l’argument manual accepte également une structure de données programmatique constituée d’une liste de tuples de coordonnées spatiales cartésiennes (x, y). L’algorithme de Matplotlib calculera alors l’intersection topologique la plus proche de chaque paire de coordonnées renseignée pour y fixer l’étiquette correspondante. Cette technique permet de positionner avec une répétabilité géométrique totale les annotations à distance respectueuse des singularités centrales, conciliant automatisation de masse et perfectionnisme typographique.
8. 8. Normalisation scalaire et intégration des barres d’échelle (Colorbars)
8.1 8.1 Association et géométrie de la barre de couleur
Une cartographie d’isozones colorées générée par plt.contourf ne possède aucune valeur métrologique autonome sans l’adjonction d’une barre d’échelle chromatique — ou colorbar — faisant office de clé de lecture quantitative universelle entre les nuances de couleur visualisées et les amplitudes scalaires physiques sous-jacentes. L’instanciation de cet élément graphique de mesure s’effectue par la commande plt.colorbar, à laquelle il convient de transmettre impérativement la référence de l’objet QuadContourSet retourné par l’appel initial de contourage surfacique.
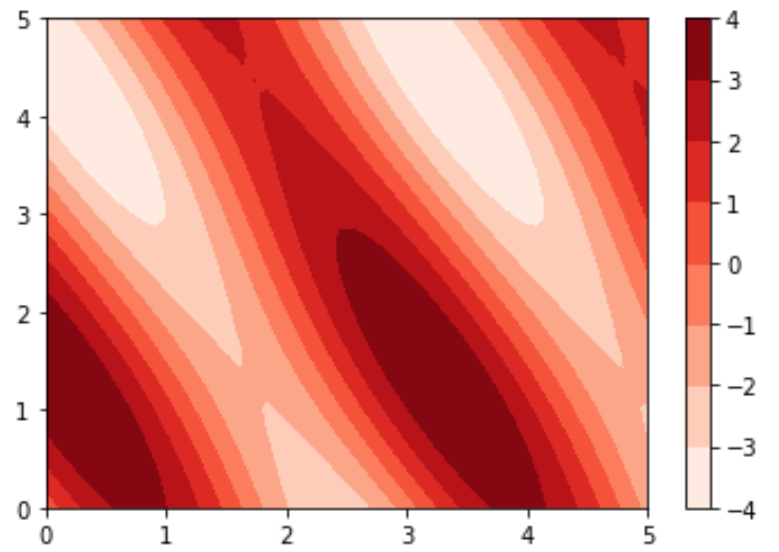
La spatialisation et le calibrage géométrique de la barre de couleur par rapport aux axes de la figure principale obéissent à des contraintes architecturales précises gérées par un ensemble de paramètres d’ajustement spatial. Par défaut, Matplotlib vole une fraction de la largeur disponible sur l’axe principal pour y accoler verticalement la barre d’échelle, ce qui peut induire une déformation indésirable du ratio d’aspect des coordonnées de la scène. Pour contrer ce désagrément, l’utilisateur avisé manipule l’argument ax pour assigner explicitement l’axe récepteur, conjointement avec le paramètre fraction — contrôlant la proportion dimensionnelle réservée à l’échelle —, le paramètre pad — régulant l’espacement d’isolation entre le tracé et la barre —, et le paramètre shrink permettant de réduire l’élongation de la barre sans impacter l’axe adjacent.
L’orientation spatiale de la barre d’échelle peut être librement définie comme verticale ou horizontale au moyen de l’argument orientation. Si l’agencement vertical sur le flanc droit de la figure constitue la configuration dominante pour les tracés isolés à ratio d’aspect équilibré, le déploiement d’une barre horizontale positionnée sous l’axe des abscisses s’avère particulièrement judicieux pour les cartes géographiques allongées en latitude ou pour les compositions multi-panneaux horizontales, garantissant une utilisation optimale de la surface d’affichage disponible.
8.2 8.2 Normalisation des données avec matplotlib.colors
L’association reliant une amplitude scalaire issue de la matrice Z à une nuance colorimétrique spécifique prélevée sur la palette cmap est gouvernée par une fonction de transfert mathématique appelée objet de normalisation, dérivée de la classe de base matplotlib.colors.Normalize. Par défaut, Matplotlib applique une normalisation purement affine et linéaire qui projette le domaine d’amplitude compris entre la valeur minimale vmin et la valeur maximale vmax sur l’intervalle normé fermé compris entre zéro et un, lequel indexe directement la table de correspondance chromatique.
Toutefois, face à des grandeurs présentant des caractéristiques morphologiques complexes, cette mise à l’échelle linéaire standard se révèle inefficace. Le module matplotlib.colors propose une riche collection de normalisateurs alternatifs permettant de transformer rigoureusement le comportement d’affichage. Pour les distributions s’étalant sur plusieurs ordres de grandeur géométriques sans présence de zéros stricts, la classe LogNorm applique une projection logarithmique préalable des données scalaires, préservant la perceptibilité des variations à bas seuils d’intensité sans saturer les régions d’intensité supérieure.
Pour les représentations divergentes centrées sur un équilibre physique précis mais asymétrique — par exemple une anomalie thermique présentant des excursions positives pouvant atteindre cinquante degrés Celsius alors que les excursions négatives ne dépassent jamais dix degrés Celsius sous le point de référence —, l’utilisation de la classe TwoSlopeNorm — autrefois désignée sous l’appellation DivergingNorm — constitue la réponse méthodologique par excellence. Cette classe spécialisée permet de contraindre manuellement la position du point de divergence chromatique central exact — par exemple vcenter égal à zéro — sur la nuance désaturée médiane de la palette, tout en assignant des pentes de normalisation différentes et asymétriques aux branches inférieure et supérieure de la distribution.
8.3 8.3 Titrage et graduation avancée de la colorbar
Une barre d’échelle scientifique ne saurait être exhaustive sans une caractérisation typographique complète de ses graduations et de sa signification physique intrinsèque. L’annotation de la barre s’effectue méthodiquement à l’aide de la méthode set_label — ou via la méthode ax.set_ylabel appliquée sur l’axe interne de la colorbar elle-même —, stipulant clairement la nature de la variable physique mesurée accompagnée scrupuleusement de ses unités dimensionnelles standardisées, le cas échéant formalisées entre crochets selon les conventions de l’Union internationale de physique pure et appliquée.
Le contrôle analytique des repères d’échelle — désignés sous le terme de ticks — requiert fréquemment une spécification manuelle pour éviter le chevauchement ou l’affichage de nombres superflus. Lors de l’appel à plt.colorbar ou par l’application ultérieure de la méthode colorbar.set_ticks, le chercheur peut spécifier une collection ordonnée stricte de points d’ancrage métriques qu’il souhaite matérialiser sur l’axe de la barre. Ces repères peuvent correspondre exactement aux seuils d’isovaleurs injectés dans le paramètre levels du tracé surfacique principal, instaurant une cohérence visuelle parfaite entre les frontières des polygones géométriques et les échelons de la règle d’étalonnage.
Enfin, la personnalisation des étiquettes textuelles assignées à ces graduations est finalisée par l’emploi de la méthode colorbar.set_ticklabels, ou plus rigoureusement par l’affectation d’un formateur de chaîne ou d’une classe FormatStrFormatter. Il est ainsi aisé d’adjoindre des annotations qualitatives contextuelles — telles que point de fusion, seuil de criticité ou saturation — directement en regard des repères numériques clés, conférant à la colorbar une valeur pédagogique et explicative d’un niveau professionnel achevé.
9. 9. Stylisation avancée, masquage de données et textures
9.1 9.1 Traitement des valeurs manquantes et masquage spatial
L’une des forces majeures de l’architecture logicielle unissant NumPy et Matplotlib réside dans sa capacité à gérer nativement et rigoureusement l’incomplétude spatiale des jeux de données réels. Dans une multitude d’applications pratiques — qu’il s’agisse de relever des températures de surface océanique en excluant les masses continentales émergées, ou d’analyser des simulations d’écoulement autour d’un profil d’aile solide complexe —, certaines régions géométriques du plan ne possèdent aucune signification physique pour le champ scalaire étudié et doivent être méthodiquement soustraites au processus de calcul de contour.
La formalisation technique de cette exclusion s’opère via les tableaux de masquage booléen du module numpy.ma, à travers l’instanciation de la classe numpy.ma.masked_array. En associant à la matrice scalaire Z un masque booléen de dimensionnalité strictement identique — où chaque cellule assignée à la valeur booléenne True correspond à une coordonnée invalide ou hors domaine d’étude —, le compilateur graphique de Matplotlib commande instantanément à l’algorithme des Marching Squares de stopper l’interpolation topologique aux frontières exactes de ces zones masquées. Les régions frappées de masquage sont intégralement ignorées lors de la polygonisation, laissant le fond de la figure apparent sans provoquer le moindre artéfact de distorsion numérique sur les contours limitrophes sains.
Il importe de distinguer ce masquage structurel d’une simple présence fortuite de valeurs indéterminées de type NaN au sein d’une matrice standard. Bien que Matplotlib intercepte généralement les valeurs NaN en les convertissant de manière transparente en masques passifs, le masquage explicite via numpy.ma offre une robustesse computationnelle bien supérieure. Il permet notamment de définir dynamiquement des frontières d’exclusion polygonales géométriquement arbitraires — par exemple des découpes circulaires, elliptiques ou des contours géographiques vectoriels importés de fichiers géomatiques — assurant une netteté absolue aux limites extérieures du domaine d’investigation.
9.2 9.2 Utilisation de hachures géométriques avec l’argument ‘hatches’
Dans le domaine de l’édition scientifique imprimée, les contraintes budgétaires ou les politiques éditoriales traditionnelles de certaines revues savantes imposent encore la publication d’articles en noir et blanc pur ou en niveaux de gris limités. Dans ce contexte contraignant, la différentiation d’une pluralité d’isozones remplies ne peut plus s’appuyer sur la richesse des nuances chromatiques sans risquer de générer des confusions visuelles majeures entre des niveaux de gris de luminances équivalentes.
La solution sémiotique classique à ce problème repose sur l’introduction de textures graphiques régulières, matérialisées par des hachures géométriques denses. Matplotlib prend en charge nativement cette technique au sein de la fonction plt.contourf via le paramètre nommé hatches. Cet argument accepte une séquence itérable de chaînes de caractères descriptives codant les motifs texturés applicables successivement à chaque intervalle de niveau scalaire. Les motifs élémentaires incluent les barres obliques simples ou inversées, les barres verticales, les tirets horizontaux, les croisillons réguliers ainsi que les semis de points ou d’étoiles polygonales.
La densité optique de ces textures se module avec une remarquable précision typographique en répétant consécutivement le même caractère descriptif au sein de la chaîne assignée. Par exemple, la spécification d’un motif constitué d’une barre oblique simple engendrera un espacement lâche de hachures parallèles, tandis que l’attribution d’une séquence de quatre barres obliques successives produira un maillage de hachures extrêmement serré et dense. En combinant judicieusement des familles de motifs géométriques orthogonaux, le chercheur conçoit des figures parfaitement déchiffrables en photocopie monochrome basse résolution, garantissant la pérennité et la reproductibilité universelle de son message scientifique indépendamment des capacités d’impression du lecteur final.
9.3 9.3 Transparence et étagement des couches d’information
L’exploration de jeux de données scientifiques multivariés impose fréquemment de confronter simultanément plusieurs couches hétérogènes d’information spatiale sur un même repère graphique. Un cas d’usage emblématique réside dans la superposition d’un champ scalaire d’isozones colorées — par exemple une concentration de polluants atmosphériques — au-dessus d’une photographie satellitaire multispectrale, d’un modèle numérique de terrain ombré ou d’un tracé de réseau viaire urbain. La juxtaposition opaque classique masquerait irrémédiablement l’information sous-jacente, rendant impossible toute corrélation géographique spatiale directe.
La régulation de la transmission lumineuse s’opère par le paramètre alpha, accepté nativement par la fonction plt.contourf. Ce scalaire — rigoureusement défini sur l’intervalle continu fermé s’étendant de zéro pour une transparence totale jusqu’à un pour une opacité absolue — module le coefficient de mélange alpha de chaque pixel ou polygone vectoriel généré par le moteur de rendu. En ajustant par exemple le paramètre alpha sur une valeur de zéro point six, les aplats d’isovaleurs conservent toute leur lisibilité chromatique tout en laissant transparaître distinctement la texture orographique ou géologique sous-jacente.
La maîtrise de cette superposition exige une orchestration méticuleuse de l’ordre d’empilement vertical des éléments graphiques au sein de la scène, communément désigné sous le concept de z-order. Matplotlib assigne à chaque type de collection graphique une valeur numérique par défaut gouvernant son rang de dessin le long de l’axe virtuel perpendiculaire au plan de l’écran. L’assignation explicite du paramètre zorder au sein des appels successifs de tracé permet au concepteur de verrouiller rigoureusement la hiérarchie spatiale : l’image matricielle de fond recevra un indice zorder faible, la surface d’isozones semi-transparente un indice intermédiaire, et les étiquettes typographiques quantitatives accompagnées des contours filaires d’accentuation un indice élevé, garantissant qu’aucune entité critique ne soit étouffée ou recouverte de manière accidentelle.
10. 10. Compositions graphiques complexes et superpositions multimodales
10.1 10.1 Hybridation de contours filaires et de surfaces remplies
L’une des stratégies de mise en page les plus sophistiquées et efficientes pour la communication de champs scalaires complexes consiste à fusionner organiquement la lisibilité globale des surfaces colorées continues fournies par plt.contourf avec la précision métrique rigoureuse des lignes d’isovaleurs filaires tracées par plt.contour. Cette approche hybride compense les faiblesses respectives de chaque mode de représentation isolé : les aplats de couleurs guident l’intuition perceptive globale du relecteur sur l’étendue des bassins d’intensité, tandis que le squelette filaire superposé fournit des repères topologiques fins marquant avec netteté les seuils de référence.
La mise en œuvre de cette technique exige une harmonisation chromatique minutieuse. Si le chercheur emploie une palette de surfaces dense et saturée comme Viridis, l’application de contours filaires entièrement noirs risque d’alourdir inutilement la composition et de créer une bouillie visuelle dans les zones sombres. Une pratique recommandée consiste à utiliser des lignes filaires monochromes d’un gris neutre très fin, ou mieux encore, d’utiliser une nuance blanche discrète dotée d’une très faible épaisseur de trait — par exemple un linewidth de zéro point cinq point typographique —, conférant au tracé un aspect d’épure architecturale élégant où les courbes viennent subtilement souligner les frontières sans heurter le regard.
Une variante avancée de cette hybridation réside dans l’accentuation structurelle sélective des gradients abrupts. Le praticien peut configurer l’appel à plt.contourf avec une grande richesse de niveaux colorés — par exemple quarante sous-intervalles — pour créer un dégradé presque lisse et continu, tout en limitant l’appel superposé à plt.contour à un sous-ensemble très restreint de niveaux majeurs — par exemple cinq seuils régulièrement espacés — accompagnés d’étiquettes de clabel en caractères gras. Cette hiérarchisation à double vitesse offre au lecteur une expérience de lecture multiniveau : une perception continue instantanée au premier coup d’œil, doublée d’un ancrage métrologique robuste dès que l’attention se focalise sur les valeurs numériques annotées.
10.2 10.2 Incrustation de points d’échantillonnage et de gradients vectoriels
L’intégrité de la communication scientifique repose souvent sur la démonstration transparente de la conformité entre les modèles d’interpolation théoriques déployés et la réalité physique des mesures expérimentales prélevées sur le terrain. Une cartographie de contour extrapolée ne prend tout son sens épistémologique que si le lecteur peut confronter visuellement la géométrie des courbes obtenues avec la densité spatiale réelle du semis de points qui leur a donné naissance.
Cette validation s’opère par l’incrustation directe du nuage de points de mesure originels par-dessus le champ d’isovaleurs via l’appel coordonné à la méthode plt.scatter. En spécifiant les coordonnées vectorielles brutes des capteurs et en appliquant une taille de marqueurs modérée ainsi qu’un contour périphérique contrasté — par exemple des cercles pleins avec une fine bordure noire —, le concepteur matérialise sans équivoque la trame d’échantillonnage. Le lecteur peut ainsi immédiatement évaluer dans quelles régions géographiques les contours sont soutenus par une densité massive d’observations fiables, et à l’inverse, dans quels recoins du domaine les lignes d’isovaleurs ne résultent que d’une extrapolation algorithmique pure qu’il convient d’interpréter avec prudence.
En outre, l’enrichissement multimodal culmine fréquemment dans l’association conjointe de champs scalaires et de champs de vecteurs sur une même figure synthétique. En météorologie synoptique ou en dynamique hydrodynamique, le champ scalaire de pression barométrique ou de température gagne à être complété par le champ vectoriel des vitesses locales du vent ou de l’écoulement fluide. Matplotlib assure cette synthèse en permettant de superposer sur le tracé de contour des appels aux méthodes plt.quiver — traçant un peigne ordonné de flèches vectorielles proportionnelles — ou plt.streamplot — traçant les lignes de courant vectorielles tangentes au flux —. Cette convergence graphique unifie au sein d’un document visuel unique l’analyse de l’amplitude scalaire statique et l’orientation dynamique du transport de matière ou d’énergie.
10.3 10.3 Organisation en grille multi-panneaux avec Subplots
La recherche contemporaine nécessite rarement l’analyse d’une coupe scalaire statique isolée ; elle implique le plus souvent la comparaison rigoureuse d’états temporels successifs au sein d’une série chronologique de modélisation, la confrontation des résultats issus de différents protocoles expérimentaux, ou l’examen systématique de balayages d’un espace de paramètres physiques multidimensionnel. L’agencement ordonné d’une mosaïque de tracés d’isovaleurs s’orchestre canoniquement à l’aide de la puissante fonction d’architecture plt.subplots.
Une exigence fondamentale — et trop fréquemment violée dans les publications préliminaires — concerne la stricte synchronisation des échelles spatiales et chromatiques à travers l’ensemble des sous-panneaux constitutifs de la figure multi-axes. La comparaison directe entre deux sous-figures n’a de validité cognitive que si les axes géométriques partagent une emprise dimensionnelle identique — activable par le paramètre sharex et sharey —, mais surtout si l’intégralité des panneaux obéit scrupuleusement à la même échelle d’isovaleurs et à la même table de correspondance de normalisation scalaire. L’assignation préalable et centralisée d’un même objet Normalize calculé sur les bornes absolues globales de l’intégralité du jeu de données multi-panneaux évite le biais critique où une nuance de vert représenterait par exemple une valeur de dix sur le premier panneau et une valeur de cent sur le second.
De surcroît, la gestion d’une telle composition multi-panneaux impose de ne pas répéter inutilement une barre d’échelle chromatique sur chaque axe individuel, ce qui gaspillerait un espace d’affichage précieux et surchargerait la mise en page. Il convient plutôt de lier programmatique une barre de couleur unique et commune à l’ensemble de la mosaïque d’axes, en exploitant l’argument ax de plt.colorbar alimenté par le tableau complet des instances de sous-axes. Cette disposition rationalisée garantit une compacité géométrique optimale, une lisibilité transverse immédiate et confère à la planche graphique un niveau d’élégance formelle en parfaite adéquation avec les canons de l’édition scientifique de prestige.
11. 11. Optimisation computationnelle pour données massives et haute performance
11.1 11.1 Évaluation de la complexité algorithmique et goulots d’étranglement
La volumétrie sans cesse croissante des ensembles de données scientifiques contemporains — qu’ils soient issus de simulations climatiques globales à très haute résolution, d’imagerie médicale tomographique tridimensionnelle ou de capteurs de métrologie industrielle automatisés — confronte l’expérimentateur aux limites d’échelle des algorithmes graphiques standards. L’application directe d’un tracé de contour sur des matrices scalaires excédant plusieurs dizaines de millions d’éléments nodaux peut rapidement paralyser la station de calcul, saturer la mémoire vive disponible et engendrer des temps d’exécution rédhibitoires.
La complexité temporelle de l’algorithme des Marching Squares sous-jacent est intrinsèquement liée de manière linéaire au nombre total de cellules carrées constitutives du maillage, soit un ordre de grandeur en grand O de M multiplié par N, où M et N désignent les dimensions du maillage cartésien. Toutefois, le véritable goulot d’étranglement computationnel réside dans la phase d’extraction, d’assemblage topologique des segments vectoriels et d’instanciation en mémoire des objets géométriques complexes formant le QuadContourSet. Plus la matrice est vaste et perturbée par un bruit haute fréquence d’origine statistique ou thermique, plus le nombre de micro-polygones infinitésimaux explose de manière exponentielle, surchargeant le moteur de tracé vectoriel jusqu’à l’épuisement des ressources système.
Face à ces volumes massifs, une approche d’ingénierie logicielle rigoureuse impose de procéder à un conditionnement en amont du champ scalaire avant son injection dans Matplotlib. La mise en œuvre de techniques de sous-échantillonnage matriciel raisonné — via le découpage de pas réguliers avec les opérations de tranches NumPy — ou l’application préalable d’un filtre gaussien bidimensionnel lissant les fluctuations parasites à haute fréquence permet de diviser par un facteur cent le nombre de nœuds à évaluer. Cette réduction préliminaire préserve fidèlement les structures morphologiques d’isovaleurs d’intérêt macroscopique tout en garantissant une génération graphique instantanée et fluide sur des architectures de calcul standard.
11.2 11.2 Vectorisation versus rastérisation lors de l’exportation
L’un des dilemmes techniques les plus aigus auxquels est confronté l’auteur scientifique lors de la préparation finale de son manuscrit concerne le format de sérialisation graphique lors de la sauvegarde de figures complexes générées par plt.contourf. D’un côté, les formats purement vectoriels — tels que le PDF ou l’EPS — sont universellement recommandés par les éditeurs pour leur résolution infinie, préservant la perfection typographique des étiquettes et la netteté chirurgicale des axes géométriques sous n’importe quel facteur d’agrandissement typographique.
Cependant, lorsque plt.contourf fragmente une grille dense en plusieurs centaines de milliers d’isozones polygonales minuscules, la sérialisation vectorielle transforme le fichier de sortie en un mastodonte numérique de plusieurs centaines de mégaoctets. Un tel document PDF devient pratiquement impossible à manipuler par les logiciels de mise en page éditoriale, fait ramer les visionneuses de documents électroniques des relecteurs et peut même provoquer des plantages purs et simples des processeurs de rastérisation des imprimantes industrielles des presses universitaires.
Pour contourner définitivement ce paradoxe technologique, Matplotlib intègre une fonctionnalité d’une valeur inestimable : le paramètre booléen rasterized. En assignant la directive rasterized égale à True au sein de l’instruction plt.contourf — tout en exportant l’intégralité de la figure globale au format PDF vectoriel classique —, le chercheur ordonne au compilateur d’opérer un rendu hybride d’une ingéniosité remarquable. Seules les surfaces polygonales lourdes des isozones sont rastérisées localement sous forme d’une couche matricielle haute densité incorporée de manière transparente, tandis que l’ensemble des éléments structurels critiques — les lignes d’axes orthonormés, les graduations chiffrées, les étiquettes de contours clabel, les barres d’échelle et les annotations textuelles — demeurent compilés sous forme d’instructions vectorielles pures. Le fichier résultant conserve ainsi un poids extrêmement réduit de quelques centaines de kilo-octets tout en assurant une netteté visuelle chirurgicale et sans compromis.
11.3 11.3 Automatisation de pipelines d’imagerie scientifique
Dans le cadre d’études expérimentales longitudinales, de campagnes de tests industriels paramétriques ou de simulations numériques d’évolution temporelle massive, la création manuelle et ad hoc de graphiques de contour devient rapidement insoutenable. La reproductibilité méthodologique, pilier fondamental de la démarche scientifique moderne, requiert l’encapsulation de la chaîne de traitement graphique au sein d’un pipeline d’imagerie entièrement automatisé, modulaire et déterministe.
La construction d’un tel dispositif logiciel repose sur l’écriture de fonctions Python génériques prenant en arguments les matrices scalaires brutes ainsi que des dictionnaires de métadonnées descriptives standardisées. Au sein de ces fonctions, il est impératif de neutraliser les effets de bord liés à l’état global et changeant du sous-module pyplot en manipulant exclusivement l’API orientée objet de Matplotlib, initiée par l’instanciation programmatique explicite d’objets Figure et Axes. De plus, l’encapsulation de l’environnement graphique au sein du gestionnaire de contexte matplotlib.rc_context permet d’appliquer localement des styles typographiques et des résolutions d’impression stricts et uniformes sans altérer la configuration logicielle générale du système hôte.
L’étape ultime de ce pipeline réside dans l’exportation sérialisée par lots (batch processing) via la méthode savefig. Ce composant doit systématiquement contrôler le paramètre dpi — fixant la densité de points par pouce à une valeur minimale de trois cents ou six cents DPI, seuil canonique exigé pour l’impression haute définition —, l’argument bbox_inches assigné à la valeur textuelle tight pour supprimer automatiquement les marges périphériques blanches superflues, ainsi que la fermeture mémoire explicite et immédiate des instances graphiques via plt.close. Cette purge méthodique de la mémoire évite l’accumulation pernicieuse de résidus d’objets graphiques au sein de la mémoire vive au cours de traitements sériels lourds impliquant le rendu de milliers de pas temporels consécutifs.
12. 12. Diagnostic des erreurs fréquentes et standards de publication
12.1 12.1 Analyse et résolution des exceptions dimensionnelles courantes
La pratique quotidienne de la programmation graphique avec Matplotlib confronte inévitablement l’utilisateur à des exceptions logicielles dont le déchiffrement requiert une solide compréhension des structures sous-jacentes. L’une des erreurs les plus récurrentes et déconcertantes lors de l’appel à plt.contour ou plt.contourf se matérialise sous la forme d’un message d’incompatibilité dimensionnelle stricte de type TypeError ou ValueError, indiquant par exemple que la forme matricielle des coordonnées ne s’accorde pas avec celle de la matrice dépendante Z.
Ce dysfonctionnement trouve presque invariablement son origine dans une confusion classique concernant l’ordre d’indexation des dimensions entre les conventions matricielles de l’algèbre linéaire pure et le système de repérage cartésien spatial conventionnel. Dans NumPy, un tableau bidimensionnel s’indexe traditionnellement par le numéro de ligne suivi du numéro de colonne, ce qui correspond à un arrangement d’axe vertical M puis d’axe horizontal N. Or, la fonction de contour attend conceptuellement que la première coordonnée X décrive l’axe horizontal d’abscisse et que la seconde coordonnée Y décrive l’axe vertical d’ordonnée. Si les matrices ont été générées sans respecter scrupuleusement la synchronisation imposée par l’argument indexing de la fonction meshgrid, les dimensions de Z apparaîtront inversées ou transposées par rapport à ce que le moteur géométrique attend, déclenchant un échec critique immédiat.
Un second piège d’implémentation concerne le non-respect de la monotonie stricte des vecteurs directeurs d’axes. Les algorithmes d’interpolation polygonale des Marching Squares reposent sur l’hypothèse canonique que les valeurs des coordonnées spatiales le long des axes X et Y évoluent de manière strictement monotone et croissante. Si les données proviennent d’un relevé expérimental désordonné ou d’une concaténation imparfaite de segments sans tri préalable des index, les surfaces géométriques interpolées s’enrouleront de manière chaotique sur elles-mêmes, générant des chevauchements de polygones erratiques et des distorsions visuelles absurdes. Une validation systématique de la monotonie via la vérification de la positivité stricte du gradient numpy.diff sur les axes de coordonnées avant tout rendu constitue un garde-fou technique indispensable.
12.2 12.2 Élimination des distorsions géométriques d’affichage
Même lorsque la topologie des courbes d’isovaleurs est mathématiquement irréprochable et exempte de toute exception logicielle, la figure finale peut souffrir d’un vice de représentation physique majeur : la distorsion géométrique du ratio d’aspect spatial. Par défaut, Matplotlib dimensionne la fenêtre d’affichage des axes afin qu’elle remplisse harmonieusement le rectangle défini par l’objet Figure, étirant indépendamment l’axe horizontal et l’axe vertical sans considération de leur échelle physique respective.
Pour des données abstraites non spatialisées — telles qu’un diagramme de corrélation statistique croisant un âge avec un salaire —, cette indépendance d’échelles est naturelle et souhaitable. En revanche, dès lors que le champ scalaire s’inscrit au sein d’un espace physique réel ou géométrique isotrope — par exemple une carte de contraintes mécaniques sur une plaque circulaire ou un relevé géomatique de terrain —, cet étirement asymétrique déforme la réalité géométrique. Un cercle parfait se retrouve comprimé sous la forme d’une ellipse, et l’orthogonalité fondamentale unissant le gradient local à la tangente de la courbe de niveau est visuellement faussée, altérant l’évaluation intuitive des directions de propagation ou des pentes physiques.
La neutralisation de cette distorsion perceptive impose d’invoquer impérativement la méthode ax.set_aspect en lui transmettant l’argument textuel equal sur l’instance d’axe recevant le tracé. Cette instruction ordonne au moteur de rendu d’imposer un ratio d’échelle rigoureusement unitaire entre l’axe des abscisses et l’axe des ordonnées : un incrément d’une unité spatiale sur l’axe horizontal occupera exactement la même distance physique en pixels ou en millimètres qu’un incrément d’une unité sur l’axe vertical. La géométrie réelle de l’objet d’étude est ainsi scrupuleusement préservée, garantissant que les formes circulaires, les symétries cristallines ou les structures géomorphologiques conservent leur authenticité morphologique originelle.
12.3 12.3 Protocole académique pour la préparation finale des figures
La transposition d’un tracé de contour interactif généré sur un écran d’ordinateur de laboratoire vers une figure définitive prête à être soumise aux pairs au sein d’une revue internationale de premier plan — telle que celles éditées par Elsevier, Springer Nature, l’American Institute of Physics ou l’IEEE — obéit à des protocoles de standardisation éditoriale rigoureux qui ne tolèrent aucun amateurisme d’exécution.
Le premier critère d’exigence académique concerne le principe d’autonomie cognitive complète de la figure. Un graphique scientifique de premier ordre doit pouvoir être interprété et compris intégralement par un spécialiste du domaine sans que celui-ci n’ait besoin de se référer immédiatement au corps de texte principal de l’article. Cette autonomie exige que chaque axe soit explicitement gradué et légendé avec le nom de la grandeur et ses unités physiques standardisées du Système international ; que chaque courbe de niveau majeure soit cotée avec clarté via des étiquettes typographiques proportionnées ; que la barre d’échelle chromatique soit adjointe et munie de son titre dimensionnel propre ; et enfin, que les frontières extrêmes d’échantillonnage soient exemptes de toute ambiguïté sémiotique via l’usage rigoureux du paramètre extend approprié.
Enfin, le choix du format d’archivage et de soumission doit être strictement harmonisé avec les flux de production de l’éditeur scientifique. Pour les manuscrits textuels rédigés sous LaTeX, l’exportation vectorielle au format PDF ou EPS via la méthode savefig dotée d’une rastérisation ciblée des zones polygonales denses constitue le standard absolu d’excellence, assurant un rendu graphique inaltérable et une intégration parfaite avec les polices typographiques du document hôte. Pour les revues exigeant expressément des images matricielles indépendantes, le recours à des fichiers non compressés ou compressés sans perte au format TIFF ou PNG haute résolution — calibrés à une résolution physique minimale garantie de six cents points par pouce à l’échelle d’impression réelle — assure que la finesse des contours, l’intégrité des annotations numériques et la richesse des dégradés scalaires traverseront sans la moindre dégradation les chaînes industrielles de reproduction et d’archivage du savoir universel.
Références
Hunter, J. D. (2007). Matplotlib: A 2D graphics environment. Computing in Science & Engineering, 9(3), 90–95. https://doi.org/10.1109/MCSE.2007.55
Lorensen, W. E., & Cline, H. E. (1987). Marching cubes: A high resolution 3D surface construction algorithm. ACM SIGGRAPH Computer Graphics, 21(4), 163–169. https://doi.org/10.1145/37402.37422
Nuñez, J. R., Anderton, C. R., & Renslow, R. S. (2018). Optimizing colormaps with recognition of color vision deficiency. PLOS ONE, 13(7), Article e0199239. https://doi.org/10.1371/journal.pone.0199239
Roubaudi, N. (2020). Modélisation géométrique et analyse spatiale des surfaces de réponse. Éditions Mathématiques et Scientifiques Européennes.
Smith, N., & van der Walt, S. (2015). A Better Default Colormap for Matplotlib. SciPy Conferences Proceedings. https://bids.github.io/colormap/
Thyng, K. M., Greene, C. A., Hetland, R. D., Zimmerle, H. M., & DiMarco, S. F. (2016). True colors of oceanography: Guidelines for effective and accurate colormap selection. Oceanography, 29(3), 9–13. https://doi.org/10.5670/oceanog.2016.66
van der Walt, S., Colbert, S. C., & Varoquaux, G. (2011). The NumPy array: A structure for efficient numerical computation. Computing in Science & Engineering, 13(2), 22–30. https://doi.org/10.1109/MCSE.2011.37
Virtanen, P., Gommers, R., Oliphant, T. E., Haberland, M., Reddy, T., Cournapeau, D., Burovski, E., Peterson, P., Weckesser, W., Bright, J., van der Walt, S. J., Brett, M., Wilson, J., Millman, K. J., Mayorov, N., Nelson, A. R. J., Jones, E., Kern, R., Larson, E., … SciPy 1.0 Contributors. (2020). SciPy 1.0: Fundamental algorithms for scientific computing in Python. Nature Methods, 17(3), 261–272. https://doi.org/10.1038/s41592-019-0686-2
Ware, C. (2019). Information visualization: Perception for design (4th ed.). Morgan Kaufmann. https://doi.org/10.1016/C2017-0-01053-1