
L’avènement des technologies de calcul portables a profondément transformé l’enseignement et la pratique des sciences mathématiques, de la physique et de l’ingénierie. Parmi ces outils emblématiques, la famille des calculatrices graphiques Texas Instruments, et plus particulièrement la gamme TI-84, occupe une place prépondérante au sein des établissements secondaires et universitaires à travers le monde. Instrument de prédilection des étudiants et des enseignants, la TI-84 se distingue par une architecture robuste et un environnement logiciel éprouvé. Néanmoins, face à des concepts d’algèbre linéaire tels que le produit scalaire euclidien, l’appareil ne propose pas d’opérateur direct ou de touche dédiée explicite à l’instar d’une simple fonction trigonométrique, ce qui désoriente fréquemment les utilisateurs non avertis confrontés à des calculs vectoriels dans des espaces à deux, trois ou n dimensions.
Le produit scalaire constitue pourtant une pierre angulaire des mathématiques appliquées et de la géométrie analytique. Utilisé pour mesurer des projections orthogonales, évaluer le travail d’une force en mécanique classique, déterminer des angles inter-vectoriels ou vérifier des critères fondamentaux d’orthogonalité, il requiert une compréhension conceptuelle claire de ses définitions algébrique et géométrique. L’exécution de cette opération sur une machine telle que la TI-84 Plus, la TI-84 Silver Edition ou la TI-84 Plus CE nécessite une modélisation rigoureuse. L’utilisateur doit transcrire la notion de vecteur dans les structures de données natives de la machine, principalement sous la forme de listes de données statistiques ou de matrices unidimensionnelles.
Ce guide exhaustif a pour vocation d’analyser l’intégralité du processus menant au calcul précis, rapide et fiable d’un produit scalaire sur une calculatrice TI-84. En explorant successivement les fondements mathématiques théoriques, l’ergonomie matérielle et logicielle de la machine, la syntaxe fondamentale combinant les fonctions de sommation et de produit vectoriel terme à terme, ainsi que les méthodes alternatives tabulaires et matricielles, cet article offre un accompagnement didactique sans précédent. Il aborde également les diagnostics d’erreurs récurrents, les applications géométriques dérivées, les scripts d’automatisation en langage TI-Basic et une évaluation comparative des performances de calcul, constituant ainsi un manuel de référence tant pour l’étudiant désireux de valider ses devoirs que pour le praticien en quête d’efficacité opérationnelle.
1. Fondements mathématiques et conceptuels du produit scalaire
1.1 Définition algébrique et notation vectorielle
D’un point de vue strictement algébrique, le produit scalaire s’inscrit au cœur de la théorie des espaces vectoriels réels. Considérons un espace euclidien de dimension finie noté ℝn. Au sein de cet espace, tout vecteur se définit de manière univoque par une suite ordonnée de composantes scalaires indexées par rapport à une base orthonormée canonique. Soient deux vecteurs a et b appartenant à cet espace vectoriel ℝn, caractérisés respectivement par leurs composantes réelles (a1, a2, …, an) et (b1, b2, …, bn). La formalisation canonique de leur produit scalaire s’exprime conventionnellement par la notation typographique d’un point médian ou point de multiplication centré, s’écrivant a · b, ou encore au moyen de crochets angulaires ou de chevrons dans certains contextes d’algèbre bilinéaire avancée.
La formulation algébrique fondamentale du produit scalaire repose sur la sommation discrète des produits des composantes homologues prises composante par composante. Mathématiquement, cette opération s’exprime sous la forme compacte suivante : a · b = ∑ (ai * bi), l’indice muet i variant de 1 jusqu’à n. Ce mécanisme opérationnel implique que chaque élément du premier vecteur est multiplié par l’élément occupant précisément le même rang ordinal dans le second vecteur, l’ensemble de ces multiplications partielles étant ensuite agrégé en une somme unique. Le résultat final obtenu par cette procédure n’est en aucun cas une nouvelle entité géométrique vectorielle, mais bel et bien un scalaire pur, c’est-à-dire un simple nombre réel appartenant au corps sous-jacent ℝ.
Il demeure capital d’établir une distinction théorique et pratique stricte entre le produit scalaire, le produit vectoriel et la multiplication externe par un scalaire, ces trois opérations étant couramment confondues par les apprenants. La multiplication scalaire consiste à dilater ou inverser un vecteur en multipliant chacune de ses composantes par une valeur réelle extérieure, produisant un nouveau vecteur colinéaire au vecteur initial. À l’opposé, le produit vectoriel, réservé quasi exclusivement à l’espace tridimensionnel ℝ3, génère un vecteur orthogonal au plan formé par les deux opérandes initiaux, dont la norme est proportionnelle à l’aire du parallélogramme sous-tendu. Le produit scalaire, objet de cette étude, transcende quant à lui les restrictions dimensionnelles et produit une réduction dimensionnelle absolue en projetant deux structures multidimensionnelles vers un scalaire unique.
1.2 Interprétation géométrique et propriétés fondamentales
Parallèlement à son écriture cartésienne, le produit scalaire admet une interprétation géométrique d’une remarquable élégance, initialement formalisée pour relier les grandeurs directionnelles aux mesures angulaires. Dans un espace affine euclidien muni d’une métrique usuelle, le produit scalaire de deux vecteurs non nuls a et b s’énonce comme le produit de leurs normes euclidiennes respectives par le cosinus de l’angle non orienté θ délimité par leurs directions respectives. L’équation fondamentale s’écrit alors : a · b = ||a|| * ||b|| * cos(θ), où ||a|| désigne la racine carrée de la somme des carrés des coordonnées cartésiennes de a, et ||b|| celle de b.
Cette formulation géométrique met en lumière le comportement intrinsèque de la mesure. Si l’angle θ est strictement aigu (compris entre 0 et π/2 radians), le cosinus est strictement positif, conférant au produit scalaire une valeur numérique positive indiquant une tendance directionnelle concordante. À l’inverse, si l’angle θ est obtus (compris entre π/2 et π radians), la valeur obtenue devient négative, illustrant une divergence d’orientation spatiale. Le cas charnière correspond à l’orthogonalité géométrique : lorsque les directions portées par les deux vecteurs sont rigoureusement perpendiculaires, l’angle θ équivaut à π/2 radians (soit 90 degrés), annulant instantanément le terme cos(θ). De ce fait, l’annulation du produit scalaire (a · b = 0) constitue la condition nécessaire et suffisante d’orthogonalité pour des vecteurs non nuls.
Sur le plan axiomatique, le produit scalaire euclidien satisfait trois propriétés universelles qui définissent rigoureusement une forme bilinéaire symétrique définie positive. La bilinéarité implique la linéarité par rapport à chacun des arguments : pour tous réels α et β et tous vecteurs u, v et w, l’égalité (αu + βv) · w = α(u · w) + β(v · w) est rigoureusement vérifiée. La symétrie établit la commutativité inconditionnelle de l’opération, stipulant que a · b = b · a. Enfin, le caractère défini positif garantit que le produit scalaire d’un vecteur par lui-même, souvent désigné comme son carré scalaire a · a = ||a||2, est systématiquement supérieur ou égal à zéro, ne s’annulant si et seulement si a est le vecteur nul. Cette structure algébrique confère une puissance immédiate pour projeter orthogonalement un vecteur quelconque sur une droite vectorielle directrice, la valeur de cette projection étant proportionnelle au rapport entre leur produit scalaire et la norme du vecteur de référence.
1.3 Transition du calcul formel à l’implémentation numérique
Le passage du formalisme mathématique pur à l’exécution numérique automatisée sur un appareil portable exige une profonde transposition structurelle. Dans l’esprit du mathématicien, les vecteurs sont des entités géométriques abstraites ou des éléments théoriques d’un espace fonctionnel ; dans les registres d’un microprocesseur tel que le processeur Zilog Z80 ou son dérivé eZ80 équipant la TI-84, ils doivent impérativement être traduits sous forme de structures de données discrètes et finies. Les microcontrôleurs ne manipulent point de segments orientés continus, mais des tableaux de valeurs numériques alloués séquentiellement au sein de la mémoire vive statique.
Sur la calculatrice TI-84, la représentation la plus naturelle et la plus économe en ressources pour émuler un vecteur algébrique consiste à recourir à des listes de données ordonnées. Une liste statistique sur la TI-84 représente exactement un n-uplet de scalaires où la position relative de chaque valeur correspond sans ambiguïté à son rang dimensionnel (la première valeur figurant la coordonnée selon l’axe des abscisses, la deuxième selon l’ordonnée, la troisième selon la cote, et ainsi de suite). Cette correspondance bijective entre vecteurs mathématiques et listes informatiques permet d’exploiter les instructions intégrées du système d’exploitation Texas Instruments (TI-OS) conçues pour opérer sur des flux de données multidimensionnels.
Cependant, cette transition algorithmique soulève immédiatement la problématique de la précision numérique et de l’arithmétique à virgule flottante. Le système d’exploitation de la TI-84 traite les nombres selon un format spécifique de codage décimal à virgule flottante, généralement stocké sur 9 octets avec une mantisse garantissant une précision théorique de 14 chiffres significatifs, bien que seuls 10 chiffres soient affichés sur l’écran standard. L’exécution d’un produit scalaire par voie numérique nécessite d’abord d’effectuer n multiplications flottantes successives, générant potentiellement de minimes erreurs d’arrondi machine, puis d’accumuler ces résultats partiels dans un registre d’addition. Si ces approximations demeurent négligeables dans le cadre de calculs académiques standards impliquant des nombres entiers ou des fractions rationnelles simples, elles imposent à l’utilisateur de demeurer vigilant face à d’infimes dérives numériques lors de tests d’orthogonalité sur des composantes décimales irrationnelles.
2. Environnement opérationnel et interface de la calculatrice TI-84
2.1 Architecture matérielle et ergonomie du clavier
Pour aborder avec sérénité la programmation et l’exécution d’opérations vectorielles sur la TI-84, il convient de comprendre l’architecture de son clavier et l’agencement ergonomique de ses touches de commande. La surface de contrôle de la calculatrice graphique se caractérise par une hiérarchie fonctionnelle à trois niveaux d’accès par touche mécanique. La commande imprimée directement en blanc ou en plastique moulé sur la touche correspond à son action primaire immédiate. Au-dessus de chaque touche, sur le châssis supérieur, figurent des inscriptions colorées en bleu ou en jaune (selon les générations de machines, notamment jaune sur les modèles monochromes classiques et bleu sur les versions couleur CE) associées à la touche modificatrice 2nd, tandis que les caractères alphabétiques verts s’activent via la touche ALPHA.
La touche modificatrice 2nd joue un rôle déterminant et incontournable pour le calcul vectoriel. Située tout en haut à gauche du pavé numérique principal, elle permet de basculer l’adressage du clavier vers les fonctionnalités mathématiques secondaires. C’est précisément par l’intermédiaire de cette touche que l’utilisateur déverrouille l’accès aux délimiteurs structurels de vecteurs : les accolades ouvrantes et fermantes. La touche de parenthèse ouvrante dissimule, en fonction secondaire, l’accolade gauche (« { »), tandis que la parenthèse fermante abrite l’accolade droite (« } »). La maîtrise tactile de cette combinaison 2nd suivie de la parenthèse constitue le prérequis absolu pour générer des listes de données sans transiter par des menus intermédiaires fastidieux.
De surcroît, le menu statistique accessible via la touche dédiée STAT, situé stratégiquement sur la rangée supérieure centrale, constitue le centre névralgique de manipulation des listes. Lorsque cette touche est pressée conjointement avec la touche 2nd, elle ouvre le menu système LIST (Listes), qui contient l’ensemble des opérateurs d’agrégation, de tri et d’analyse dimensionnelle indispensables à l’opération de produit scalaire. Toutes ces instructions convergent vers l’écran d’accueil principal (le Home Screen), qui fait office d’interpréteur de commandes interactif en boucle d’évaluation d’expressions (REPL : Read-Eval-Print Loop), restituant instantanément les résultats d’opérations sur son afficheur à cristaux liquides.
2.2 Gestion des listes et des types de données
Le système d’exploitation de la gamme TI-84 structure la mémoire allouée aux utilisateurs au travers de plusieurs types de données distincts, parmi lesquels les nombres réels scalaires, les listes et les matrices jouent un rôle prépondérant. Dans le contexte de la résolution d’un produit scalaire, la compréhension des listes anonymes par opposition aux listes système préconfigurées est essentielle. Une liste anonyme, également qualifiée de liste littérale, est une structure vectorielle éphémère instanciée à la volée directement sur la ligne de commande entre deux accolades, par exemple sous la forme {1, 2, 3}. Cette structure n’occupe aucun nom de variable permanent et disparaît dès que l’expression globale a été évaluée par le processeur, préservant ainsi la clarté des répertoires de variables internes.
À l’inverse, l’environnement de la TI-84 met à disposition six listes prédéfinies permanentes, identifiées de L1 à L6. Ces listes résident dans la mémoire vive statique (RAM) de l’appareil et peuvent stocker des ensembles de composantes de manière durable, même après extinction de la machine. L’accès à ces registres nommés est direct : les touches numériques de 1 à 6 sont associées, via la touche modificatrice 2nd, aux variables de liste L1, L2, L3, L4, L5 et L6. Cette architecture offre une modularité appréciable : un opérateur peut charger des vecteurs massifs dans ces réceptacles pérennes afin de leur appliquer ultérieurement une batterie de transformations sans devoir retaper manuellement chacune des composantes scalaires.
Il est fondamental de distinguer la syntaxe relative aux listes de celle propre aux matrices. Alors qu’une liste ne possède qu’une dimension unique caractérisée par son nombre d’éléments (sa longueur n), une matrice sur TI-84 est intrinsèquement une grille bidimensionnelle organisée en lignes et en colonnes, délimitée par des crochets droits (« [ » et « ] »). Bien qu’il soit mathématiquement possible de traiter un vecteur comme une matrice ligne de format 1×n ou une matrice colonne de format n×1, l’usage des listes unidimensionnelles demeure infiniment plus fluide, moins vorace en cycles d’horloge du processeur, et syntaxiquement plus direct pour la réalisation d’un produit scalaire standard.
2.3 Paramétrage initial recommandé pour les calculs vectoriels
Avant de se lancer dans l’exécution de séquences de calcul algébrique, un étalonnage rigoureux des paramètres internes de la calculatrice s’avère indispensable afin de prévenir tout comportement inattendu de l’affichage ou toute approximation trigonométrique faussée. Cet étalonnage s’effectue en accédant au panneau de configuration global de la machine via la touche MODE, positionnée immédiatement à droite de la touche 2nd.
Le premier paramètre d’importance concerne le format d’affichage numérique. La première ligne du menu MODE propose trois modes distincts : Normal, Sci (notation scientifique) et Eng (notation ingénieur). Pour la majorité des calculs portant sur des composantes vectorielles entières ou décimales de magnitude modérée, le mode Normal doit impérativement être sélectionné. Sur la deuxième ligne, consacrée au nombre de décimales affichées (Float ou un entier fixé de 0 à 9), il est vivement recommandé de conserver l’option Float active. Le choix d’un nombre de décimales fixe tronquerait arbitrairement les résultats intermédiaires, masquant potentiellement des écarts infimes mais critiques lors de la vérification de l’orthogonalité vectorielle.
Le second réglage capital touche à l’unité de mesure angulaire, paramétrable sur la troisième ligne entre les options Radian et Degree. Bien que le calcul arithmétique pur du produit scalaire par la sommation des produits de composantes ne fasse intervenir aucune fonction trigonométrique directe, l’exploitation secondaire de ce produit scalaire pour déterminer l’angle entre deux vecteurs dépend entièrement de ce réglage. Si l’utilisateur a pour finalité d’extraire la mesure de l’angle intercalé au moyen de la fonction arc-cosinus, l’assignation préalable du mode angulaire adéquat est essentielle pour éviter de confondre une valeur angulaire exprimée en radians avec une mesure en degrés géométriques standard. Une fois ces sélections confirmées à l’aide de la touche ENTER, la sortie du menu s’opère par la combinaison 2nd puis MODE (qui active l’instruction de retour à l’écran d’accueil QUIT).
3. Syntaxe fondamentale de calcul par les listes en ligne de commande
3.1 Mécanisme interne de l’opération sum({liste1}*{liste2})
L’approche la plus efficiente, universelle et élégante pour accomplir un produit scalaire sur l’ensemble des déclinaisons de la famille TI-84 repose sur la combinaison synergique de deux opérateurs natifs : la multiplication vectorielle élément par élément (terme à terme) et la fonction de réduction additive univariée sum. La syntaxe canonique s’articule ainsi : sum({liste1}*{liste2}). Cette formulation compacte tire parti de l’optimisation bas niveau du système d’exploitation pour exécuter l’équivalent parfait de la définition algébrique a · b = ∑ aibi.
Pour saisir toute la finesse de cette syntaxe, il est instructif de disséquer le comportement interne de l’interpréteur lorsqu’il rencontre l’expression intermédiaire {liste1}*{liste2}. Dans la plupart des langages de programmation impératifs classiques, la multiplication de deux tableaux d’entiers ou de flottants nécessite l’écriture explicite d’une boucle itérative (de type for ou while). Le système d’exploitation de la TI-84 adopte quant à lui une philosophie vectorielle vectorisée hautement optimisée. Lorsqu’un opérateur arithmétique standard tel que la multiplication (« * ») est inséré entre deux listes possédant rigoureusement la même dimension, le processeur alloue un tableau temporaire interne de même taille et applique la multiplication séquentiellement sur chaque couple d’éléments homologues. Ainsi, {a1, a2, a3} * {b1, b2, b3} génère instantanément la liste intermédiaire éphémère {a1*b1, a2*b2, a3*b3}.
Intervient ensuite la commande sum(. Cette fonction mathématique issue du sous-menu LIST > MATH prend en paramètre unique une liste de scalaires et en calcule la somme intégrale en balayant le tableau du premier au dernier indice. En encapsulant le produit vectoriel terme à terme au sein de la fonction sum(, le système prend la liste intermédiaire générée par la multiplication et effectue l’addition cumulée : (a1*b1) + (a2*b2) + … + (an*bn). Sur le plan de la complexité algorithmique temporelle, cette méthode s’exécute en temps linéaire O(n), ce qui se traduit, pour les dimensions vectorielles courantes manipulées en mathématiques et physique (n = 2, 3 ou 4), par un temps de réponse imperceptible, inférieur à la milliseconde, tout en minimisant l’empreinte résiduelle sur la mémoire vive statique de la machine.
3.2 Hiérarchie des opérations et règles syntaxiques de la TI-84
L’exécution sans faille de l’instruction sum({liste1}*{liste2}) est assujettie au respect scrupuleux des règles formelles d’évaluation des expressions régissant le compilateur en ligne de la TI-84. La priorité des opérateurs mathématiques constitue le premier pivot de cette logique. Selon la hiérarchie standard implémentée dans le microcode Texas Instruments, les opérations délimitées entre parenthèses ou accolades priment sur toute opération externe. Au sein des parenthèses de la fonction sum(...), l’opérateur de multiplication possède une priorité structurelle qui force l’évaluation immédiate du produit des deux listes avant que la fonction d’accumulation ne soit invoquée sur le résultat composite. Cette rigueur garantit que la somme s’applique bien au produit global et non de façon asymétrique à l’une ou l’autre des listes.
Un autre impératif syntaxique absolu réside dans l’appariement irréprochable des délimiteurs typographiques. Chaque accolade ouvrante (« { ») introduisant un vecteur doit posséder son pendant exact, une accolade fermante (« } »), marquant le terme du vecteur en question. De manière analogue, la parenthèse ouvrante associée de manière indissociable à l’instruction de sommation sum( doit impérativement trouver sa fermeture à la droite de la seconde accolade. Bien que le système d’exploitation TI-OS tolère dans certaines circonstances l’omission de la toute dernière parenthèse d’une ligne d’instruction avant un saut de ligne, une telle pratique est vivement déconseillée dans les calculs vectoriels imbriqués, car elle introduit des ambiguïtés sémantiques préjudiciables à la robustesse du code.
Enfin, la nature des séparateurs d’arguments et d’éléments impose une rigueur chirurgicale. Les composantes internes d’un vecteur au sein des accolades doivent impérativement être séparées par des virgules arithmétiques standards, obtenues par l’appui sur la touche virgule située au-dessus de la touche du chiffre 7. La confusion accidentelle entre la virgule séparatrice de liste (« , ») et le point décimal (« . »), localisé sur la rangée inférieure à côté du chiffre zéro, altérerait irrémédiablement la nature de la structure, fusionnant deux composantes distinctes en une valeur décimale erronée ou déclenchant une interruption immédiate du processeur pour invalidité lexicale.
4. Procédure pas-à-pas détaillée pour un calcul direct sur l’écran d’accueil
4.1 Étape 1 : Appel et insertion de la commande sum
La première phase opérationnelle consiste à positionner la calculatrice sur son écran de calcul général, couramment désigné sous le terme de Home Screen. Si la machine affiche actuellement un graphique, un tableau de valeurs ou un éditeur statistique, il suffit de presser successivement la touche 2nd suivie de la touche MODE (qui active la commande de sortie QUIT) pour rétablir l’invite de commande principale.
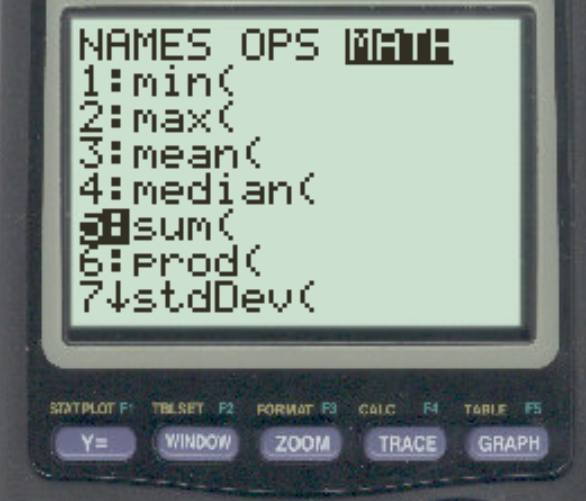
Pour insérer l’instruction de sommation, l’utilisateur doit solliciter le menu statistique avancé. La séquence débute par l’appui sur la touche 2nd, immédiatement suivi de la touche STAT, ce qui permet d’accéder au gestionnaire système intitulé LIST. L’écran affiche alors trois onglets supérieurs : OPS (Opérations), NAMES (Noms de listes) et MATH (Fonctions mathématiques). À l’aide de la touche de navigation directionnelle droite, l’opérateur déplace la surbrillance vers la droite afin d’activer l’onglet MATH.
Dans la liste déroulante des fonctions mathématiques qui se déploie à l’écran, le cinquième élément porte l’intitulé sans équivoque 5:sum(. Pour valider l’insertion de cette commande, deux méthodes ergonomiques s’offrent à l’utilisateur : soit descendre à l’aide de la flèche directionnelle basse jusqu’à mettre en surbrillance l’item numéro 5 puis presser la touche ENTER, soit, de façon plus expéditive, presser directement la touche numérique 5 du pavé arithmétique. Dès cet instant, la chaîne de caractères sum( apparaît fidèlement ancrée sur la ligne active de l’écran d’accueil, le curseur rectangulaire clignotant se positionnant immédiatement après la parenthèse ouvrante, en attente des arguments vectoriels.
4.2 Étape 2 : Définition syntaxique du premier vecteur
L’instruction sum( étant dûment amorcée, l’opérateur doit spécifier l’enveloppe du premier vecteur d’entrée. Pour matérialiser ce conteneur unidimensionnel, il est impératif d’ouvrir une première accolade. Pour ce faire, il convient de presser la touche modificatrice 2nd, puis de presser la touche de parenthèse ouvrante (. Cette combinaison fait surgir le glyphe de l’accolade gauche (« { ») à l’écran, confirmant que le compilateur bascule en mode d’acquisition de données vectorielles discrètes.
L’utilisateur saisit ensuite de manière strictement séquentielle les différentes composantes scalaires décrivant son premier vecteur géométrique. Si l’on souhaite par exemple déclarer un vecteur à trois dimensions de coordonnées cartésiennes respectives x1, y1 et z1, on tapera la valeur numérique correspondant à x1, suivie immédiatement d’un appui sur la touche , (la virgule séparatrice de champ positionnée juste au-dessus du chiffre 7), puis la valeur y1, une nouvelle virgule, et enfin la dernière coordonnée z1. Aucune espace typographique ne doit être insérée entre les éléments.
Dès que l’intégralité des composantes du vecteur a été convenablement transcrite, la clôture du premier ensemble structurel s’impose. L’opérateur presse à nouveau la touche 2nd, suivie de la touche de parenthèse fermante ) pour générer l’accolade droite de terminaison (« } »). À ce stade précis de la frappe, la ligne de saisie affiche impeccablement l’expression partielle sum({x1,y1,z1}, reflétant fidèlement l’état en mémoire du premier opérande vectoriel.
4.3 Étape 3 : Multiplication et insertion du second vecteur
L’étape ultérieure assure la jonction multiplicative indispensable au calcul terme à terme. Sans déplacer le curseur et sans introduire de caractère d’espacement, l’utilisateur presse la touche arithmétique de multiplication standard × (ou astérisque selon la typographie de la sérigraphie du clavier). Ce symbole s’affiche instantanément à la suite de la première accolade fermante, stipulant à l’interpréteur arithmétique de la TI-84 que la liste tout juste définie devra être multipliée de manière vectorisée avec la structure subséquente.
Il convient alors d’ouvrir l’enveloppe du second vecteur récepteur en reproduisant méticuleusement la manœuvre initiale : appui sur la touche 2nd puis sur la parenthèse ouvrante pour faire apparaître la seconde accolade gauche (« { »). L’opérateur est désormais en mesure d’égrener les composantes du second vecteur géométrique, en veillant scrupuleusement à respecter la correspondance ordinale des axes cartésiens : la composante x2, une virgule séparatrice, la composante y2, une seconde virgule, et enfin la composante z2.
Pour finaliser la structure syntaxique globale, une double clôture délimitatrice est rigoureusement requise. Dans un premier temps, l’utilisateur referme le second vecteur en composant la séquence 2nd suivie de la parenthèse fermante, imprimant ainsi la seconde accolade fermante (« } »). Dans un second temps, il est primordial de ne point omettre la fermeture de l’enveloppe de la fonction de sommation elle-même, en pressant directement la touche mécanique de parenthèse fermante ). L’instruction complète visible sur la ligne d’entrée présente alors l’aspect irréprochable suivant : sum({x1,y1,z1}*{x2,y2,z2}).
4.4 Étape 4 : Exécution et interprétation du résultat scalaire
La commande étant intégralement spécifiée et vérifiée visuellement, la phase de calcul effectif est déclenchée par l’appui sur la touche ENTER, localisée dans le coin inférieur droit du boîtier de la TI-84. Cet appui provoque l’interruption de la boucle de saisie et lance le moteur d’évaluation des expressions de TI-OS.
Le microprocesseur évalue instantanément l’expression : il génère le produit croisé des éléments des deux listes, en fait la somme cumulative et projette le résultat numérique final sur le bord droit de l’écran, sur la ligne immédiatement inférieure à la commande saisie. Conformément à la définition mathématique sous-jacente, ce résultat se présente sous la forme exclusive d’un scalaire numérique pur (entier, décimal ou fractionnaire selon la nature des entrées), dépourvu de toute accolade ou délimiteur de conteneur, confirmant la réduction dimensionnelle propre au produit scalaire.
Ce résultat scalaire devient dès cet instant la dernière réponse système enregistrée et se trouve automatiquement stocké au sein de la variable d’environnement nommée Ans (abréviation d’Answer). Il est ainsi immédiatement réutilisable pour toute manipulation ultérieure : en pressant directement un opérateur quelconque (comme l’addition, la division ou une racine carrée) sur la ligne de commande suivante, la machine rappellera d’elle-même la valeur Ans pour poursuivre les investigations mathématiques. Par ailleurs, la chaîne textuelle de commande complète demeure conservée au sein de la pile de l’historique d’exécution. En pressant simplement la flèche directionnelle haute, l’utilisateur peut remonter dans l’historique, sélectionner à nouveau la formule exécutée, la réinjecter sur la ligne d’édition active via la touche ENTER et en modifier subtilement une ou plusieurs coordonnées afin d’analyser l’impact d’une variation paramétrique.
5. Démonstration appliquée : Calcul complet de l’exemple canonique
5.1 Présentation formelle des vecteurs de test
Afin d’illustrer de manière pragmatique et tangible la méthodologie détaillée précédemment, il est judicieux de traiter pas à pas un cas d’école canonique au sein de l’espace vectoriel réel tridimensionnel standard ℝ3. Soit une base orthonormée directe (i, j, k) définissant les repères usuels de l’espace cartésien. Définissons deux vecteurs d’étude particuliers, désignés sous les notations respectives de a et b.
Le premier vecteur a est formellement défini par le triplet cartésien suivant : a = 2i + 5j + 6k, ce qui se traduit par le vecteur de coordonnées (2, 5, 6). Le second vecteur b est défini de manière analogue par la combinaison linéaire : b = 4i + 3j + 2k, correspondant aux coordonnées (4, 3, 2). Ces deux vecteurs constituent un paradigme pédagogique remarquable : leurs coordonnées sont composées d’entiers naturels strictement positifs de faible magnitude, ce qui permet une double validation, manuelle par arithmétique élémentaire d’une part, et automatisée sur l’environnement de la TI-84 d’autre part.
L’objectif scientifique assigné à cette démonstration appliquée réside dans la validation mutuelle absolue des deux modes de résolution. Il s’agit d’attester de la totale fidélité de l’interpréteur de la machine face au développement théorique découlant de la définition axiomatique du produit scalaire euclidien.
5.2 Résolution manuelle par développement arithmétique
Le développement analytique à la main de l’opération a · b procède de l’application rigoureuse du théorème de sommation terme à terme dans ℝ3. La formule générale s’énonce : a · b = (ax * bx) + (ay * by) + (az * bz). Décomposons minutieusement chacune de ces multiplications partielles.
Pour le premier terme associé à l’axe des abscisses (la dimension x), nous multiplions la composante ax = 2 par la composante bx = 4. L’opération élémentaire fournit le premier produit intermédiaire : 2 * 4 = 8. Pour le deuxième terme correspondant à l’axe des ordonnées (la dimension y), la multiplication de la composante ay = 5 par la composante by = 3 produit le second résultat partiel : 5 * 3 = 15. Enfin, pour le troisième terme relatif à l’axe de la cote spatiale (la dimension z), l’évaluation du produit de la composante az = 6 par la composante bz = 2 délivre le troisième et dernier produit partiel : 6 * 2 = 12.
L’étape terminale consiste à consolider ces trois grandeurs scalaires intermédiaires au sein d’une addition additive linéaire cumulative. L’expression arithmétique se déploie comme suit : a · b = 8 + 15 + 12. En associant les deux premiers termes, nous obtenons 8 + 15 = 23. En agrégeant ensuite le troisième terme à ce sous-total, nous aboutissons à l’égalité finale : 23 + 12 = 35. La valeur théorique exacte du produit scalaire des vecteurs a et b est donc sans la moindre équivoque égale au scalaire positif 35.
5.3 Exécution conforme sur la TI-84 et validation
Procédons désormais à la transcription stricte de cette configuration numérique sur le clavier de la TI-84. Sur l’écran d’accueil préalablement vierge, l’opérateur initie la saisie de l’opérateur en convoquant la fonction sum( via la séquence 2nd, STAT, flèche droite vers MATH, puis touche 5.
L’insertion du premier vecteur a s’effectue par la combinaison de touches : 2nd, parenthèse ouvrante ( (ce qui affiche l’accolade ouvrante « { »), suivie de 2, ,, 5, ,, 6, et se conclut par 2nd, parenthèse fermante ) (ce qui insère l’accolade droite « } »). L’opérateur enchaîne immédiatement avec l’appui sur la touche de multiplication ×.
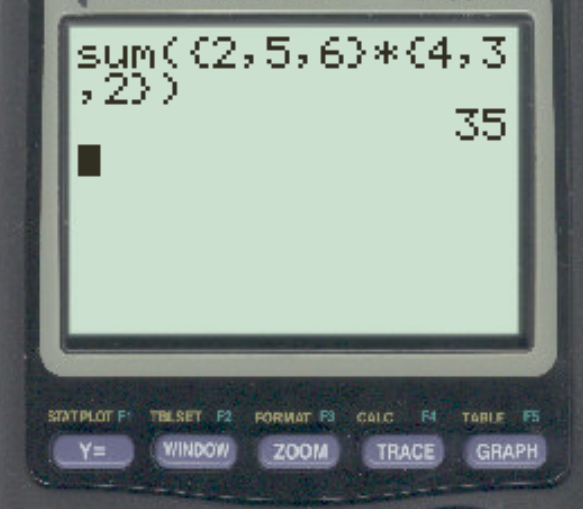
L’introduction du second vecteur b s’opère par une séquence parfaitement similaire : 2nd, parenthèse ouvrante (, suivie de 4, ,, 3, ,, 2, puis 2nd, parenthèse fermante ), et enfin l’appui direct sur la parenthèse fermante simple ) pour refermer le bloc de l’instruction sum. La ligne de commande définitivement matérialisée sur l’écran affiche rigoureusement : sum({2,5,6}*{4,3,2}).
La confirmation est opérée par un appui franc sur la touche ENTER. De manière quasi instantanée, la valeur 35 s’affiche, alignée sur le bord droit de la dalle LCD. Cette concordance absolue entre l’analyse théorique manuelle et la réponse délivrée par la machine apporte la preuve formelle de la validité de l’algorithme employé, certifiant que l’appareil s’est acquitté du produit scalaire avec une exactitude mathématique totale.
6. Méthode alternative par l’éditeur de listes statistiques (L1 et L2)
6.1 Insertion des composantes dans l’éditeur de données
Bien que la saisie directe par listes anonymes sur l’écran d’accueil soit idéale pour des calculs rapides et ponctuels, l’utilisation de l’éditeur de listes statistiques intégré à la TI-84 constitue une approche alternative hautement méthodologique, particulièrement recommandée dès lors que l’on manipule des vecteurs comportant un nombre substantiel de composantes ou devant faire l’objet de calculs itératifs multiples.
Pour activer cette interface tabulaire visuelle, il convient de presser la touche STAT. Le premier sous-menu affiché par défaut est le menu EDIT, et son tout premier élément s’intitule 1:Edit.... En validant ce choix à l’aide de la touche ENTER ou en pressant simplement la touche numérique 1, l’utilisateur quitte l’écran de calcul interactif pour pénétrer dans un environnement de type tableur divisé en colonnes distinctes surmontées de leurs étiquettes d’identification : L1, L2, L3, etc.
Avant d’introduire de nouvelles composantes vectorielles, il est impératif de s’assurer de la parfaite vacuité des colonnes cibles. Si des résidus d’exercices statistiques antérieurs encombrent la colonne L1, il ne faut en aucun cas se contenter de presser la touche de suppression individuelle DEL (ce qui effacerait accidentellement l’en-tête même de la colonne). La méthode canonique d’effacement consiste à remonter à l’aide de la flèche directionnelle haute pour placer le curseur de surbrillance noire directement sur le libellé L1 tout en haut de la colonne, de presser ensuite la touche CLEAR, puis de valider l’effacement en pressant ENTER. La colonne L1 est instantanément vidée de l’ensemble de ses éléments. On reproduira exactement le même protocole pour assainir la colonne voisine L2.
Une fois le tableau vierge, l’insertion des coordonnées s’avère particulièrement ergonomique. Le curseur étant positionné sur la première ligne de la colonne L1, l’opérateur tape la valeur de la première composante de son vecteur a (par exemple 2), puis appuie sur ENTER, ce qui décale automatiquement le curseur vers la ligne inférieure. Il saisit ensuite la seconde composante (5), valide par ENTER, puis la troisième (6), validant à nouveau par ENTER. En déplaçant ensuite le curseur vers la droite via la flèche directionnelle droite, l’utilisateur rejoint la colonne L2 et injecte consécutivement les composantes homologues du vecteur b : 4, puis 3, puis 2, en prenant soin d’appuyer sur ENTER après chaque saisie numérique.
6.2 Exécution de la formule sur listes nommées
Les deux vecteurs étant désormais fermement stockés dans les colonnes système de la mémoire vive statique, l’utilisateur doit revenir sur l’écran d’accueil principal pour déclencher le traitement mathématique. Ce retour s’accomplit par l’appui coordonné sur la touche 2nd suivi de la touche MODE, concrétisant l’instruction de fuite QUIT.
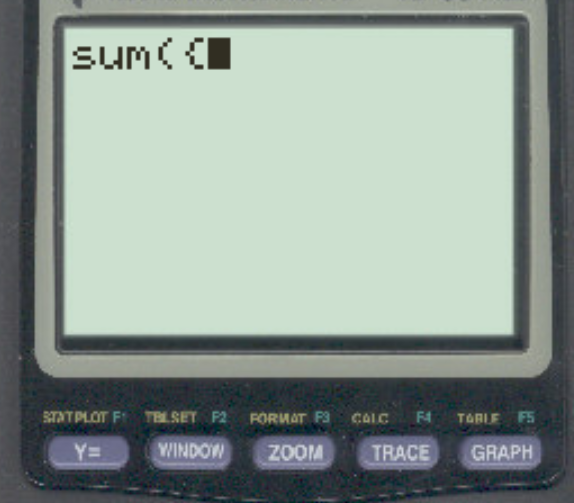
Sur l’écran d’accueil fraîchement réactivé, la procédure convoque à nouveau l’opérateur de sommation. On appelle donc la commande sum( en pressant 2nd, STAT, flèche vers la droite pour rejoindre le menu MATH, et sélection du chiffre 5. La chaîne sum( apparaît fidèlement sur la ligne de calcul.
C’est à cette étape précise que s’opère la simplification syntaxique majeure par rapport à la méthode des listes anonymes. Au lieu d’ouvrir laborieusement des accolades et d’égrener des listes entières de nombres, l’opérateur sollicite directement les identificateurs symboliques des listes de données. Pour insérer la variable désignant la liste L1, il suffit de presser la touche 2nd suivie de la touche numérique 1 (au-dessus de laquelle figure l’inscription L1 en caractères bleus ou jaunes). On insère ensuite l’opérateur arithmétique de multiplication ×. Pour désigner la seconde variable vectorielle L2, il convient d’exécuter la séquence 2nd suivie de la touche numérique 2. Enfin, on scelle la fonction par une unique parenthèse fermante ).
La ligne de commande présente dès lors une formulation d’une concision exemplaire : sum(L1*L2). En déclenchant le calcul par un appui sur la touche ENTER, le processeur de la TI-84 extrait instantanément les valeurs enregistrées dans les deux colonnes statistiques, opère les multiplications terme à terme associées et renvoie sans délai la valeur scalaire identique : 35.
6.3 Avantages cognitifs et méthodologiques de l’approche tabulaire
L’utilisation délibérée de l’éditeur tabulaire statistique confère de précieux avantages cognitifs, ergonomiques et conceptuels, particulièrement appréciables lors des sessions d’examens ou de devoirs sous forte contrainte temporelle. Le premier bénéfice tangible réside dans la réduction drastique des erreurs d’inattention typographiques. La vue synoptique offerte par le tableau permet à l’utilisateur de confronter visuellement, ligne par ligne et face à face, chaque couple de composantes vectorielles. Cette disposition spatiale évite les permutations malencontreuses d’axes et facilite la détection immédiate d’éventuels oublis de composantes ou de frappes erronées.
Le second atout majeur a trait à la flexibilité d’édition et à la correction dynamique. Si un utilisateur s’aperçoit après coup d’une méprise sur une coordonnée isolée d’un vecteur comportant dix composantes, la méthode par liste anonyme sur l’écran d’accueil oblige à rééditer une chaîne de caractères kilométrique particulièrement pénible à relire au travers d’un afficheur restreint. Grâce à l’éditeur statistique, il suffit de retourner dans le menu STAT > 1:Edit..., de naviguer à l’aide des flèches directionnelles directement jusqu’à la cellule erronée, de saisir la valeur rectifiée et d’appuyer sur ENTER. En retournant ensuite sur l’écran d’accueil et en relançant l’instruction synthétique sum(L1*L2), la valeur actualisée du produit scalaire est recalculée instantanément.
Enfin, cette méthodologie tabulaire prépare le terrain de manière idéale à des traitements d’analyses quantitatives multivariées plus élaborées. En conservant les structures de base au sein de L1 et L2, l’étudiant peut très facilement utiliser une troisième colonne, par exemple L3, pour y définir la formule L1*L2, observant ainsi sous une forme analytique décomposée la contribution relative de chaque dimension spatiale à la genèse du produit scalaire global, avant même que la réduction additive finale ne soit prononcée.
7. Méthode matricielle : Calcul du produit scalaire par l’algèbre linéaire
7.1 Formulation du produit scalaire sous forme matricielle
Dans le corpus théorique de l’algèbre linéaire formelle, le produit scalaire n’est pas simplement perçu comme une opération ad hoc sur des listes de données, mais se conceptualise avec une profonde élégance comme un cas particulier de la multiplication matricielle standard. Cette approche unificatrice relie directement la géométrie vectorielle euclidienne au calcul matriciel le plus pur.
Considérons à nouveau nos deux vecteurs a et b au sein de l’espace ℝn. En représentation matricielle canonique, un vecteur est généralement identifié à une matrice unicolonne de dimensions n×1. Si l’on tente d’opérer directement le produit matriciel de deux matrices colonnes, l’algèbre matricielle l’interdit formellement, le nombre de colonnes de la première matrice n’étant pas égal au nombre de lignes de la seconde (1 ≠ n pour n > 1). Pour contourner cette incompatibilité structurelle, il est théoriquement indispensable d’appliquer l’opération de transposition à l’opérande gauche.
La transposée du vecteur a, notée mathématiquement aT, convertit la colonne initiale en une matrice uniligne de dimension 1×n. Dès lors, le produit matriciel standard entre la matrice ligne aT (de dimension 1×n) et la matrice colonne b (de dimension n×1) devient parfaitement licite et rigoureusement défini selon les lois de composition matricielle. Le produit résultant obéit à la règle de dimension : (1×n) * (n×1) = (1×1). Le résultat formel est une matrice carrée d’ordre 1 contenant un unique coefficient scalaire. Cette équivalence universelle s’énonce : a · b = aTb. La TI-84 disposant d’un puissant moteur matriciel dédié, cette formulation offre une troisième voie d’implémentation d’une absolue rigueur mathématique.
7.2 Configuration des matrices dans l’éditeur dédié
Pour concrétiser cette modélisation sur la TI-84, l’utilisateur doit exploiter le gestionnaire de matrices intégré à la machine. L’accès à ce compartiment spécialisé s’obtient par l’intermédiaire de la combinaison de touches 2nd puis x-1 (la touche de l’inverse arithmétique située sur la colonne de gauche, surmontée de l’étiquette MATRIX en caractères bleus ou jaunes). L’écran matriciel s’ouvre, articulé autour de trois sous-menus : NAMES, MATH et EDIT.
La configuration de la première matrice exige de positionner le curseur d’édition sur l’onglet EDIT à l’aide de la flèche droite. On sélectionne la première matrice disponible, à savoir 1:[A], en appuyant sur la touche ENTER. L’écran de paramétrage dimensionnel de la matrice s’affiche. Le curseur clignote sur le champ de dimension de ligne. Le vecteur a devant être modélisé sous la forme transposée d’une matrice ligne, nous déclarons une seule ligne en saisissant 1 puis en validant avec ENTER. Le curseur bascule sur le champ des colonnes : pour un espace vectoriel tridimensionnel, nous indiquons 3 et validons par ENTER. Une grille de format 1×3 se matérialise immédiatement. Il suffit dès lors de saisir chronologiquement les composantes de a : taper 2, ENTER, 5, ENTER, puis 6, et enfin ENTER.
La matrice [A] étant paramétrée, l’opérateur doit déclarer le second vecteur b sous la forme géométrique d’une matrice colonne. On retourne dans le menu matriciel via 2nd puis x-1, on navigue à nouveau vers le sous-menu EDIT, mais on descend cette fois pour sélectionner la seconde matrice 2:[B], validée par ENTER. Pour structurer un vecteur colonne tridimensionnel, les dimensions doivent être inversées : on renseigne 3 lignes (presser 3 puis ENTER), puis 1 colonne (presser 1 puis ENTER). La grille verticale de dimensions 3×1 apparaît. L’utilisateur renseigne les coordonnées du vecteur b : saisir 4, ENTER, 3, ENTER, et 2, ENTER. L’ensemble des structures de données matricielles requises est ainsi parfaitement instancié.
7.3 Multiplication des matrices sur l’écran d’accueil
L’exécution de la multiplication matricielle nécessite de regagner le panneau d’évaluation principal. On quitte l’éditeur de matrice en invoquant la combinaison habituelle de retour 2nd puis MODE (QUIT).
Sur l’écran d’accueil, l’opérateur fait appel aux identifiants nominatifs des deux matrices configurées. Pour insérer la matrice [A], on appuie sur 2nd puis x-1 (MATRIX), on s’assure de demeurer sur le premier onglet NAMES, et l’on valide le premier élément 1:[A] par ENTER. Le jeton symbolique [A] s’inscrit sur la ligne d’invite. Pour lui associer la matrice [B], il n’est même pas requis d’insérer le signe de multiplication : la simple juxtaposition de deux opérateurs matriciels est interprétée de façon innée par TI-OS comme un produit matriciel au sens de Cayley. On retourne donc dans le menu par 2nd puis x-1, et dans l’onglet NAMES, on sélectionne l’item 2:[B] avant de valider par ENTER.
L’expression affichée à l’écran est simplement [A][B]. En scellant la commande par l’appui sur ENTER, la TI-84 effectue le produit matriciel de la matrice uniligne par la matrice unicolonne. Le résultat délivré sur le côté droit de l’afficheur se matérialise sous la forme graphique suivante : [[35]]. Ce résultat encadré de crochets doubles confirme la nature tensorielle de la sortie : une matrice scalaire de dimension 1×1 dont l’élément unique est précisément notre résultat canonique 35. Cette méthode matricielle illustre de façon magistrale la cohérence formelle unissant l’algèbre vectorielle et l’algèbre matricielle au sein de l’environnement logiciel de la machine.
8. Généralisation : Calcul du produit scalaire dans différentes dimensions
8.1 Cas du plan euclidien (dimension 2)
Si la démonstration canonique a exploré l’espace vectoriel tridimensionnel, la flexibilité opérationnelle de la TI-84 autorise une application immédiate aux vecteurs du plan euclidien classique ℝ2. Le calcul d’un produit scalaire en dimension 2 constitue une tâche omniprésente dans les programmes d’enseignement secondaire, intervenant dans l’étude des équations cartésiennes de droites, le calcul de puissances de forces en physique newtonienne bidimensionnelle ou la résolution de problèmes cinématiques fondamentaux.
Sur le plan pratique, la syntaxe par liste directe conserve une simplicité désarmante. Soient deux vecteurs du plan, u de composantes (ux, uy) et v de composantes (vx, vy). La commande correspondante à saisir sur le Home Screen prend la forme synthétique : sum({ux,uy}*{vx,vy}). Considérons à titre d’illustration le vecteur u de coordonnées (7, -3) et le vecteur v de coordonnées (4, 5). La saisie exacte s’écrira : sum({7,-3}*{4,5}). Le calcul machine déroule l’opération (7*4) + (-3*5) = 28 – 15 = 13 en une infime fraction de seconde.
L’extrême vélocité de ce calcul sur la TI-84 offre un instrument de double vérification très précieux pour les élèves confrontés à des devoirs surveillés. Bien que le calcul mental sur des entiers de faible envergure puisse rivaliser en vitesse pure avec la saisie clavier, l’automatisation par la TI-84 élimine rigoureusement le risque classique d’erreurs de signes sur les produits partiels ou de fautes d’inattention lors de l’addition finale, consolidant ainsi la certitude du raisonnement géométrique développé sur la copie d’examen.
8.2 Extension aux espaces de dimension supérieure (n > 3)
L’un des avantages les plus considérables de la méthode par sommation de listes réside dans son indépendance absolue vis-à-vis du nombre de dimensions de l’espace considéré. Contrairement au produit vectoriel qui demeure structurellement confiné à l’espace tridimensionnel ℝ3 (ou à des extensions hyper-complexes très spécifiques à 7 dimensions), le produit scalaire euclidien se déploie sans la moindre altération conceptuelle dans des espaces vectoriels à 4, 10, 50 ou n dimensions.
Le système d’exploitation de la calculatrice TI-84 autorise le stockage de listes de données statistiques pouvant contenir jusqu’à 999 éléments au maximum au sein d’un tableau unique, sous réserve de la disponibilité globale de la mémoire vive (RAM) de l’appareil. Cette capacité d’ingestion permet d’appliquer la syntaxe sum({liste1}*{liste2}) à des champs disciplinaires avancés, tels que l’économétrie, la fouille de données statistique (data mining), l’évaluation de régressions linéaires multiples ou l’analyse des séries temporelles, où les vecteurs d’observations comportent couramment plusieurs dizaines de composantes scalaires.
Toutefois, lors du traitement de séries vectorielles massives s’approchant de la limite des mille éléments, l’utilisateur doit prendre en compte les contraintes matérielles de la TI-84. La mémoire vive utilisateur totale disponible sur une TI-84 Plus classique s’élève à approximativement 24 kilo-octets (pouvant atteindre plus de 150 Ko d’espace archive utilisateur sur les éditions Silver et CE). L’instanciation de deux listes de très grande taille, couplée à la création temporaire de la liste intermédiaire issue du produit élément par élément, sollicite fortement l’espace d’allocation dynamique. Si la mémoire résiduelle s’avère insuffisante, la machine peut interrompre le calcul en renvoyant une erreur système ERR:MEMORY. Dans un tel contexte, il devient primordial de purger les variables, fonctions et programmes obsolètes en explorant le gestionnaire de mémoire accessible via la séquence 2nd puis + (MEM).
8.3 Prise en compte des vecteurs à composantes négatives ou décimales
La présence de grandeurs négatives ou décimales au sein des coordonnées vectorielles constitue la principale source de dysfonctionnement chez les utilisateurs novices de calculatrices Texas Instruments. La rigueur impose d’examiner ici un piège ergonomique universel : la distinction morphologique et sémantique impérative entre le signe de soustraction binaire et le signe de négation unaire.
Le système TI-OS sépare strictement ces deux concepts au niveau de son clavier mécanique. La touche de soustraction binaire – (située sur la colonne des opérations tout à droite, entre l’addition et la multiplication) est un opérateur qui exige deux opérandes, un à sa gauche et un à sa droite. Elle sert exclusivement à retrancher un nombre d’un autre. En revanche, le signe de négation unaire (-), localisé sur la rangée tout en bas de la calculatrice à gauche de la touche ENTER et souvent encadré de parenthèses imprimées, est un opérateur de modification de signe qui s’applique à un nombre unique situé à sa droite. Si un utilisateur tente d’introduire un vecteur comportant une composante négative (comme -5) en utilisant par mégarde la touche de soustraction standard, la TI-84 refusera d’exécuter la commande et générera immédiatement un message d’erreur d’arrêt d’analyse syntaxique ERR:SYNTAX. L’emploi exclusif de la touche (-) est donc requis pour affecter un signe négatif à une coordonnée.
Concernant le traitement des coordonnées décimales, la manipulation de nombres à virgule flottante ne pose aucune restriction de syntaxe, l’opérateur insérant le point décimal usuel .. Néanmoins, lorsque les composantes sont le résultat de quotients ou de fractions, il est fréquent que le produit scalaire délivre une longue traînée de décimales à l’écran. Dans l’optique d’une restitution formelle sur un devoir de mathématiques, l’obtention d’une valeur rationnelle exacte est souvent exigée. La TI-84 offre une passerelle directe vers l’arithmétique exacte grâce à l’opérateur de conversion en fraction. Pour ce faire, sitôt le produit scalaire exécuté et affiché à l’écran, il suffit de presser la touche MATH, de sélectionner la toute première instruction 1:>Frac, et de presser ENTER. La calculatrice convertit alors automatiquement le résultat décimal Ans en sa fraction irréductible équivalente, offrant une valeur rigoureusement conforme aux attentes académiques les plus strictes.
9. Diagnostics, erreurs courantes et résolution des dysfonctionnements
9.1 Résolution de l’erreur ERR:DIM MISMATCH
Parmi les incidents techniques susceptibles de survenir lors de l’exécution d’un produit scalaire sur la TI-84, l’apparition d’un écran d’erreur bloquant portant la mention explicite ERR:DIM MISMATCH (erreur de discordance dimensionnelle) figure en tête des occurrences. Cette interruption du programme s’accompagne généralement de deux options de navigation : 1:Quit et 2:Goto.
L’étiologie fondamentale de cette erreur est mathématique : le système d’exploitation constate l’impossibilité matérielle d’effectuer l’opération en raison d’une disparité stricte de dimensionnalité entre les deux structures vectorielles fournies en arguments. Le produit scalaire euclidien exige impérativement que les deux vecteurs appartiennent au même espace vectoriel ℝn et possèdent donc rigoureusement le même nombre de composantes scalaires. Si l’utilisateur tente de multiplier un vecteur du plan comprenant deux éléments avec un vecteur de l’espace comprenant trois éléments (par exemple sous la commande sum({1,2}*{3,4,5})), le processeur se trouve dans l’incapacité d’associer un binôme de calcul au dernier élément et suspend instantanément l’exécution pour protéger l’intégrité de ses registres de mémoire.
La procédure méthodique de dépannage consiste à sélectionner impérativement l’option 2:Goto à l’aide des flèches ou en pressant le chiffre 2. Cette manœuvre est infiniment plus avantageuse que l’option Quit car elle replace directement l’utilisateur sur la ligne de commande incriminée sur l’écran d’accueil, positionnant le curseur clignotant précisément sur l’élément syntaxique ou la liste ayant déclenché l’anomalie. L’opérateur n’a plus qu’à compter attentivement le nombre de composantes séparées par des virgules dans chacune des deux accolades ou, si l’on a employé la méthode des listes nommées sum(L1*L2), à retourner inspecter dans STAT > Edit la longueur exacte de chaque colonne pour rétablir une parfaite parité dimensionnelle.
9.2 Traitement de l’erreur ERR:SYNTAX
L’interruption répertoriée sous l’étiquette ERR:SYNTAX traduit une incapacité structurelle de l’interpréteur de commandes de la TI-84 à analyser grammaticalement l’instruction fournie. Contrairement à l’erreur de dimension qui relève d’une inconsistance logique de données, l’erreur de syntaxe découle d’une violation formelle des règles d’écriture du langage TI-OS.
Les origines les plus courantes de cette erreur dans le cadre d’un produit scalaire incluent :
- L’oubli d’une parenthèse fermante terminale ou d’une accolade droite délimitant un vecteur.
- L’insertion accidentelle de crochets droits de matrice (« [ » ou « ] ») à la place des accolades (« { » ou « } ») lors de la définition d’une liste anonyme.
- La présence de deux virgules consécutives (par exemple
{2,,5,6}) créant une case vide non interprétable par le compilateur. - L’omission accidentelle de la virgule séparatrice de champ entre deux coordonnées consécutives, ce qui peut concaténer les nombres ou générer une expression hybride invalide.
- L’usage de la touche de soustraction ordinaire à la place du signe de négation unaire pour les nombres négatifs.
Face à cet écran de notification, le réflexe professionnel impose à nouveau de sélectionner la commande 2:Goto. La calculatrice ramène immédiatement l’utilisateur sur la ligne de saisie en plaçant le curseur exactement sur le caractère litigieux (par exemple sur l’accolade manquante ou sur le symbole non reconnu). Il suffit alors d’écraser le caractère corrompu, d’insérer le délimiteur manquant à l’aide de la commande d’insertion 2nd puis DEL (INS), et de réexécuter l’instruction corrigée en pressant ENTER.
9.3 Confusion entre opérateurs et incohérences de types de données
Un troisième groupe de dysfonctionnements relève des confusions d’opérateurs ou de collisions de types dans les variables globales de l’environnement TI-84. Une bévue récurrente consiste à insérer l’opérateur d’addition (« + ») ou d’exponentiation (« ^ ») en lieu et place du signe de multiplication élément par élément (« * ») au sein de la fonction de sommation. L’écriture sum({1,2}+{3,4}) n’exécutera nullement un produit scalaire, mais additionnera d’abord terme à terme les vecteurs (fournissant {4,6}), puis sommera ces composantes pour délivrer 10, masquant l’erreur conceptuelle sous un résultat faussement cohérent.
Des conflits sévères peuvent également survenir lors de l’utilisation de listes système nommées (L1 à L6) si celles-ci ont été préalablement configurées pour contenir des types de données non numériques, telles que des chaînes de caractères textuelles ou des formats matriciels imbriqués issus de programmes tiers. Dans cette hypothèse, la TI-84 renvoie une erreur d’incompatibilité de type ERR:DATA TYPE dès l’évaluation du produit. Pour pallier cette difficulté, une réinitialisation des variables statistiques s’impose : l’utilisateur peut convoquer la commande de nettoyage global accessible par la séquence STAT, flèche vers le bas jusqu’à 5:SetUpEditor, puis validation avec ENTER. Cette action restaure l’arborescence native des colonnes L1 à L6 et purge leurs configurations atypiques, garantissant le rétablissement d’un environnement arithmétique sain.
10. Applications géométriques dérivées sur la calculatrice TI-84
10.1 Calcul de la norme euclidienne d’un vecteur
L’un des apports majeurs de la maîtrise du produit scalaire réside dans sa réutilisation directe pour le calcul des grandeurs géométriques métriques associées, au premier rang desquelles figure la norme euclidienne. Par définition axiomatique, la norme euclidienne d’un vecteur géométrique a (représentant physiquement sa longueur spatiale ou son intensité physique) est égale à la racine carrée positive de son carré scalaire, soit l’équation universelle : ||a|| = √(a · a).
Sur l’écran de la TI-84, cette formalisation théorique se transcrit avec une efficacité remarquable. Sachant que le carré scalaire a · a correspond arithmétiquement à la somme des carrés de ses composantes individuelles, il n’est même pas indispensable de multiplier le vecteur par lui-même via un astérisque : on peut simplement élever la liste de ses composantes au carré. La commande de racine carrée s’obtenant par la combinaison 2nd suivie de la touche du carré arithmétique x2, la syntaxe intégrale pour évaluer la norme de notre vecteur de test a de coordonnées (2, 5, 6) prend la forme suivante :
√(sum({2,5,6}^2))
En décortiquant le mécanisme interne, le processeur calcule d’abord les carrés de chaque coordonnée (22=4, 52=25, 62=36), ce qui engendre la liste intermédiaire {4, 25, 36}. La commande sum agrège ensuite ces grandeurs pour produire 4 + 25 + 36 = 65. Enfin, la fonction racine carrée externe extrait la valeur positive : √65 ≈ 8.062257748. Si l’on applique simultanément cette méthode à notre second vecteur b de composantes (4, 3, 2), la commande √(sum({4,3,2}^2)) fournit sans délai √(16 + 9 + 4) = √29 ≈ 5.385164807. Ces deux normes scalaires constituent les descripteurs métriques fondamentaux indispensables à l’étude angulaire inter-vectorielle.
10.2 Détermination de l’angle entre deux vecteurs
La convergence entre la définition algébrique du produit scalaire et son interprétation géométrique permet d’établir une formule de déduction angulaire fondamentale. En réarrangeant les termes de la relation a · b = ||a|| * ||b|| * cos(θ), nous isolons le cosinus de l’angle intercalé θ sous la forme du quotient normé : cos(θ) = (a · b) / (||a|| * ||b||). L’angle non orienté θ s’extrait par conséquent au moyen de la fonction réciproque du cosinus, l’arc-cosinus, formalisée sous la notation fonctionnelle cos-1.
Sur la TI-84, la fonction cos-1 s’active en pressant la touche modificatrice 2nd suivie de la touche trigonométrique usuelle COS. L’opérateur peut alors concaténer l’ensemble de l’expression mathématique au sein d’une unique ligne d’instruction magistrale sur l’écran d’accueil. En reprenant nos deux vecteurs canoniques a et b stockés par exemple dans les listes L1 et L2 (pour alléger la typographie), l’expression globale prend la forme synthétique suivante :
cos⁻¹(sum(L1*L2)/(√(sum(L1^2))*√(sum(L2^2))))
Il est impératif d’apporter une vigilance extrême à l’encapsulation du dénominateur au sein d’une paire de parenthèses globale. L’omission de ces parenthèses englobantes conduirait la TI-84, par simple application de la priorité des opérateurs de gauche à droite, à diviser le produit scalaire par la première norme, puis à multiplier le quotient obtenu par la seconde norme, produisant un argument trigonométrique totalement faussé, fréquemment supérieur à 1, ce qui déclencherait l’erreur système d’invalidité de domaine ERR:DOMAIN.
En admettant que la machine ait été préalablement configurée en mode Degree dans le menu MODE, l’évaluation de cette chaîne pour notre exemple délivre : cos(θ) = 35 / (√65 * √29) = 35 / √1885 ≈ 35 / 43.41658669 ≈ 0.8061434. L’application de la fonction arc-cosinus produit instantanément l’angle à l’écran : θ ≈ 36.2798 degrés (soit approximativement 0.6332 radian si le mode d’affichage avait été paramétré sur Radian). Cette procédure d’enchaînement démontre la puissance computationnelle de la calculatrice pour résoudre des problèmes géométriques de haute volée en quelques secondes.
10.3 Test d’orthogonalité et de colinéarité
L’évaluation numérique automatisée du produit scalaire sur la TI-84 constitue l’instrument ultime pour sanctionner les propriétés d’orthogonalité et de colinéarité spatiale au cours des exercices de démonstration géométrique. Le critère d’orthogonalité repose sur un invariant mathématique absolu : deux vecteurs non nuls a et b sont rigoureusement orthogonaux si et seulement si leur produit scalaire est strictement nul (a · b = 0).
Ainsi, lorsque l’exécution de la commande sum({liste1}*{liste2}) aboutit à la valeur 0 sur l’écran d’accueil, l’utilisateur possède l’assurance matérielle formelle de la perpendicularité des entités considérées. Inversement, l’obtention d’une valeur scalaire non nulle écarte définitivement toute relation de perpendicularité. De surcroît, le signe du résultat apporte une information qualitative immédiate sur l’ouverture géométrique : un produit scalaire strictement positif signale que les vecteurs forment un angle aigu et pointent globalement vers le même demi-espace, tandis qu’un signe négatif met en évidence un angle obtus et une opposition directionnelle relative.
Le test de colinéarité, quant à lui, s’appuie directement sur la célèbre inégalité de Cauchy-Schwarz, qui postule que pour tous vecteurs a et b, la valeur absolue de leur produit scalaire est systématiquement inférieure ou égale au produit de leurs normes euclidiennes respectives : |a · b| ≤ ||a|| * ||b||. Le cas d’égalité stricte (|a · b| = ||a|| * ||b||) constitue la condition nécessaire et suffisante de dépendance linéaire, c’est-à-dire de colinéarité entre les deux vecteurs. Sur la TI-84, l’opérateur peut instantanément comparer la valeur absolue du produit scalaire (obtenue via la fonction abs( logée dans le menu MATH > NUM > 1:abs() avec le produit des normes évalué précédemment. Si les grandeurs coïncident au dernier chiffre significatif près, les vecteurs sont strictement colinéaires (de même sens si le produit scalaire est positif, de sens opposés s’il est négatif).
11. Automatisation par programmation TI-Basic dédiée au produit scalaire
11.1 Initialisation et architecture d’un programme personnalisé
Bien que les méthodes manuelles sur l’écran d’accueil et par l’éditeur statistique soient extrêmement efficaces, la création d’un petit programme autonome réutilisable en langage TI-Basic représente le sommet de l’optimisation pour tout utilisateur régulier de la TI-84. Un tel script permet d’automatiser entièrement la collecte des données, la vérification logique des dimensions et l’affichage stylisé des grandeurs dérivées sans devoir réécrire la moindre formule complexe.
La démarche d’initialisation commence par l’accès au gestionnaire de programmation via la touche PRGM. Ce menu comporte trois volets fonctionnels : EXEC (Exécuter un script existant), EDIT (Modifier un script) et NEW (Créer un nouveau programme). À l’aide de la flèche droite, l’utilisateur se positionne sur l’onglet NEW et valide l’unique option 1:Create New en appuyant sur ENTER.
La calculatrice invite alors l’utilisateur à attribuer un identifiant textuel à son programme au moyen de l’invite Name=. Le mode de verrouillage alphabétique est activé par défaut. On saisira un titre évocateur, concis et ne dépassant pas la limite structurelle de huit caractères majuscules imposée par le système TI-OS, tel que SCALAIRE ou DOTPROD. Une fois l’intitulé tapé sur le clavier à l’aide des caractères alphabétiques verts, l’appui sur la touche ENTER bascule automatiquement la machine dans l’éditeur de code source de TI-Basic, identifié par la présence d’un double point vertical d’alignement (« : ») en début de chaque ligne d’instruction.
11.2 Corps du code source et algorithme de calcul
L’écriture du script exige de structurer rigoureusement les étapes logiques d’acquisition, de contrôle de flux et de résolution arithmétique. L’algorithme doit d’abord inviter l’opérateur à renseigner ses deux listes de données, s’assurer que ces deux vecteurs partagent strictement la même dimension spatiale pour éviter tout crash système, puis procéder au calcul du produit scalaire.
Voici la transcription descriptive de la structure algorithmique séquentielle à implémenter au sein de l’éditeur de la calculatrice :
En première ligne, l’instruction d’effacement d’écran garantit un environnement visuel propre lors du lancement. Cette instruction est accessible via la touche PRGM, sous-menu I/O (Input/Output), en sélectionnant 8:ClrHome. Sur la deuxième ligne, on sollicite l’acquisition des vecteurs en appelant la commande d’invite Prompt (accessible dans PRGM > I/O > 2:Prompt), suivie des identifiants des deux listes système destinées à recevoir les coordonnées, en tapant L1,L2. Lors de l’exécution, le script suspendra son cours pour demander successivement à l’utilisateur de fournir le vecteur L1 puis le vecteur L2 sous forme de listes entre accolades.
La troisième ligne instaure une sécurité logique indispensable en comparant les tailles des listes. On invoque la structure conditionnelle If (accessible dans PRGM > CTL > 1:If) conjointe à l’opérateur de dimension de liste dim( (logé dans 2nd > STAT > OPS > 3:dim(). On compose ainsi la clause de test d’inégalité dimensionnelle : If dim(L1)≠dim(L2) (le symbole d’inégalité barré « ≠ » s’obtenant via le menu relationnel 2nd > MATH [TEST] > 2:≠). Sur la ligne suivante, on place l’instruction de branchement Then (PRGM > CTL > 2:Then), suivie d’une notification textuelle d’erreur avec la commande Disp "ERREUR DIM" (la commande Disp se trouvant dans PRGM > I/O > 3:Disp, et les guillemets via la touche ALPHA puis la touche virgule), et l’on achève cette branche de déroutement par l’instruction de rupture Stop (PRGM > CTL > 7:Stop) et la fermeture du bloc conditionnel par End (PRGM > CTL > 3:End).
Si le contrôle dimensionnel est franchi avec succès, le programme passe à la phase computationnelle. Sur la ligne suivante, on insère l’expression fondamentale de sommation du produit vectoriel et on l’assigne à une variable scalaire de stockage dédiée à l’aide de la touche d’affectation STO> (qui insère une flèche orientée vers la droite sur l’écran). L’instruction s’écrit formellement : sum(L1*L2)→S. Le scalaire résultant est désormais conservé en sécurité dans la variable alphabétique globale S.
11.3 Sortie des résultats et enrichissements fonctionnels
L’étape terminale du code source consiste à soigner la présentation des résultats sur l’écran d’affichage interactif pour délivrer une expérience utilisateur limpide. Immédiatement sous l’assignation computationnelle, l’opérateur programme l’affichage textuel du produit scalaire en exploitant l’instruction Disp.
On rédigera deux lignes d’affichage complémentaires : Disp "PROD SCALAIRE:" suivie de Disp S. Lors du déroulement du script, la calculatrice imprimera ainsi un libellé clair suivi de la valeur numérique exacte du scalaire calculé. Cependant, la force d’un programme personnalisé réside dans sa capacité à délivrer simultanément des résultats enrichis à coût d’exécution nul. On peut très opportunément enrichir le corps du programme pour qu’il calcule et restitue dans la foulée les normes de chaque vecteur ainsi que l’angle délimité.
Pour matérialiser cet enrichissement, on insère la ligne d’assignation de la première norme √(sum(L1^2))→A, puis de la seconde norme √(sum(L2^2))→B, et enfin le calcul angulaire trigonométrique cos⁻¹(S/(A*B))→T. On conclut le script par une cascade d’instructions d’affichage : Disp "NORME 1:",A, puis Disp "NORME 2:",B, et enfin Disp "ANGLE THETA:",T. On quitte l’éditeur de code source via la séquence 2nd puis MODE (QUIT).
Pour exécuter cette routine universelle, il suffira de presser PRGM, de sélectionner SCALAIRE sous l’onglet EXEC et de presser ENTER. La machine requiert L1=? : l’opérateur tape par exemple {2,5,6} et valide par ENTER. Elle requiert L2=? : on tape {4,3,2} et l’on valide par ENTER. En un clin d’œil, le programme nettoie l’écran et restitue harmonieusement le produit scalaire (35), les normes respectives (8.0622 et 5.3851) et la valeur exacte de l’angle intercalé en degrés ou radians. Enfin, pour préserver ce programme contre tout effacement accidentel de la mémoire vive statique consécutif à un épuisement des piles ou un crash logiciel, il est vivement recommandé d’archiver le programme en mémoire morte Flash ROM permanente en naviguant dans le gestionnaire de mémoire 2nd > + [MEM] > 2:Mem Mgmt/Del… > 7:Prgm…, en plaçant le curseur en face de SCALAIRE et en pressant la touche ENTER pour faire surgir l’astérisque d’archivage.
12. Analyse comparative, ergonomie et limites de la TI-84
12.1 Charge cognitive et efficacité de la saisie utilisateur
L’opportunité d’utiliser une calculatrice graphique telle que la TI-84 pour opérer un produit scalaire soulève une réflexion pédagogique essentielle quant à la gestion de la charge cognitive et à l’efficacité du flux de travail des étudiants en situation d’apprentissage ou d’évaluation. L’exécution d’un produit scalaire par la voie purement manuscrite (papier-crayon) requiert une attention soutenue consacrée à des opérations arithmétiques basiques : multiplications individuelles, gestion scrupuleuse des signes négatifs, et sommations successives.
Si ces tâches arithmétiques paraissent élémentaires sur des petits entiers, elles monopolisent une part substantielle de la mémoire de travail de l’apprenant. Dans le cadre de problèmes d’ingénierie ou de physique complexes où le calcul du produit scalaire ne constitue qu’une étape intermédiaire subordonnée à un raisonnement spatial plus vaste (comme la démonstration de l’orthogonalité d’un plan par rapport à une droite, ou l’évaluation du travail non conservatif d’un champ de vecteurs), la moindre bévue d’addition compromet la totalité du développement subséquent. Le recours raisonné à la TI-84 opère une externalisation cognitive salutaire : en déchargeant l’esprit de l’étudiant du fardeau du calcul arithmétique mécanique, la machine lui permet de concentrer l’intégralité de ses ressources intellectuelles sur l’analyse conceptuelle et la validation théorique des résultats.
Toutefois, cette efficacité computationnelle doit être pondérée par le temps incompressible requis par la saisie au clavier. Taper une commande complexe telle que sum({x1,y1,z1}*{x2,y2,z2}) impose la composition d’une vingtaine de touches incluant des bascules répétées avec la touche modificatrice 2nd. Pour des vecteurs simples en deux dimensions constitués de petits nombres entiers (comme (1, 2) et (3, 4)), le calcul mental direct ((1*3) + (2*4) = 11) s’avère incontestablement plus rapide que le temps nécessaire à la manipulation de la calculatrice. La rentabilité de la TI-84 ne devient véritablement éclatante qu’à partir de la dimension 3, ou dès lors que les coordonnées comportent des décimales, des grands nombres ou des fractions rationnelles.
12.2 Comparaison entre modèles : TI-84 Plus, Silver Edition et TI-84 Plus CE
Bien que la logique syntaxique sum({liste1}*{liste2}) s’applique avec une uniformité parfaite sur l’intégralité des déclinaisons de la famille TI-84 depuis plusieurs décennies, d’appréciables divergences matérielles et logicielles distinguent les modèles monochromes classiques (TI-84 Plus, TI-84 Plus Silver Edition) de la déclinaison moderne TI-84 Plus CE (Colour Edition).
Le saut qualitatif le plus spectaculaire offert par la TI-84 Plus CE réside dans son afficheur haute résolution couleur rétroéclairé (320×240 pixels) par opposition aux écrans monochromes à faible contraste (96×64 pixels) de ses prédécesseurs. Cette définition accrue transforme radicalement la lisibilité des commandes vectorielles. L’affichage d’une commande kilométrique de produit scalaire sur une TI-84 Plus monochrome subit des retours à la ligne abrupts et pixelisés qui entravent la relecture, tandis que la TI-84 Plus CE présente une ligne de texte fluide et nette. De surcroît, le moteur d’affichage MathPrint intégré nativement dans les versions logicielles récentes permet la mise en forme naturelle des écritures mathématiques : les fractions se matérialisent sous forme de véritables barres horizontales superposées et les radicaux s’étirent élégamment au-dessus des expressions, réduisant de manière spectaculaire les confusions d’imbrication de parenthèses.
Sur le plan computationnel interne, les architectures matérielles divergent également. Les vénérables TI-84 Plus traditionnelles sont animées par un microprocesseur Zilog Z80 8-bits cadencé à 15 MHz, alors que la TI-84 Plus CE embarque un processeur moderne eZ80 24-bits cadencé à 48 MHz. Ce surcroît significatif de puissance de calcul et de bande passante mémoire assure à la version CE une exécution quasi instantanée des routines vectorielles complexes et des tris statistiques sur de très grandes listes, là où une fraction de seconde de latence pouvait être perceptible sur les éditions Z80 d’ancienne génération. Néanmoins, il convient de souligner la remarquable stabilité de l’écosystème Texas Instruments : la portabilité syntaxique demeure absolue, un script TI-Basic rédigé sur une antique TI-84 Plus s’exécutant sans la moindre modification sur la toute dernière TI-84 Plus CE Python Edition.
12.3 Limites algorithmiques et perspectives pour les mathématiques avancées
Malgré toute sa polyvalence opérationnelle, la calculatrice TI-84 se heurte à une limitation structurelle incontournable dictée par sa conception même : l’absence native de moteur de calcul formel, universellement désigné sous l’acronyme CAS (Computer Algebra System). La gamme TI-84 standard est fondamentalement une machine d’évaluation numérique approchée ou exacte sur les réels, et non une machine de manipulation symbolique abstraite.
Cette limitation prend tout son sens dans les contextes académiques avancés où l’on cherche à évaluer le produit scalaire de deux vecteurs contenant des paramètres formels ou des variables littérales indéterminées. Si un utilisateur tente de saisir une commande vectorielle incorporant des variables formelles non assignées, telle que sum({x, 2*y}*{1, 3}), la TI-84 n’effectuera point une réduction algébrique pour délivrer l’expression littérale x + 6*y. Le processeur substituera aveuglément les variables x et y par les valeurs numériques actuellement enregistrées dans les registres de mémoire correspondants du système, produisant un scalaire numérique arbitraire et dénué de sens par rapport à la question posée.
Pour les étudiants engagés dans des cursus d’enseignement supérieur (licences de mathématiques, classes préparatoires aux grandes écoles, filières d’ingénierie physique) où l’algèbre abstraite prédomine, la transition vers des calculatrices graphiques dotées d’un moteur CAS complet devient impérative. Des plateformes telles que la TI-Nspire CX II CAS ou les outils de calcul symbolique sur ordinateur permettent de manipuler des produits scalaires au sein d’espaces préhilbertiens réels ou complexes de dimension infinie, d’opérer des changements de bases orthogonales formalisés par des matrices de passage symboliques, et d’intégrer des fonctions de produit scalaire intégral continues (comme l’intégrale du produit de deux fonctions sur un segment). Pour autant, dans tout le périmètre des mathématiques appliquées de dimension finie, la TI-84 demeure un outil d’une fiabilité remarquable, dont l’exploitation optimale repose sur une maîtrise rigoureuse de ses syntaxes de sommation vectorisée.
Références
Blyth, T. S., & Robertson, E. F. (2002). Basic Linear Algebra (2nd ed.). Springer Undergraduate Mathematics Series. Springer-Verlag London. https://doi.org/10.1007/978-1-4471-0661-6
Grécias, R., & Migeon, S. (2018). Mathématiques pour les sciences de l’ingénieur : Tout-en-un. Dunod.
Lay, D. C., Lay, S. R., & McDonald, J. J. (2016). Linear Algebra and Its Applications (5th ed.). Pearson.
Monier, J.-M. (2007). Algèbre et géométrie PC-PSI-PT : Cours, méthodes et exercices corrigés. Dunod.
Strang, G. (2016). Introduction to Linear Algebra (5th ed.). Wellesley-Cambridge Press.
Texas Instruments. (2015). TI-84 Plus CE Reference Guide. Texas Instruments Incorporated. https://education.ti.com/guidebooks/graphing/84pce/TI84PlusCE_ReferenceGuide_FR.pdf
Texas Instruments. (2020). Guide de prise en main de la calculatrice graphique TI-84 Plus CE. Texas Instruments Incorporated. https://education.ti.com/