
La modélisation et l’analyse visuelle des phénomènes physiques, dynamiques et biologiques reposent fondamentalement sur la représentation spatiale des champs vectoriels. Qu’il s’agisse d’étudier l’écoulement laminaire ou turbulent d’un fluide en mécanique, la distribution des gradients de pression au sein des masses atmosphériques en météorologie, l’orientation des lignes de forces dans un champ électromagnétique ou encore les flux de déplacement dans un modèle de dynamique des populations, la capacité à traduire des grandeurs tensorielles et directionnelles en artéfacts visuels intelligibles s’avère indispensable pour le chercheur et l’ingénieur. Dans l’écosystème du calcul scientifique sous Python, la bibliothèque Matplotlib s’est imposée depuis deux décennies comme la référence canonique pour la production de figures analytiques et publiables selon les standards académiques les plus stricts.
Au cœur de cet outillage graphique, la fonction quiver() occupe une position centrale. Tirant son nom du carquois — réceptacle symbolique des flèches —, cette interface logicielle permet de projeter sur une variété géométrique discrétisée une multitude de segments orientés et calibrés, dont chaque vecteur encode simultanément une position d’ancrage, une orientation angulaire et une magnitude euclidienne. Cependant, la transition entre une formulation mathématique continue et son rendu graphique discret soulève d’importantes questions d’interpolation, de distorsion géométrique, de résolution de maille et de mise à l’échelle. Un tracé mal calibré peut rapidement induire des artefacts perceptifs majeurs, faussant la lecture des singularités locales ou suggérant des vitesses d’écoulement artificiellement amplifiées.
Ce guide exhaustif a pour vocation d’explorer en profondeur l’ensemble des fondements théoriques, des configurations syntaxiques et des raffinements esthétiques nécessaires à la maîtrise absolue des tracés vectoriels avec Matplotlib. En cheminant des bases de l’algèbre linéaire computationnelle aux applications de pointe telles que les portraits de phase des systèmes différentiels ordinaires non linéaires et la superposition de champs scalaires par encodage colorimétrique, ce document constitue un manuel de référence rigoureux destiné aux universitaires, aux scientifiques des données et aux développeurs soucieux de produire des visualisations irréprochables tant sur le plan esthétique que métrologique.
1. 1. Introduction aux diagrammes de vecteurs et à la fonction quiver() de Matplotlib
1.1 1.1 Définition et fondements théoriques du quiver plot
Un diagramme de vecteurs, désigné sous le vocable anglo-saxon de quiver plot, constitue la transcription visuelle discrète d’un champ vectoriel défini sur un ouvert de l’espace euclidien bidimensionnel ℝ². Mathématiquement, un tel champ vectoriel associe à chaque point de coordonnées spatiales (x, y) appartenant au domaine d’étude un vecteur F(x, y) = (u(x, y), v(x, y)), où u et v représentent les fonctions composantes projetées respectivement sur l’axe des abscisses et l’axe des ordonnées. La visualisation repose sur l’implantation de flèches directionnelles dont le point d’attache, traditionnellement localisé à la base ou au centre de gravité du segment, coïncide avec le point d’échantillonnage spatial. La géométrie de chaque flèche est porteuse d’une double information sémantique : son angle d’inclinaison par rapport à l’horizontale traduit l’orientation vectorielle, tandis que sa longueur euclidienne modélise l’amplitude ou la norme du vecteur considéré.
Dans les sciences physiques et l’ingénierie, cette classe de diagrammes intervient de manière prépondérante dans l’analyse des systèmes continus. En mécanique des fluides, elle permet d’appréhender intuitivement le champ de vitesse eulérien d’une nappe liquide ou gazeuse, révélant la présence de tourbillons, de zones de recirculation ou de couches limites au voisinage d’un obstacle solide. En électromagnétisme, les tracés de type quiver illustrent la structure spatiale du gradient du potentiel électrostatique ou la configuration du rotationnel du champ magnétique régie par les équations de Maxwell. En écologie quantitative et en neurosciences computationnelles, ces diagrammes formalisent les flux de matière, les gradients chimiotactiques guidant la migration cellulaire ou encore l’évolution conjointe des potentiels membranaires au sein de réseaux neuronaux interconnectés.
Il convient d’établir une distinction conceptuelle claire entre les diagrammes de type quiver et les autres représentations conventionnelles de données spatiales. Contrairement à un nuage de points (scatter plot), qui associe à des coordonnées spatiales des grandeurs purement scalaires encodées par la taille ou la chromaticité d’un marqueur ponctuel isotrope, le quiver plot encode une anisotropie intrinsèque et une directionalité locale. De même, si les diagrammes de lignes de flux ou lignes de courant (streamplots) matérialisent les courbes intégrales tangentes en tout point au champ vectoriel stationnaire, le quiver plot privilégie une approche ponctuelle et discrète. Cette spécificité en fait un instrument de diagnostic métrologique privilégié, car il ne fait intervenir aucun schéma d’intégration numérique temporel susceptible d’introduire des biais d’accumulation lors du tracé de trajectoires complexes.
1.2 1.2 Rôle et pertinence de Matplotlib dans la visualisation scientifique
La bibliothèque Matplotlib constitue la clé de voûte de l’écosystème graphique scientifique en Python. Structurée autour d’une architecture modulaire robuste, elle déploie deux paradigmes d’interaction complémentaires : l’interface fonctionnelle matplotlib.pyplot, calquée historiquement sur l’environnement de calcul matriciel MATLAB, et l’interface orientée objet (Object-Oriented API), hautement recommandée pour les développements professionnels et académiques. Cette dernière repose sur une hiérarchie stricte d’instances au sommet de laquelle trône l’objet Figure, qui matérialise le canevas de rendu global, lequel héberge un ou plusieurs conteneurs d’axes (instances de Axes). C’est au niveau de ces axes que s’exécutent les algorithmes de projection, les transformations d’échelle et la gestion des artistes graphiques élémentaires.
L’évolution historique des primitives de rendu vectoriel dans Matplotlib témoigne d’un effort constant de conciliation entre précision mathématique et performance de bas niveau. Initialement conçue comme une surcouche de manipulation polygonale élémentaire, la fonction quiver() a été refondue en profondeur pour s’intégrer au sous-système de collections (PolyCollection et LineCollection). Cette architecture permet d’agréger des milliers de polygones représentant des flèches au sein d’un unique objet composite compilé, déléguant les calculs de tessellation et de rasterisation aux couches C++ sous-jacentes du moteur graphique d’arrière-plan (backend tel que AGG, Cairo ou les moteurs vectoriels natifs PDF/SVG).
Par comparaison avec d’autres bibliothèques graphiques généralistes ou orientées vers le web comme Seaborn, Plotly ou Bokeh, Matplotlib conserve un avantage déterminant pour la recherche fondamentale. Sa neutralité algorithmique, son refus de lisser implicitement les discontinuités de données et son contrôle millimétrique sur la topologie des axes en font un instrument analytique d’une fidélité sans égale. Dans le contexte spécifique des tracés vectoriels, Matplotlib se distingue par son traitement rigoureux des systèmes d’unités hétérogènes, permettant d’asservir la taille des flèches aux dimensions physiques réelles du domaine modélisé sans dépendre de la résolution arbitraire de la fenêtre d’affichage.
1.3 1.3 Vue d’ensemble du fonctionnement de matplotlib.pyplot.quiver
Le fonctionnement interne de la méthode quiver() repose sur un pipeline de calcul sophistiqué qui convertit des tenseurs de coordonnées spatiales et de composantes directionnelles en une collection d’objets géométriques bidimensionnels. À la réception des matrices d’entrée décrivant les positions d’ancrage et les amplitudes vectorielles, l’algorithme procède d’abord à une étape de validation et d’alignement dimensionnel. Il évalue ensuite la plage dynamique globale des composantes directionnelles pour déterminer, de façon automatique ou selon les directives explicites de l’opérateur, le facteur de réduction d’échelle (scale) assurant un tracé harmonieux sans chevauchement destructif.
L’enjeu central de cette procédure réside dans la balance permanente entre la précision numérique du champ et la lisibilité cognitive de la figure résultante. Dans un champ à gradient prononcé, l’amplitude des vecteurs peut varier de plusieurs ordres de grandeur. Si l’on appliquait une proportionnalité géométrique strictement linéaire et absolue sans ajustement, les vecteurs situés dans les zones de haute intensité submergeraient l’espace visuel par des superpositions chaotiques, tandis que les zones d’écoulement ralenti se réduiraient à des points informes et illisibles. L’algorithme de quiver() intègre donc des lois d’homothétie paramétrables, associées à des critères géométriques stricts régissant la taille relative de la tête, la largeur de la hampe et l’ancrage du point de pivot.
Enfin, la gestion de la densité représente un défi d’optimisation majeur. Lorsque la grille d’échantillonnage spatiale comprend plusieurs dizaines de milliers de nœuds — situation routinière lors de simulations numériques de mécanique des fluides par différences finies ou éléments finis —, la projection intégrale de l’information vectorielle induit un phénomène de saturation visuelle appelé occlusion graphique. L’analyste doit ainsi maîtriser non seulement la syntaxe d’appel élémentaire de quiver(), mais également les techniques de sous-échantillonnage matriciel, de découpage sous condition et de régularisation morphologique des glyphes pour transformer une masse de données brutes en un document scientifique explicatif.
2. 2. Anatomie mathématique et syntaxe fondamentale de quiver(x, y, u, v)
2.1 2.1 Décorticage des paramètres de coordonnées X et Y
La cartographie rigoureuse d’un champ vectoriel implique en premier lieu de fixer les points d’ancrage dans le plan cartésien via les arguments formels X et Y. Ces deux paramètres définissent la localisation spatiale de l’origine de chaque flèche. Matplotlib accepte une grande diversité de structures de données pour alimenter ces paramètres, allant des valeurs scalaires uniques pour le tracé d’un vecteur isolé, jusqu’à des séquences de dimension unitaire (listes Python natives, séries Pandas ou tableaux unidimensionnels numpy.ndarray), ou encore des matrices bidimensionnelles denses générées par des opérateurs de maillage.
L’utilisation de structures scalaires ou unidimensionnelles répond généralement au traitement de trajectoires discrètes, de positions de capteurs hétérogènes réparties de manière éparse sur un territoire, ou de nuages de points non structurés. Dans cette configuration, si X et Y sont des tableaux de longueur N, chaque indice i compris entre 0 et N-1 identifie la position exacte (X[i], Y[i]) du i-ème capteur ou particule test. Il n’existe alors aucune contrainte de régularité géométrique ou de connectivité de voisinage entre les points successifs du tableau.
À l’inverse, lors de l’étude de milieux continus, X et Y adoptent la forme de matrices de dimension (M, N), où M correspond au nombre de divisions le long de l’ordonnée et N au nombre d’échantillons le long de l’abscisse. L’alignement dimensionnel devient alors une exigence impérative : toute tentative de passer des matrices de dimensions discordantes déclenche une exception de type ValueError au sein du moteur de Matplotlib. La disposition des indices doit respecter scrupuleusement l’ordre des axes géométriques afin de prévenir toute inversion symétrique involontaire ou transposition spatiale du domaine d’observation.
2.2 2.2 Décorticage des composantes directionnelles U et V
Tandis que le couple (X, Y) matérialise le support spatial de la mesure, les arguments positionnels U et V incarnent la réalité physique dynamique du champ vectoriel. La grandeur U quantifie la projection algébrique du vecteur sur l’axe horizontal orienté vers la droite (abscisses croissantes), tandis que V mesure sa composante algébrique le long de l’axe vertical orienté vers le haut (ordonnées croissantes). Ces deux grandeurs sont exprimées dans les unités physiques du phénomène étudié, qu’il s’agisse de mètres par seconde (m/s), de Newtons (N), de volts par mètre (V/m) ou de taux d’accroissement démographique adimensionnels.
D’un point de vue trigonométrique et algébrique, à chaque couple local (u, v) correspondent deux grandeurs dérivées fondamentales : la norme euclidienne du vecteur, notée ||V|| et définie par la racine carrée de la somme des carrés (√(u² + v²)), et son argument ou angle polaire θ, déterminé par la fonction arc-tangente à deux variables atan2(v, u). Il est impératif de souligner que Matplotlib respecte la convention trigonométrique standard : un vecteur dont la composante U est strictement positive et V est nulle pointe précisément vers l’est (zéro radian), tandis qu’un vecteur caractérisé par U = 0 et V > 0 pointe rigoureusement vers le nord (π/2 radians).
Cette distinction entre le repère cartésien mathématique pur et le repère d’affichage matriciel de l’ordinateur constitue l’une des sources d’erreurs les plus courantes chez les praticiens. Dans le traitement d’images numérique standard, l’axe vertical est fréquemment indexé du haut vers le bas (ordonnées inversées). La fonction ax.quiver() opère par défaut dans le système de coordonnées de l’axe hôte : si l’utilisateur inverse la direction de l’axe des ordonnées via un appel à ax.invert_yaxis(), la projection spatiale du vecteur s’en trouvera modifiée, le composant V positif continuant de pointer dans la direction des valeurs croissantes de la graduation de l’axe.
2.3 2.3 Analyse formelle de la signature fonctionnelle ax.quiver()
L’invocation de la routine de tracé s’effectue canoniquement au travers de l’interface de l’objet Axes via la méthode ax.quiver(X, Y, U, V, [C], **kwargs). Dans cette signature, les quatre premiers paramètres représentent les composantes géométriques obligatoires susmentionnées. Le paramètre optionnel C permet d’adjoindre une distribution scalaire supplémentaire destinée à piloter la coloration dynamique de chaque flèche via une table de correspondance colorimétrique (colormap). Les arguments nommés additionnels (kwargs) contrôlent avec une granularité exhaustive le comportement de mise à l’échelle, l’ancrage spatial et la morphométrie polygonale des glyphes.
Sur le plan de l’architecture logicielle, il est primordial de privilégier systématiquement l’approche orientée objet articulée autour de fig, ax = plt.subplots() au détriment de l’approche impérative globale plt.quiver(). Cette dernière, bien que pratique pour de brefs tests interactifs en console, masque l’état interne du système graphique et complique considérablement l’ajustement ultérieur des collections au sein de canevas multi-panneaux complexes. L’appel à ax.quiver() instancie et retourne une référence directe vers un objet spécialisé de classe matplotlib.quiver.Quiver, qui hérite des propriétés fondamentales de matplotlib.collections.PolyCollection.
Cet objet Quiver encapsule l’ensemble des règles de transformation projective. Lorsqu’aucun paramètre d’échelle n’est spécifié, l’objet applique un algorithme heuristique d’auto-dimensionnement. Cet algorithme calcule la valeur quadratique moyenne des normes vectorielles du jeu de données, évalue la distance spatiale médiane séparant les points d’ancrage adjacents, et détermine un ratio de mise à l’échelle par défaut visant à minimiser le chevauchement global. Si ce comportement automatisé convient aux représentations purement qualitatives, il s’avère rédhibitoire pour toute analyse quantitative rigoureuse, exigeant de l’expérimentateur la maîtrise explicite des paramètres de calibrage.
3. 3. Configuration de l’environnement Python et préparation des données
3.1 3.1 Installation et importation des bibliothèques requises
La mise en œuvre des flux de traitement graphique requiert un environnement d’exécution Python moderne, idéalement configuré via un gestionnaire d’environnements virtuels isolé tel que venv ou une distribution scientifique spécialisée comme Conda. L’installation des dépendances fondamentales s’effectue de manière standardisée par le biais de l’utilitaire d’indexation des paquets Python (pip) :
pip install numpy matplotlib scipy
Au sein du script source ou de l’environnement interactif Jupyter Notebook, les déclarations d’importation doivent respecter les conventions de nommage unifiées préconisées par la communauté scientifique. La bibliothèque d’analyse numérique vectorielle NumPy est assignée à l’alias canonique np, tandis que le module graphique de Matplotlib est importé sous le préfixe plt :
import numpy as np
import matplotlib.pyplot as plt
import matplotlib as mpl
Pour garantir des rendus visuels conformes aux standards d’édition des revues scientifiques internationales, il est opportun de procéder dès l’initialisation du script à une configuration globale des paramètres d’exécution (mpl.rcParams). Cette étape permet d’harmoniser la typographie, d’activer le rendu des formules mathématiques par le biais du moteur typographique natif ou de LaTeX, et de fixer des épaisseurs de traits garantissant une lisibilité optimale lors de l’impression sur support physique ou de l’affichage sur écrans haute densité.
3.2 3.2 Préparation mathématique des jeux de données d’entrée
La phase préliminaire de calcul conditionne la stabilité et la reproductibilité des représentations vectorielles. Dans les scénarios discrets les plus élémentaires, les données de position et de direction peuvent être déclarées sous la forme de tableaux unidimensionnels via la fonction np.array(). Dès cette étape, l’analyste doit instaurer des assertions de contrôle afin de vérifier la stricte isométrie des collections de données, le nombre d’éléments contenus dans X devant être rigoureusement identique à celui de Y, de U et de V.
Un enjeu critique réside dans le traitement préventif des singularités numériques, matérialisées par la présence de valeurs indéfinies (np.nan, pour Not a Number) ou de divergences infinies (np.inf, -np.inf). Dans la modélisation de potentiels électrostatiques newtoniens ou d’écoulements autour de corps profilés présentant des discontinuités de pente, la division par une distance tendant vers zéro engendre couramment des valeurs infinies. Matplotlib gère ces cas limites en appliquant un masque booléen interne : tout vecteur dont au moins l’une des coordonnées spatiales ou composantes directionnelles présente la valeur NaN ou Inf est automatiquement exclu de la phase de tessellation polygonale.
Cependant, l’inclusion non contrôlée d’une seule valeur infinie peut altérer irrémédiablement le calcul interne de la norme maximale et de la valeur moyenne de champ, conduisant l’heuristique d’auto-dimensionnement à générer des flèches d’une longueur infiniment réduite ou, à l’inverse, à saturer entièrement l’espace d’affichage. Il est donc hautement recommandé d’assainir systématiquement les jeux de données à l’aide des structures de tableaux masqués fournies par le sous-module numpy.ma ou en substituant explicitement les valeurs aberrantes par des seuils de troncature raisonnables en accord avec la physique du modèle étudié.
3.3 3.3 Initialisation de la figure et des axes d’affichage
L’instanciation de l’environnement graphique doit être orchestrée via la fonction plt.subplots(), laquelle permet un contrôle exhaustif sur la géométrie du canevas et la répartition des axes. La définition de la résolution spatiale, paramétrée par l’argument nommé dpi (dots per inch, ou points par pouce), constitue un paramètre technique décisif : une résolution standard de 100 dpi convient aux phases d’exploration préliminaire, tandis qu’une valeur de 300 à 600 dpi est requise pour la préparation d’articles destinés à l’édition scientifique.
Un aspect méthodologique trop souvent négligé dans le tracé des champs de vecteurs concerne le verrouillage du ratio d’aspect des axes. Par défaut, Matplotlib ajuste de manière asymétrique les échelles horizontales et verticales afin d’occuper l’intégralité du rectangle alloué à la figure, induisant une dilatation différentielle le long de l’un des axes. Dans un tel contexte, un angle mathématique pur de 45 degrés (associé par exemple à U = 1 et V = 1) sera perçu visuellement avec une inclinaison comprimée ou étirée, faussant dramatiquement l’évaluation géométrique de l’observateur.
Pour prévenir cette déformation optique majeure, il est fondamental d’appliquer systématiquement l’instruction ax.set_aspect('equal') immédiatement après l’initialisation des axes. Cette contrainte garantit que la distance géométrique représentant une unité sur l’axe des abscisses est rigoureusement équivalente à la distance représentant une unité sur l’axe des ordonnées, préservant ainsi l’isométrie du plan cartésien et la fidélité des relations angulaires intrinsèques au champ vectoriel visualisé.
4. 4. Exemple élémentaire : Tracé d’un vecteur isolé (One Arrow)
4.1 4.1 Implémentation pas à pas du tracé d’un seul vecteur
L’apprentissage rigoureux de la méthode quiver() commence de manière optimale par l’isolation et la dissection d’un vecteur individuel unique. Ce scénario minimaliste permet d’appréhender sans interférence les interactions fondamentales entre les coordonnées d’ancrage, les grandeurs de projection et le système de coordonnées de la figure. Considérons un vecteur mathématique dont le point d’application physique se situe à l’origine du repère cartésien (0, 0) et dont les projections algébriques sont fixées arbitrairement à U = 1.0 et V = 1.0.
Sur le plan du code Python, l’implémentation adopte la syntaxe orientée objet canonique suivante :
import matplotlib.pyplot as plt
fig, ax = plt.subplots(figsize=(6, 6), dpi=100)
ax.quiver(0, 0, 1, 1, angles='xy', scale_units='xy', scale=1)
ax.set_xlim(-2, 2)
ax.set_ylim(-2, 2)
ax.set_aspect('equal')
ax.grid(True, linestyle='--', alpha=0.6)
plt.show()
Dans cette séquence déclarative, les arguments scalaires 0, 0, 1, 1 suffisent à positionner la flèche. L’adjonction délibérée des arguments angles='xy', scale_units='xy' et scale=1 revêt une portée conceptuelle majeure qui sera approfondie dans les sections ultérieures : elle contraint Matplotlib à interpréter la composante vectorielle directement dans les unités des graduations spatiales des axes, sans appliquer d’échelle d’atténuation automatique.
4.2 4.2 Analyse géométrique du rendu visuel obtenu
L’exécution du script précédent met en lumière la mécanique fondamentale de positionnement de l’objet Quiver. Par défaut, la queue de la flèche (sa base arrière) est rigoureusement ancrée sur les coordonnées (0, 0). Le corps du vecteur se déploie ensuite le long de la bissectrice du premier quadrant avec une inclinaison visuelle exacte de 45 degrés par rapport à l’axe horizontal, venant faire coïncider l’extrémité de sa pointe polygonale précisément avec le point de coordonnées géométriques (1, 1).
Si l’on omettait de fixer manuellement les bornes du domaine spatial via ax.set_xlim() et ax.set_ylim(), le mécanisme d’auto-ajustement des marges (autoscale) de Matplotlib entrerait en action avec des conséquences visuelles déroutantes. Le moteur graphique, cherchant à optimiser le cadrage autour des seules coordonnées d’ancrage (0, 0), ignorerait l’extension spatiale induite par la longueur de la flèche elle-même. La flèche se trouverait alors tronquée aux bordures de la boîte d’axes ou projetée contre les graduations périphériques.
Ce comportement met en relief une caractéristique essentielle de Matplotlib : les objets de type collection de flèches n’alimentent pas toujours de façon déterministe l’algorithme de calcul des limites automatiques de la vue (contrairement à une courbe tracée via ax.plot()). Il incombe par conséquent au programmeur de définir explicitement la fenêtre d’observation spatiale par l’assignation systématique des limites géométriques adaptées à la magnitude des vecteurs affichés.
4.3 4.3 Personnalisation basique du vecteur individuel
Bien qu’une flèche élémentaire soit souvent représentée par un trait noir d’épaisseur conventionnelle, Matplotlib permet d’en altérer individuellement toutes les facettes esthétiques et morphologiques via des paramètres nommés passés à l’opérateur quiver(). L’argument color accepte l’ensemble des descripteurs chromatiques standards de la bibliothèque, qu’il s’agisse de chaînes de caractères nommées ('navy', 'crimson'), de triplets hexadécimaux ('#2A75D3') ou de tuples RGBA définissant une transparence spécifique via le canal alpha.
L’épaisseur du corps de la flèche est régie par l’argument width, qui stipule la largeur de la hampe en fraction relative de la dimension du canevas graphique d’affichage. Parallèlement, l’argument linewidth (ou linewidths) contrôle l’épaisseur du trait de contour qui délimite la frontière extérieure du polygone de la flèche, tandis que edgecolor détermine la chromaticité de ce liséré périphérique. Cette capacité de différenciation entre la couleur de remplissage intérieur (facecolor) et le contour extérieur s’avère particulièrement utile pour faire ressortir des vecteurs clairs sur des fonds d’affichage sombres ou texturés.
Enfin, la morphologie même de la pointe conique peut être sculptée avec finesse. Des paramètres tels que headwidth (largeur relative de la tête à sa base), headlength (longueur axiale de la pointe le long de l’axe de symétrie) et headaxislength (longueur de l’échancrure au point de jonction entre la hampe et la tête) offrent une liberté stylistique intégrale, permettant de passer d’un glyphe triangulaire plein académique à une flèche profilée ultramoderne adaptée aux supports de communication grand public.
5. 5. Exemple intermédiaire : Tracé de vecteurs multiples à origines indépendantes
5.1 5.1 Structuration de vecteurs multiples partant d’une origine commune
L’étape suivante dans la complexification de l’analyse vectorielle consiste à manipuler des collections de flèches concourantes, c’est-à-dire partageant une origine spatiale unique tout en divergent par leurs directions et leurs amplitudes respectives. Cette configuration constitue la transcription graphique classique des problèmes de décomposition de forces en statique, de faisceaux de dispersion en optique géométrique ou d’analyse en composantes principales (ACP) où plusieurs vecteurs propres sont projetés depuis le centre de gravité des nuages statistiques.
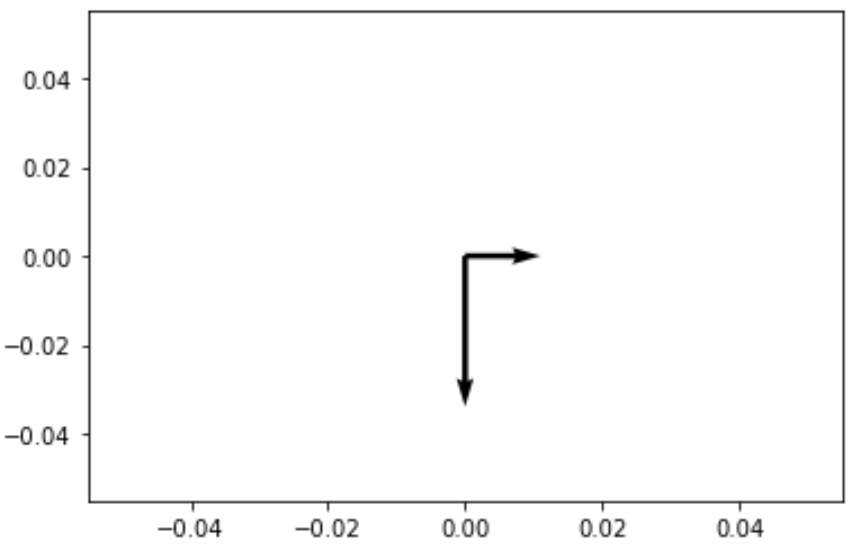
Pour exécuter un tel tracé de façon optimale, il n’est aucunement nécessaire de multiplier les appels séquentiels à la fonction quiver(). Il suffit de tirer parti de la structure vectorisée de NumPy en transmettant des tableaux de même dimension pour l’ensemble des composantes. Si l’on souhaite projeter trois forces distinctes depuis l’origine spatiale (0, 0), on construira les tableaux de coordonnées suivants :
X = np.array([0, 0, 0])
Y = np.array([0, 0, 0])
U = np.array([2.0, -1.5, 0.5])
V = np.array([1.0, 2.0, -2.5])
Matplotlib itère de façon interne et hautement optimisée sur ces structures de données. Chaque vecteur i est généré en extrayant le quadruplet (X[i], Y[i], U[i], V[i]). La figure qui en résulte met en scène l’émanation simultanée des trois flèches depuis le nœud central (0, 0), facilitant l’évaluation visuelle instantanée des équilibres mécaniques, des résultantes géométriques par la règle du parallélogramme et des angles relatifs séparant les différentes grandeurs d’action.
5.2 5.2 Tracé de vecteurs distribués sur des positions hétérogènes
Dans de nombreuses applications de terrain, les points de mesure ne sont pas assujettis à une origine unique ni alignés sur les nœuds rigides d’un maillage cartésien uniforme. Les bouées océanographiques dérivantes, les stations météorologiques terrestres ou les véhicules autonomes au sein d’une flotte géolocalisée transmettent des données vectorielles localisées en des coordonnées spatiales arbitraires et hétérogènes.
La puissance d’abstraction de la méthode quiver() lui permet d’ingérer sans distinction des coordonnées spatiales éparses (scattered points). En déclarant X et Y comme des séquences contenant les coordonnées GPS ou cartésiennes locales de chaque unité de mesure, et U et V comme les vecteurs de vent ou de courant marin relevés par ces capteurs à un instant t donné, le système projette fidèlement chaque vecteur sur son ancrage géographique propre :
# Positions arbitraires de trois capteurs distincts
X = np.array([-1.2, 0.4, 1.8])
Y = np.array([0.8, -1.5, 0.2])
U = np.array([0.5, -0.8, 1.2])
V = np.array([1.1, 0.3, -0.7])
fig, ax = plt.subplots()
ax.quiver(X, Y, U, V, angles='xy', scale_units='xy', scale=1, color='darkgreen')
L’enjeu critique dans ce contexte spatial hétérogène réside dans le contrôle rigoureux du risque de recouvrement. Lorsque deux capteurs physiques sont géographiquement très rapprochés mais mesurent des magnitudes de champ considérables, les pointes de flèches respectives peuvent s’entrecroiser de manière confuse, rendant la lecture des données locales indéchiffrable. Ce phénomène impose une gestion méthodique du facteur de mise à l’échelle globale ou l’application de stratégies de normalisation unitaire adaptées.
5.3 5.3 Traitement des matrices de données 1D coordonnées
L’optimisation des performances de calcul et d’affichage sous Python repose fondamentalement sur le principe de vectorisation, barrant l’usage des boucles itératives explicites de type for. L’architecture computationnelle de Matplotlib a été spécifiquement conçue pour traiter de volumineux tableaux NumPy unidimensionnels en une unique passe vectorielle exécutée au niveau compilé de la bibliothèque.
Lorsqu’un chercheur manipule un ensemble de N mesures expérimentales, le passage direct de quatre tableaux 1D (X, Y, U, V) de forme (N,) à l’instruction ax.quiver() réduit le temps de calcul de plusieurs ordres de grandeur par rapport à une boucle séquentielle itérant sur chaque enregistrement. Ce gain de performance s’explique par la minimisation radicale des allers-retours au sein de la machine virtuelle Python et par la création d’un unique objet d’art graphique Quiver contenant l’ensemble des sommets de polygones, plutôt que la génération dispersée de N artistes individuels au sein de la structure des axes.
Il demeure toutefois impératif de valider rigoureusement l’alignement des index lors du chargement des données depuis des fichiers plats (formats CSV ou texte délimité) ou des bases de données relationnelles. Une désynchronisation d’un seul élément dans l’un des tableaux d’entrée décale l’ensemble de l’association entre positions et composantes directionnelles, créant un artefact expérimental invisible à la compilation mais catastrophique sur le plan de la validité scientifique des conclusions.
6. 6. Génération de grilles bidimensionnelles continues avec NumPy meshgrid
6.1 6.1 Théorie et fonctionnement de np.meshgrid
L’étude des champs vectoriels continus régis par des équations aux dérivées partielles — tels que les champs de contraintes élastiques, les distributions thermiques ou les propagations d’ondes acoustiques — nécessite une discrétisation systématique de l’espace continu d’observation. C’est à ce stade précis qu’intervient la routine mathématique fondamentale np.meshgrid() de la bibliothèque NumPy.
Soient deux vecteurs unidimensionnels x_coord et y_coord de longueurs respectives Nx et Ny, matérialisant la discrétisation régulière des segments spatiaux [x_min, x_max] et [y_min, y_max]. L’application de l’instruction X, Y = np.meshgrid(x_coord, y_coord) procède à une duplication multidimensionnelle par produit tensoriel : elle engendre deux matrices bidimensionnelles X et Y de dimensions spatiales identiques (Ny, Nx). La matrice X réplique les coordonnées horizontales sur l’ensemble des lignes, tandis que la matrice Y réplique les coordonnées verticales le long des colonnes.
Chaque cellule (i, j) définie par l’intersection d’une ligne i et d’une colonne j au sein de ces matrices correspond alors de manière biunivoque aux coordonnées cartésiennes précises d’un nœud du maillage : (X[i, j], Y[i, j]). Il importe de porter une attention scrupuleuse à l’argument d’indexation indexing de np.meshgrid. Par défaut, NumPy adopte la convention cartésienne standard indexing='xy', parfaitement en phase avec les conventions géométriques de tracé de Matplotlib, garantissant que la première dimension de la matrice corresponde à l’axe des ordonnées et la seconde à l’axe des abscisses.
6.2 6.2 Échantillonnage d’un champ vectoriel continu
Une fois le maillage bidimensionnel rigoureusement établi, l’évaluation numérique d’un champ vectoriel continu s’opère par application directe des fonctions analytiques ou différentielles aux matrices de maillage X et Y, en tirant pleinement parti du mécanisme de diffusion (broadcasting) de NumPy.
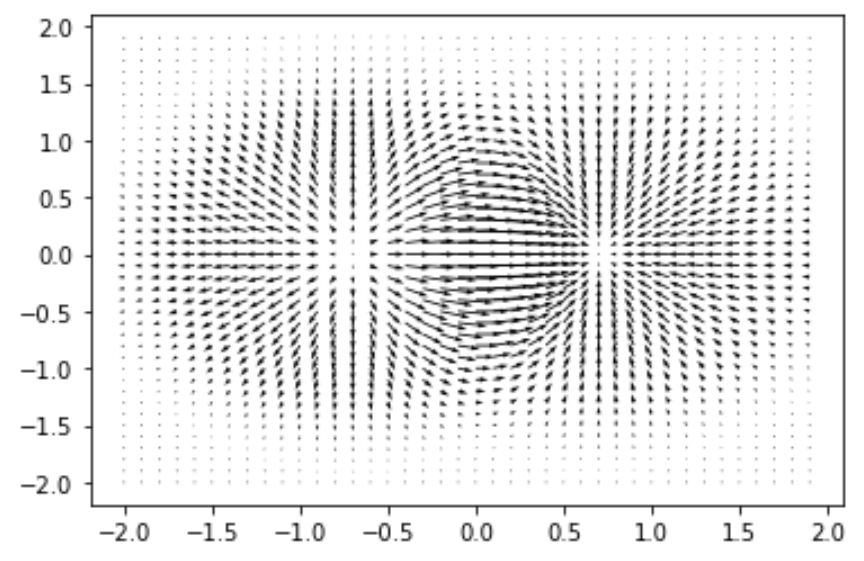
Illustrons cette méthodologie par l’échantillonnage d’un champ dynamique tourbillonnaire amorti classique, dont les composantes directionnelles sont formalisées analytiquement par les équations couplées u(x, y) = -y · exp(-0.2 · (x² + y²)) et v(x, y) = x · exp(-0.2 · (x² + y²)). Sur le plan du code Python, l’expression de ce modèle s’avère d’une élégance et d’une concision mathématique absolues :
# Établissement de la grille spatiale
x = np.linspace(-3, 3, 20)
y = np.linspace(-3, 3, 20)
X, Y = np.meshgrid(x, y)
# Évaluation fonctionnelle du champ vectoriel
rayon_carre = X**2 + Y**2
facteur_amortissement = np.exp(-0.2 * rayon_carre)
U = -Y * facteur_amortissement
V = X * facteur_amortissement
Le compromis de résolution spatiale représente ici une décision technique prépondérante. Si le pas de discrétisation est trop lâche (par exemple 5 × 5 nœuds), le tracé échouera à retranscrire la courbure circulaire et le confinement spatial du tourbillon. Si, à l’opposé, le maillage est excessivement dense (100 × 100 nœuds, soit 10 000 vecteurs), la superposition inéluctable des hampes polygonales transformera la figure en un voile d’encre compact et totalement opaque, annihilant toute lisibilité de la structure interne de l’écoulement.
6.3 6.3 Affichage du champ vectoriel complet sur la grille
La transmission conjointe des matrices bidimensionnelles X, Y, U, V à la méthode ax.quiver() déclenche la génération orchestrée du champ vectoriel complet sur l’ensemble de la variété d’étude :
fig, ax = plt.subplots(figsize=(8, 8))
ax.quiver(X, Y, U, V, color='royalblue')
ax.set_title("Champ vectoriel tourbillonnaire amorti")
ax.set_xlabel("Coordonnée X")
ax.set_ylabel("Coordonnée Y")
ax.set_aspect('equal')
plt.show()
Avant d’effectuer le tracé final, le praticien doit impérativement valider la totale conformité dimensionnelle des structures de données sous-jacentes. La vérification de la propriété .shape de chaque entité matricielle doit invariablement attester que X.shape == Y.shape == U.shape == V.shape. Tout écart dimensionnel, par exemple résultant d’une opération matricielle mal orientée ou d’une permutation involontaire d’axes lors de l’intégration différentielle, constitue un blocage absolu déclenchant une levée d’erreur critique.
Lorsque le champ présente une géométrie cohérente et une résolution maîtrisée, le rendu produit par quiver() offre une visualisation spatiale saisissante de la dynamique sous-jacente. L’œil identifie immédiatement la singularité centrale (le centre du tourbillon où la vitesse s’annule), la zone d’accélération tangentielle maximale à mi-distance, et l’évanescence progressive de l’amplitude du mouvement cinématique aux frontières extérieures du domaine d’observation.
7. 7. Paramètres avancés de mise à l’échelle : scale, scale_units et angles
7.1 7.1 Maîtrise mathématique du paramètre scale
La maîtrise de la proportionnalité dimensionnelle des flèches constitue le pivot technique le plus délicat et le plus mal appréhendé de la fonction ax.quiver(). Cette difficulté découle principalement du fait que l’argument nommé scale opère selon un principe mathématique rigoureusement inverse à ce que suggère l’intuition commune : la valeur attribuée au paramètre scale agit comme un diviseur et non comme un facteur multiplicatif d’agrandissement.
Formellement, la longueur géométrique d’une flèche projetée sur l’écran ou sur le document PDF final est proportionnelle à la magnitude euclidienne du vecteur physique divisée par la valeur numérique du paramètre scale. Par conséquent, l’assignation d’une valeur élevée à scale (par exemple scale=50) a pour effet direct de compresser drastiquement la longueur des flèches, transformant de longs segments en vecteurs compacts et discrets. Réciproquement, une valeur très faible (telle que scale=0.1) dilate exponentiellement les flèches, les projetant bien au-delà des limites du cadre de la figure.
Pour fixer une échelle absolue et déterministe au sein d’une publication scientifique — condition sine qua non de la reproductibilité des mesures —, il est rigoureusement proscrit de se reposer sur la valeur par défaut scale=None. L’expérimentateur doit calculer méthodiquement la valeur de scale en fonction de la distance métrique séparant deux nœuds adjacents du maillage et de la vitesse maximale attendue du système physique, garantissant ainsi que même le vecteur le plus véloce n’outrepassera jamais une fraction raisonnable de l’espacement inter-nœuds.
7.2 7.2 Exploitation conjointe de scale_units et unités géométriques
Le comportement de l’argument scale demeure étroitement tributaire du référentiel physique auquel il se raccroche, système déterminé par le paramètre nommé scale_units. Matplotlib propose plusieurs systèmes de référence distincts, parmi lesquels 'width' (la largeur totale de l’axe), 'height' (la hauteur de l’axe), 'dots' (la résolution en points typographiques), 'inches' (les pouces physiques sur le document), ou encore 'xy' (le système d’unités internes des graduations spatiales des axes).
Pour l’immense majorité des applications en sciences physiques et en ingénierie spatiale, la combinaison de référence absolue réside dans l’utilisation conjointe de :
scale_units='xy', scale=S
Lorsque cette directive est explicitement transmise au constructeur de quiver, l’unité de longueur de la flèche est directement verrouillée sur les unités géométriques du plan cartésien délimité par ax.set_xlim() et ax.set_ylim(). Si la valeur de scale est fixée à l’unité (scale=1), un vecteur modélisé par U = 2 et V = 0 s’étendra sur une distance spatiale correspondant rigoureusement à 2 unités sur l’axe des abscisses. Dès lors que cette configuration est couplée à l’isométrie stricte imposée par ax.set_aspect('equal'), le champ vectoriel préserve une proportionnalité géométrique absolue, insensible aux redimensionnements de la fenêtre d’affichage.
7.3 7.3 Contrôle des angles et du repère de projection avec l’argument angles
Le troisième paramètre fondamental du triptyque de projection géométrique est l’argument angles. Ce paramètre dicte la manière dont Matplotlib calcule l’angle d’orientation de chaque flèche polygonale à partir des composantes algébriques vectorielles U et V. Deux options prédominent : la valeur par défaut angles='uv' et l’option géométrique intégrée angles='xy'.
Dans le mode conventionnel angles='uv', l’angle de la flèche est calculé de manière purement numérique dans l’espace abstrait des données sans tenir compte des transformations géométriques ou des distorsions d’échelle subies par le conteneur d’axes. Si l’axe des abscisses s’étend de 0 à 1000 tandis que l’axe des ordonnées s’étend de 0 à 1, un vecteur caractérisé par U = 1000 et V = 1 sera orienté avec un angle visuel de 45 degrés dans le canevas d’affichage standard de la boîte d’axes, ce qui correspond à une déformation optique majeure par rapport à la réalité spatiale du gradient sous-jacent.
À l’inverse, l’activation explicite de angles='xy' asservit le calcul de la direction angulaire au repère géométrique réel défini par le tracé physique des axes x et y. Si les axes présentent des échelles disparates et que le ratio d’aspect n’est pas verrouillé, la flèche s’incline pour pointer précisément vers les coordonnées cibles (X + U, Y + V). Il en résulte une règle d’or universelle en cartographie analytique et en physique mathématique : il convient d’associer systématiquement le triplet angles='xy', scale_units='xy', scale=S pour préserver l’invariance rotationnelle et l’intégrité topologique des trajectoires vectorielles.
8. 8. Stylisation visuelle et encodage d’informations scalaires
8.1 8.1 Encodage colorimétrique selon la magnitude vectorielle
Si la longueur géométrique d’un vecteur constitue son mode d’expression primaire, la perception humaine éprouve d’importantes difficultés à discriminer les variations fines d’amplitudes à travers la seule comparaison visuelle de segments distribués spatialement. L’enrichissement sémantique le plus efficient consiste à introduire une dimension informative orthogonale en encodant la norme euclidienne du champ à travers une palette chromatique continue (colormap).
Pour concrétiser cette synthèse visuelle, on commence par évaluer la norme euclidienne en chaque point du domaine via la fonction np.hypot(U, V) (qui calcule avec une grande stabilité numérique l’expression √(U² + V²)). Cette matrice de normes est ensuite transmise en cinquième position positionnelle à l’instruction quiver() ou assignée explicitement au paramètre C :
# Calcul de la magnitude scalaire
magnitude = np.hypot(U, V)
# Génération du quiver plot enrichi chromatiquement
Q = ax.quiver(X, Y, U, V, magnitude, cmap='viridis', angles='xy', scale_units='xy', scale=1)
# Adjonction de la barre d'étalonnage colorimétrique
cbar = fig.colorbar(Q, ax=ax)
cbar.set_label("Magnitude du champ (m/s)")
Le choix de la table de couleurs revêt une portée méthodologique capitale. Il convient de bannir rigoureusement les palettes perceptuellement instables comme 'jet' ou 'rainbow', dont les sauts de luminance artificiels induisent de fausses frontières cognitives. On privilégiera systématiquement les palettes scientifiquement validées et perceptuellement uniformes telles que 'viridis', 'plasma', 'inferno' ou 'cividis' (hautement optimisée pour les lecteurs atteints de daltonisme), garantissant une corrélation parfaitement linéaire entre la valeur scalaire physique et la luminosité perçue.
8.2 8.2 Personnalisation morphologique des flèches
L’esthétique et la clarté fonctionnelle d’un tracé de champ reposent également sur la sculpture géométrique fine des éléments constitutifs de chaque flèche. Le tableau ci-dessous synthétise les principaux arguments d’ajustement morphologique mis à disposition par l’interface de Matplotlib :
- pivot : Définit le point de fixation de la flèche sur les coordonnées de maillage (X, Y). Les options canoniques sont
'tail'(la base arrière de la hampe coïncide avec le point d’ancrage, comportement standard par défaut),'mid'(le centre géométrique du segment est positionné sur le nœud de calcul), et'tip'(l’extrémité de la pointe conique est verrouillée sur le point). Dans les simulations dynamiques, l’optionpivot='mid'offre souvent une lecture visuelle plus symétrique et évite le décentrement artificiel perçu le long des parois solides. - width : Détermine l’épaisseur du fût rectiligne de la flèche, mesurée en unité relative par rapport à la dimension globale du canevas graphique.
- headwidth : Fixe la largeur transversale maximale de la base triangulaire de la pointe, exprimée en multiples de la largeur de la hampe (
width). - headlength : Spécifie la longueur longitudinale de la pointe conique le long de l’axe central du vecteur, également en multiples de la largeur
width. - headaxislength : Quantifie la profondeur de l’échancrure rentrante au niveau de l’intersection entre le fût et la tête. Une valeur égale à
headlengthproduit une pointe triangulaire plate classique, tandis qu’une valeur inférieure engendre une tête profilée en flèche de chasse moderne. - minshaft : Spécifie la longueur minimale du fût en deçà de laquelle la flèche n’est plus représentée que par une tête polygonale isolée, prévenant la formation d’artefacts graphiques aberrants sur les vecteurs d’amplitude infinitésimale.
8.3 8.3 Superposition graphique sur d’autres couches visuelles
Dans les applications avancées de modélisation géophysique, aérospatiale ou météorologique, le diagramme vectoriel ne constitue que l’une des strates d’une infographie composite. Il est fréquemment nécessaire de projeter le champ vectoriel au-dessus d’une cartographie scalaire de fond d’ambiance — par exemple un champ de température, une densité de probabilité quantique ou une distribution de vorticité.
La superposition harmonieuse de ces différentes couches requiert la combinaison méthodique de quiver() avec des fonctions telles que ax.imshow() (pour l’affichage matriciel de textures raster), ax.pcolormesh() (pour des maillages continus arbitraires) ou ax.contourf() (pour des nappes de lignes de niveau remplies en aplats colorés). Dans cette démarche, la gestion de l’ordre d’empilement graphique via l’argument universel zorder devient primordiale :
# Couche inférieure : Carte d'intensité scalaire thermique (zorder=1)
fond = ax.contourf(X, Y, magnitude, levels=50, cmap='magma', zorder=1, alpha=0.85)
# Couche supérieure : Champ vectoriel directionnel monochrome (zorder=2)
ax.quiver(X, Y, U, V, color='white', angles='xy', scale_units='xy', scale=1.5, zorder=2)
Dans une telle architecture multicouche, il est d’usage d’attribuer aux flèches vectorielles une chromaticité unie contrastée (comme le blanc pur ou le noir d’encre selon la luminosité du fond sous-jacent) et de réserver les dégradés chromatiques complexes à la seule cartographie scalaire de fond, évitant ainsi une surcharge cognitive contre-productive.
9. 9. Normalisation des vecteurs et gestion des densités hétérogènes
9.1 9.1 Normalisation unitaire des longueurs de vecteurs
Dans de nombreuses configurations expérimentales, l’amplitude absolue des vecteurs varie sur un spectre d’une amplitude telle que les zones calmes deviennent imperceptibles tandis que les zones singulières saturent l’espace. Lorsque l’objectif analytique principal réside dans l’élucidation de la seule topologie des lignes de champ, de la position des séparatrices ou de la localisation des nœuds de convergence, la normalisation unitaire des vecteurs s’impose comme une nécessité mathématique.
La normalisation consiste à diviser algébriquement chaque composante U et V par la norme euclidienne locale correspondante, contraignant ainsi chaque flèche à adopter une longueur unitaire absolue rigoureusement identique sur l’ensemble du domaine. Toutefois, l’application naïve de l’expression mathématique U_norm = U / magnitude expose le programmeur à une levée d’avertissement de division par zéro (RuntimeWarning: invalid value encountered in true_divide) dès lors que le champ s’annule en un point stationnaire du système.
La parade algorithmique canonique consiste à recourir à un masquage booléen ou à une régularisation numérique infinitésimale (adjonction d’un terme ε résiduel) :
# Calcul de la magnitude
magnitude = np.hypot(U, V)
# Masquage des singularités nulles pour prévenir la division par zéro
magnitude_reg = np.where(magnitude == 0, 1.0, magnitude)
# Normalisation unitaire stricte
U_norm = np.where(magnitude == 0, 0, U / magnitude_reg)
V_norm = np.where(magnitude == 0, 0, V / magnitude_reg)
En projetant le champ normalisé (U_norm, V_norm) tout en encodant la matrice magnitude initiale dans le paramètre de couleur C, l’observateur bénéficie d’une lisibilité géométrique absolue de la direction du flux en tout point, tout en conservant une traçabilité métrologique totale de l’amplitude grâce à la gradation chromatique.
9.2 9.2 Intégration d’une clé d’échelle vectorielle avec quiverkey()
L’insertion d’un champ vectoriel au sein d’un mémoire de thèse, d’un brevet d’ingénierie ou d’une publication académique homologuée exige une rigueur métrologique absolue. Un diagramme dont les flèches sont dépourvues de barre d’étalonnage dimensionnelle explicite perd toute valeur quantitative exploitable par la communauté scientifique. Pour satisfaire à cette exigence méthodologique, Matplotlib intègre la fonction hautement spécialisée ax.quiverkey().
La méthode quiverkey() procède à l’incrustation d’une flèche étalon isolée au sein de la figure, assortie d’une légende textuelle stipulant la magnitude quantitative exacte représentée par cette référence unitaire. L’ancrage spatial de cette clé s’effectue généralement dans les coordonnées relatives de la boîte d’axes (variant entre 0 et 1), garantissant sa pérennité même en cas de modification ultérieure du cadrage spatial interne :
# Instanciation de l'objet Quiver de référence
Q = ax.quiver(X, Y, U, V, angles='xy', scale_units='xy', scale=2)
# Positionnement d'une clé d'échelle normalisée en haut à droite
ax.quiverkey(Q, X=0.85, Y=1.05, U=5.0, label='5 m/s', labelpos='E', coordinates='axes', fontproperties={'weight': 'bold', 'size': 10})
Dans cette instruction, le paramètre U=5.0 spécifie la longueur physique que doit modéliser la flèche de test. L’argument labelpos='E' positionne le texte explicatif immédiatement à l’est (à droite) du glyphe étalon, tandis que coordinates='axes' verrouille la localisation relative de l’encart au-dessus de la bordure supérieure de la boîte graphique, éliminant tout risque de masquage mutuel avec les vecteurs du champ étudié.
9.3 9.3 Filtrage et sous-échantillonnage de champs à haute résolution
Les simulations issues de codes de calcul aux éléments finis ou d’acquisitions lidar haute définition génèrent des matrices de dimensions considérables, atteignant couramment des résolutions de plusieurs millions de nœuds. Tenter de visualiser l’intégralité de ces données brutes par quiver() constitue une hérésie computationnelle : non seulement le processus de rastérisation sature l’allocation de mémoire vive de la machine, mais la figure produite s’avère totalement indéchiffrable par effet d’occlusion complète.
La réponse méthodologique réside dans l’application d’un sous-échantillonnage géométrique régulier par découpage matriciel indicé (slicing multidimensionnel NumPy). Cette opération s’exécute avec une remarquable concision syntaxique via l’opérateur d’intervalle à pas régulier ::s :
# Définition du pas de décimation spatiale (échantillonnage un point sur cinq)
pas = 5
X_sub = X[::pas, ::pas]
Y_sub = Y[::pas, ::pas]
U_sub = U[::pas, ::pas]
V_sub = V[::pas, ::pas]
# Tracé du champ clarifié et optimisé
ax.quiver(X_sub, Y_sub, U_sub, V_sub, angles='xy', scale_units='xy', scale=1)
En complément de cette décimation géométrique aveugle, il est judicieux de procéder à un filtrage sémantique par seuillage physique. En utilisant la construction des tableaux masqués (np.ma.masked_where()), le chercheur peut exclure sélectivement du tracé l’ensemble des vecteurs dont la magnitude est inférieure à un seuil de bruit résiduel significatif, désencombrant ainsi visuellement les zones de stagnation pour concentrer l’attention cognitive sur les couloirs de circulation hydrodynamique prioritaires.
10. 10. Cas pratiques académiques : Portraits de phase et dynamiques de systèmes
10.1 10.1 Visualisation des systèmes différentiels ordinaires autonomes
L’une des applications les plus fécondes et conceptuellement élégantes de la méthode quiver() réside dans la cartographie des espaces d’états pour les systèmes différentiels ordinaires (SDO) autonomes bidimensionnels. Un tel système s’exprime sous la forme différentielle générale couplée dX/dt = f(X, Y) et dY/dt = g(X, Y), où les variables X et Y représentent les coordonnées de phase du système dynamique et où le temps t n’intervient pas explicitement.
Dans ce cadre formel, l’espace cartésien (X, Y) cesse de représenter un domaine spatial physique euclidien pour devenir l’espace des configurations du système. Le vecteur vitesse de phase F(X, Y) = (f(X, Y), g(X, Y)) indique en tout point la direction tangentielle et la vitesse instantanée d’évolution des états. L’évaluation de ce champ différentiel sur une grille bidimensionnelle np.meshgrid et son rendu via ax.quiver() produit ce que la littérature mathématique désigne sous le nom de portrait de phase.
Cette approche graphique permet une analyse qualitative globale immédiate de la stabilité du système sans nécessiter l’intégration analytique formelle des trajectoires temporelles — intégration souvent impossible en présence de non-linéarités complexes. L’analyste identifie visuellement les points stationnaires d’équilibre (les singularités d’annulation simultanée f=0 et g=0), les séparatrices de bassins d’attraction, ainsi que la nature topologique des singularités (nœuds stables ou instables, foyers attractifs en spirale, cols hyperboliques ou centres conservatifs).
10.2 10.2 Modélisation de dynamiques oscillatoires (pendule amorti)
Considérons l’archétype fondamental de la physique non linéaire : le pendule simple pesant soumis à un frottement fluide visqueux. L’équation différentielle du second ordre régissant l’évolution de l’angle d’écartement θ s’écrit formellement : d²θ/dt² + γ · dθ/dt + ω₀² · sin(θ) = 0, où γ représente le coefficient d’amortissement et ω₀ la pulsation propre du système non perturbé.
Pour transposer cette dynamique sous la forme d’un portrait de phase bidimensionnel exploitable par quiver(), on procède à la réduction canonique d’ordre en introduisant la variable de vitesse angulaire ω = dθ/dt. Le système s’énonce désormais sous la forme couplée du premier ordre :
- dθ/dt = ω
- dω/dt = -γ · ω – ω₀² · sin(θ)
Le script Python suivant déploie l’échantillonnage de ce champ différentiel sur l’espace d’état [θ, ω] :
theta = np.linspace(-2*np.pi, 2*np.pi, 25)
omega = np.linspace(-4, 4, 25)
THETA, OMEGA = np.meshgrid(theta, omega)
gamma = 0.4
omega0_sq = 2.0
D_THETA = OMEGA
D_OMEGA = -gamma * OMEGA - omega0_sq * np.sin(THETA)
fig, ax = plt.subplots(figsize=(10, 6))
# Normalisation unitaire pour visualiser la courbure du flux de phase
N = np.hypot(D_THETA, D_OMEGA)
N[N == 0] = 1.0
ax.quiver(THETA, OMEGA, D_THETA/N, D_OMEGA/N, N, cmap='plasma', angles='xy', scale_units='xy', scale=4)
ax.set_xlabel("Élongation angulaire θ (rad)")
ax.set_ylabel("Vitesse angulaire ω (rad/s)")
ax.set_title("Portrait de phase du pendule non linéaire amorti")
plt.show()
La figure révèle instantanément la structure intime du système : les foyers spirales stables localisés aux multiples pairs de π (attracteurs vers lesquels le pendule finit par s’immobiliser au repos vertical inférieur) et les points de selle hyperboliques instables positionnés aux multiples impairs de π (positions d’équilibre métastables inverses correspondant au pendule pointant rigoureusement à la verticale vers le haut).
10.3 10.3 Application aux modèles proies-prédateurs de Lotka-Volterra
Le champ d’application de ces visualisations s’étend avec la même pertinence à la dynamique des populations et à l’écologie mathématique à travers le célèbre système d’équations couplées de Lotka-Volterra. Ce modèle formalise l’évolution croisée d’une population de proies (notée x, par exemple des herbivores) et d’une population de prédateurs (notée y, par exemple des carnivores) sous l’action de taux de natalité, de mortalité et d’interactions biotiques d’échappement et de prédation :
- dx/dt = α · x – β · x · y
- dy/dt = δ · x · y – γ · y
L’instanciation de ce modèle dans le quadrant positif ℝ²₊ (les densités de populations étant intrinsèquement positives) permet d’étudier graphiquement la stabilité des cycles démographiques :
alpha, beta = 1.0, 0.1
gamma, delta = 1.5, 0.075
x_pop = np.linspace(0, 50, 22)
y_pop = np.linspace(0, 25, 22)
X_P, Y_P = np.meshgrid(x_pop, y_pop)
DX = alpha * X_P - beta * X_P * Y_P
DY = delta * X_P * Y_P - gamma * Y_P
fig, ax = plt.subplots(figsize=(8, 6))
ax.quiver(X_P, Y_P, DX, DY, color='teal', angles='xy', scale_units='xy', scale=15)
# Tracé des isoclines nulles (lignes de non-variation)
ax.axvline(x=gamma/delta, color='crimson', linestyle='--', label='Isocline dY/dt=0')
ax.axhline(y=alpha/beta, color='navy', linestyle='--', label='Isocline dX/dt=0')
ax.set_xlabel("Population de proies (x)")
ax.set_ylabel("Population de prédateurs (y)")
ax.legend()
plt.show()
Le tracé du carquois vectoriel met spectaculairement en lumière la dynamique orbitale fermée caractéristique des systèmes conservatifs à intégrale première. L’observateur visualise immédiatement la rotation continue du champ autour du centre d’équilibre écologique stationnaire situé à l’intersection géométrique des deux isoclines nulles (x* = γ/δ, y* = α/β), validant empiriquement les oscillations périodiques de populations prédites par la théorie analytique.
11. 11. Diagnostic des erreurs fréquentes, pièges d’interprétation et performances
11.1 11.1 Résolution des discordances de dimensions et erreurs de forme (Shape Mismatch)
L’incident de développement le plus récurrent rencontré lors de l’exploitation de quiver() réside dans le déclenchement brutal de l’exception ValueError: operands could not be broadcast together with shapes ou de messages d’incompatibilité dimensionnelle entre les tenseurs spatiaux et directionnels. Ces erreurs surviennent quasi systématiquement lors de l’intégration manuelle de données tabulaires hétérogènes ou à la suite d’opérations d’aplatissement matriciel (flattening) partielles.
Il convient de rappeler une règle d’or architecturale : Matplotlib exige une concordance géométrique rigoureuse. Si X et Y sont déclarés sous la forme de matrices bidimensionnelles issues de np.meshgrid, alors U et V doivent impérativement posséder une forme (.shape) strictement identique. Une confusion fréquente découle de l’inversion involontaire des dimensions lors de l’évaluation de gradients discrets via la fonction np.gradient(). Cette dernière retourne les dérivées partielles en respectant l’ordre matriciel des indices : la première sortie correspond à la dérivée selon les lignes (axe vertical Y) et la seconde selon les colonnes (axe horizontal X).
Tout codeur rigoureux intégrera donc systématiquement des assertions de validation préalablement à l’appel de rendu :
assert X.shape == Y.shape == U.shape == V.shape,
    f"Discordance de forme détectée : X{X.shape}, Y{Y.shape}, U{U.shape}, V{V.shape}"
Dans l’éventualité où des données de champ vectoriel proviendraient d’un fichier découpé au format unidimensionnel (N,) alors que l’affichage requiert une grille structurée, il est impératif d’utiliser la méthode .reshape((Ny, Nx)) en s’assurant scrupuleusement que l’ordre de lecture des éléments (ordre mémoire C standard ou Fortran) respecte la logique d’enregistrement initial du fichier.
11.2 11.2 Prévention des pièges d’anamorphose et d’angles faussés
Le piège analytique le plus insidieux relève non pas du crash informatique, mais de l’altération subreptice du sens scientifique par anamorphose d’affichage. Comme souligné précédemment, le comportement par défaut de Matplotlib consiste à adapter les axes de manière indépendante pour occuper tout le cadre disponible. Cette déformation d’échelle transforme un cercle mathématique pur en une ellipse aplatie, altérant dramatiquement l’orthogonalité des angles physiques réels.
Considérons un champ vectoriel représentant le gradient d’une fonction scalaire régulière, caractérisé théoriquement par sa stricte orthogonalité vis-à-vis des lignes d’équipotentielles (lignes de niveau). Si le ratio d’aspect des axes n’est pas rigoureusement asservi par ax.set_aspect('equal'), ou si l’on a omis de coupler les paramètres angles='xy' et scale_units='xy', les flèches du quiver plot ne couperont plus les lignes de niveau à angle droit sur l’affichage final.
Cette rupture apparente d’une loi physique élémentaire peut égarer le chercheur, l’incitant à traquer des anomalies de modélisation mathématique inexistantes là où ne réside qu’un vulgaire biais d’optique graphique logicielle. La conformité géométrique et l’invariance rotationnelle doivent systématiquement prévaloir dès lors que l’on traite de grandeurs physiques distribuées dans un espace géométrique réel isotrope.
11.3 11.3 Optimisation computationnelle pour les jeux de données volumineux
Le coût mémoire et le temps d’exécution requis par la méthode quiver() augmentent de façon quasi linéaire en fonction du nombre total de vecteurs tracés. Chaque flèche nécessite la construction d’un polygone complexe composé de plusieurs sommets d’arêtes (fermeture de la hampe et triangulation de la tête conique). Lorsque le volume dépasse 100 000 vecteurs, la structure interne de Matplotlib subit une contrainte extrême de calcul de tessellation polygonale, conduisant fréquemment au blocage temporaire du fil d’exécution graphique ou à la génération de fichiers vectoriels PDF/SVG excessivement lourds (plusieurs centaines de mégaoctets).
Pour contourner ce goulot d’étranglement lors du rendu de volumineux jeux de données scientifiques, plusieurs stratégies d’ingénierie logicielle s’offrent au praticien :
- Décimation adaptative : Mettre en place un sous-échantillonnage dynamique dont le pas de découpage s’ajuste automatiquement au niveau de zoom de la vue courante (liaison avec les événements d’écoute de changement de bornes d’axes
ax.callbacks.connect('xlim_changed')). - Bascule rasterisée sélective : Si le document final doit être exporté au format vectoriel (PDF/EPS) pour les besoins de l’édition, activer l’argument nommé
rasterized=Trueau sein même de l’appelax.quiver(). Cette instruction stipule que l’ensemble des axes, étiquettes et grilles textuelles sera conservé au format vectoriel pur infiniment résoluble, tandis que la nappe massive de flèches sera directement rastérisée en une image bitmap intégrée à haute résolution (300 ou 600 dpi), allégeant le poids du fichier final de plus de 95 %. - Alternative par particules virtuelles : Pour les densités extrêmes dépassant les millions de nœuds, substituer le tracé de flèches polygonales denses par un affichage de textures d’intégration de convolution linéarisée (LIC, Line Integral Convolution) ou déléguer le rendu initial à des bibliothèques de bas niveau interconnectées comme VisPy ou Datashader avant intégration dans le canevas Matplotlib.
12. 12. Comparaison critique : quiver() face à streamplot() et visualisations 3D
12.1 12.1 Matplotlib quiver() versus streamplot() : critères de sélection
Au sein de la bibliothèque Matplotlib, le chercheur dispose d’une alternative canonique à quiver() pour la représentation des champs vectoriels continus : la méthode ax.streamplot(). Il est fondamental de maîtriser les fondements algorithmiques distincts de ces deux outils afin de déterminer rationnellement leur domaine d’application privilégié au regard de l’objectif scientifique visé.
La fonction quiver() opère selon un paradigme d’échantillonnage ponctuel discret : elle projette un glyphe rigide en chaque nœud de mesure spécifié sans établir de lien structurel avec les nœuds adjacents. Cette caractéristique en fait l’instrument idéal pour déceler les discontinuités brutales, les chocs hydrodynamiques, les défauts d’alignement au niveau d’une interface solide ou les mesures de capteurs physiques distribués de manière hétérogène dans l’espace.
À l’opposé, la fonction streamplot() met en œuvre un algorithme d’intégration numérique spatiale (typiquement un intégrateur de Runge-Kutta du second ou quatrième ordre) pour calculer et tracer des lignes de courant lisses tangentes en tout point au champ vectoriel stationnaire. Cette représentation s’avère visuellement bien supérieure pour appréhender d’un coup d’œil la topologie générale d’un écoulement laminaire complexe, contourner les effets d’occlusion visuelle et caractériser la recirculation tourbillonnaire. Elle est en revanche totalement inadaptée au traitement de données spatiales non structurées ou hétérogènes, car elle requiert de façon contraignante une grille de données régulière strictement cartésienne et monotone.
12.2 12.2 Extension aux champs vectoriels tridimensionnels
Bien que la majorité des travaux analytiques s’articulent dans le plan bidimensionnel, la réalité physique spatiale s’exprime fondamentalement au sein de variétés tridimensionnelles ℝ³. Matplotlib permet l’extension de la logique vectorielle à la troisième dimension par le biais du sous-module dédié mpl_toolkits.mplot3d et de l’initialisation d’un conteneur d’axes volumique (ax = fig.add_subplot(projection='3d')).
La méthode ax.quiver() accepte alors une signature matricielle étendue à six composantes spatiales et directionnelles : ax.quiver(X, Y, Z, U, V, W, **kwargs), où Z formalise l’élévation spatiale et W la composante directionnelle projetée sur l’axe des cotes verticales. Les algorithmes sous-jacents étendent la logique de tessellation pour projeter des flèches volumiques ou filaires dans l’espace projectif tridimensionnel en appliquant les matrices de projection en perspective appropriées.
Il importe toutefois de souligner avec lucidité les limites intrinsèques de Matplotlib pour la visualisation de champs vectoriels 3D denses. Le moteur de rendu de Matplotlib ne disposant pas d’un système matériel complet de tampon de profondeur (z-buffer) matériel moderne ni de gestion des occlusions géométriques complexes avec ombrage ray-tracing, les flèches situées en arrière-plan peuvent parfois se dessiner de manière erronée par-dessus les flèches de premier plan. Dès lors que l’étude tridimensionnelle exige un niveau d’interactivité fluide et un rendu volumique massif, il est fortement préconisé de s’orienter vers des outils spécialisés dédiés comme PyVista, ParaView ou Mayavi.
12.3 12.3 Synthèse méthodologique et bonnes pratiques pour publications académiques
La production d’un diagramme de champ vectoriel de standard international pour une publication dans une revue à comité de lecture ne s’improvise pas ; elle résulte de l’application rigoureuse d’un ensemble de préceptes scientifiques, graphiques et métrologiques. Le respect scrupuleux de la liste de contrôle suivante garantira la parfaite intelligibilité et la pérennité scientifique de vos visualisations :
- Verrouillage isométrique systématique : Assurez-vous d’avoir systématiquement stipulé
ax.set_aspect('equal')pour toute grandeur spatialement isotrope, garantissant ainsi l’exactitude optique des angles d’inclinaison vectoriels. - Paramétrage sans ambiguïté des unités d’échelle : Ne publiez jamais un graphique reposant sur l’auto-dimensionnement implicite par défaut. Privilégiez l’association déterministe
angles='xy', scale_units='xy', scale=Safin d’offrir une traçabilité mathématique reproductible. - Inclusion obligatoire d’une clé de référence quantitative : Implantez systématiquement une barre étalon vectorielle via
ax.quiverkey()ou une barre colorimétrique normalisée (fig.colorbar()) pour corréler la longueur et la teinte des flèches à des grandeurs dimensionnelles réelles avec leurs unités du Système International (SI). - Évitement de l’occlusion et maîtrise de la densité : Réduisez la résolution apparente de votre maillage par découpage indicé (slicing régulier) pour bannir tout enchevêtrement désordonné des pointes de flèches.
- Sobriété et accessibilité chromatique : Utilisez exclusivement des palettes perceptuellement uniformes et universellement lisibles (telles que
'viridis'ou'cividis'), en évitant les surcharges de couleurs criardes qui parasitent l’interprétation des données. - Exportation sous formats vectoriels pérennes : Enregistrez vos planches finales via
plt.savefig('figure.pdf', dpi=300, bbox_inches='tight')en privilégiant le format vectoriel PostScript ou PDF pour une netteté absolue des typographies et des traits lors des procédés d’impression typographique finale.
Références
Barba, L. A., & Forsyth, G. F. (2018). CFD Python: the 12 steps to Navier-Stokes equations. Journal of Open Source Education, 1(9), 21. https://doi.org/10.21105/jose.00021
Hunter, J. D. (2007). Matplotlib: A 2D graphics environment. Computing in Science & Engineering, 9(3), 90-95. https://doi.org/10.1109/MCSE.2007.55
Matplotlib Development Team. (2023). matplotlib.axes.Axes.quiver — Matplotlib documentation. Matplotlib Project. https://matplotlib.org/stable/api/_as_gen/matplotlib.axes.Axes.quiver.html
NumPy Community. (2023). NumPy user guide and reference documentation. NumPy.org. https://numpy.org/doc/stable/
Rouget, N. P. (2021). Scientific Visualization: Python & Matplotlib. Nicolas P. Rougier, Eurographics. https://hal.inria.fr/hal-03427242
Strogatz, S. H. (2018). Nonlinear Dynamics and Chaos: With Applications to Physics, Biology, Chemistry, and Engineering (2nd ed.). CRC Press. https://doi.org/10.1201/9780429492563
Tufte, E. R. (2001). The Visual Display of Quantitative Information (2nd ed.). Graphics Press.
Waskom, M. L. (2021). Seaborn: statistical data visualization. Journal of Open Source Software, 6(60), 3021. https://doi.org/10.21105/joss.03021